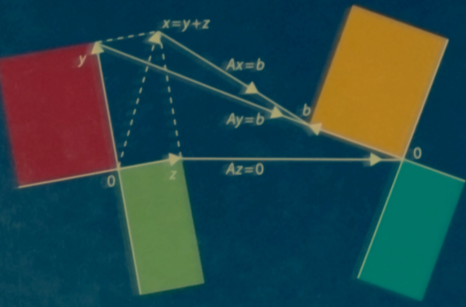
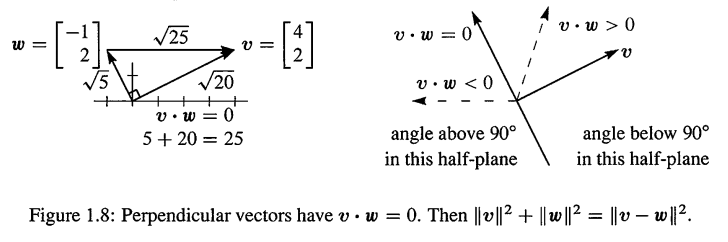上图是MIT线代的封面,展示的是四大子空间(four fundamental Subspaces) :
行空间和零空间在左边
列空间和A T A^T A T
把本书主题的中心思想展示成这样的图片是很少见的!
这四个子空间,从矩阵A开始.A的每一行是一个n维空间的向量.当一个矩阵有m行时,每一列是一个m维空间的向量.线性代数至关重要的操作是向量的线性组合(linear combination of vectors ).我们取所有列向量的线性组合,得到列空间.如果这个空间包含向量b,那么我们可以解决等式 A x = b Ax = b A x = b
等式Ax = b使用了线性代数的语言.向量Ax是A的列的一个组合(combination of the columns of A).这个等式要求一个可以产生b的组合(a combination that produces b ).解向量(solution vector) x存在了三个层次,都很重要:
Direct solution : 用向前消去(forward elimination)和向后替换(back substitution)求解x.
Matrix solution :使用矩阵A的逆:x = A − 1 b x= A^{-1}b x = A − 1 b
Vector space solution : 特解(Particular solution):A y = b Ay = b A y = b A z = 0 Az = 0 A z = 0
很多超级计算机都有测试Ax = b的速度.这是纯粹的线性代数.IBM在2008年的速度是10 15 / s e c 10^{15}/sec 1 0 15 / sec x = A − 1 b x =A^{-1}b x = A − 1 b 任何线性代数的课程都不应该从n*n行列式的公式开始讲起.这些公式有一定重要性,但不是最重要的
微积分主要用在于特别的操作(导数)和逆操作(积分)--我承认微积分很重要....但是很多数学是离散的而不是连续的,是数字的而不是模拟的(discrete rather than continuous,digital rather than analog).数据的时代已经来临!!!你会在我的网站找到一个文章叫做 "too many Calculus".The truth is that vectors and matrices have become the language to know!
线性代数的两个核心操作都和向量有关
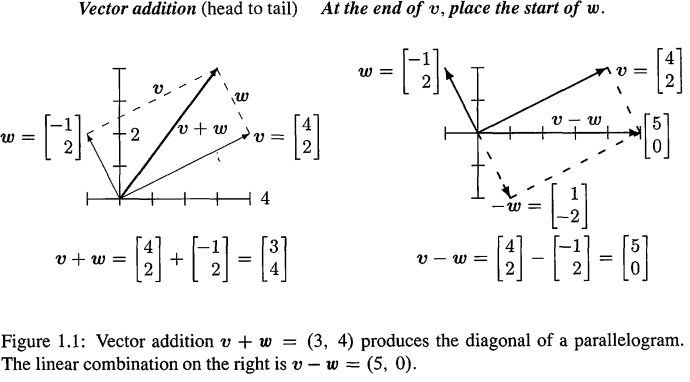
向量加操作可以得到 v ⃗ + w ⃗ \vec{v}+\vec{w} v + w
乘以一个数可以得到c v ⃗ , c w ⃗ c\vec{v},c\vec{w} c v , c w
组合这些操作,可以得到的c v ⃗ + c w ⃗ c\vec{v}+c\vec{w} c v + c w linear combination )
Linear combination : c v ⃗ + c w ⃗ for example : c [ 1 1 ] + d [ 2 3 ] = [ c + 2 d c + 3 d ] \text{Linear combination}:c\vec{v}+c\vec{w}\\
\text{for example :}
c
\left[\begin{matrix}
1 \\
1 \\
\end{matrix} \right]
+ d
\left[\begin{matrix}
2 \\
3 \\
\end{matrix} \right]
=
\left[\begin{matrix}
c+2d \\
c+3d \\
\end{matrix} \right] Linear combination : c v + c w for example : c [ 1 1 ] + d [ 2 3 ] = [ c + 2 d c + 3 d ] 向量c v ⃗ c\vec{v} c v w ⃗ \vec{w} w c v ⃗ + c w ⃗ c\vec{v}+c\vec{w} c v + c w u ⃗ , v ⃗ , w ⃗ , z ⃗ \vec{u},\vec{v},\vec{w},\vec{z} u , v , w , z c u ⃗ + d v ⃗ + d w ⃗ + f z ⃗ c\vec{u}+d\vec{v}+d\vec{w}+f\vec{z} c u + d v + d w + f z
这就是这本书要走向的方向(进入n维空间)
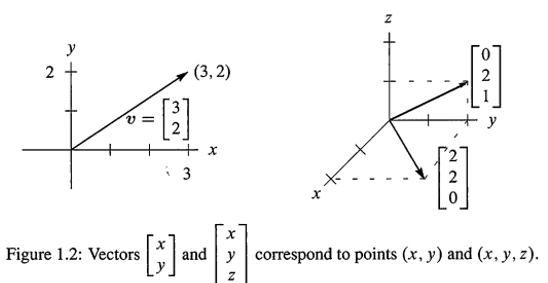
我们有两个数字v 1 , v 2 v_1,v_2 v 1 , v 2 v ⃗ \vec{v} v
column vector: v = [ v 1 v 2 ] v 1 = first component v 2 = second component \text{column vector:}\quad v = \left[ \begin{array} { c } { v _ { 1 } } \\ { v _ { 2 } } \end{array} \right] \quad \begin{array} { l } { v _ { 1 } = \text { first component } } \\ { v _ { 2 } = \text { second component } } \end{array} column vector: v = [ v 1 v 2 ] v 1 = first component v 2 = second component 向量加法如下,分量+分量
VECTOR ADDITION v = [ v 1 v 2 ] and w = [ w 1 w 2 ] add to v + w = [ v 1 + w 1 v 2 + w 2 ] \begin{array} { l } { \text { VECTOR } } \\ { \text { ADDITION } } \end{array} \quad v = \left[ \begin{array} { c } { v _ { 1 } } \\ { v _ { 2 } } \end{array} \right] \text { and } w = \left[ \begin{array} { c } { w _ { 1 } } \\ { w _ { 2 } } \end{array} \right] \quad \text { add to } \quad v + w = \left[ \begin{array} { c } { v _ { 1 } + w _ { 1 } } \\ { v _ { 2 } + w _ { 2 } } \end{array} \right] VECTOR ADDITION v = [ v 1 v 2 ] and w = [ w 1 w 2 ] add to v + w = [ v 1 + w 1 v 2 + w 2 ] 减法类似.
另外一个基础操作是数乘(scalar multiplication)
SCALAR Multiplication: 2 v = [ 2 v 1 2 v 2 ] and − v = [ − v 1 − v 2 ] \begin{array} { l l } { \text { SCALAR Multiplication:} } & { 2 v = \left[ \begin{array} { c } { 2 v _ { 1 } } \\ { 2 v _ { 2 } } \end{array} \right] \text { and } - v = \left[ \begin{array} { c } { - v _ { 1 } } \\ { - v _ { 2 } } \end{array} \right] } \end{array} SCALAR Multiplication: 2 v = [ 2 v 1 2 v 2 ] and − v = [ − v 1 − v 2 ] v ⃗ \vec{v} v − v ⃗ -\vec{v} − v 0 ⃗ \vec{0} 0 0).0 ⃗ \vec{0} 0 v ⃗ + w ⃗ , c v ⃗ \vec{v}+\vec{w},c\vec{v} v + w , c v 向量加法和数乘下构建起来的
Definition:Linear combination of v ⃗ \vec{v} v w ⃗ \vec{w} w
==c v ⃗ c\vec{v} c v d w ⃗ d\vec{w} d w v ⃗ \vec{v} v w ⃗ \vec{w} w
四个特别的线性组合是:和,差,0乘和数乘(sum,difference,zero and scalar multiple of cv ⃗ \vec{v} v
1 v ⃗ + 1 w ⃗ = sum of vectors in Fig 1.1 a 1 v ⃗ − 1 w ⃗ = difference of vectors in Fig 1.1 b 0 v ⃗ + 0 w ⃗ = zero vector c v ⃗ + 0 w ⃗ = vector c v ⃗ in the direction of v ⃗ \begin{aligned}
1 \vec{v} + 1 \vec{w} & = \text { sum of vectors in Fig } 1.1 \mathrm { a } \\
1 \vec{v} - 1 \vec{w} & = \text { difference of vectors in Fig } 1.1 \mathrm {b} \\
0 \vec{v} + 0 \vec{w} & = \text { zero vector } \\
c \vec{v} + 0 \vec{w} & = \text { vector } c \vec{v} \text { in the direction of } \vec{v}
\end{aligned} 1 v + 1 w 1 v − 1 w 0 v + 0 w c v + 0 w = sum of vectors in Fig 1.1 a = difference of vectors in Fig 1.1 b = zero vector = vector c v in the direction of v 零向量总是一个可能的组合,只要系数是0即可.任何我们看到一个向量空间(space of vector),零向量也是包括在内的.
Vectors In Three dimension
从现在开始,我们写向量的时候,有下面约定
v ⃗ = [ 1 1 − 1 ] 也写成 v ⃗ = ( 1 , 1 , − 1 ) \vec { v } = \left[ \begin{array} { c } { 1 } \\ { 1 } \\ { - 1 } \end{array} \right] \text { 也写成 } \vec { v } = ( 1,1 , - 1 ) v = 1 1 − 1 也写成 v = ( 1 , 1 , − 1 ) 主要原因是为了节省空间,注意v ⃗ = ( 1 , 1 , − 1 ) \vec{v} = (1,1,-1) v = ( 1 , 1 , − 1 ) 列向量 ,只是为了表示方便.行向量是列向量的转置 .三维向量的线性组合和二维是一样的,只是多了一个坐标而已
一个列向量转置成三个行向量
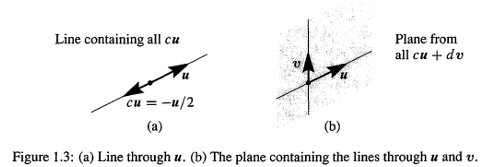
对于一个向量u ⃗ \vec{u} u c u ⃗ c\vec{u} c u c u ⃗ + d v ⃗ c\vec{u}+d\vec{v} c u + d v c u ⃗ + d v ⃗ + e w ⃗ c\vec{u}+d\vec{v} + e\vec{w} c u + d v + e w u ⃗ , v ⃗ , w ⃗ \vec{u},\vec{v},\vec{w} u , v , w
c u ⃗ c\vec{u} c u c u ⃗ + d v ⃗ c\vec{u} + d\vec{v} c u + d v c u ⃗ + d v ⃗ + e w ⃗ c\vec{u} + d\vec{v} + e\vec{w} c u + d v + e w
答案取决于这些 u ⃗ , v ⃗ , w ⃗ \vec{u},\vec{v},\vec{w} u , v , w
c u ⃗ c\vec{u} c u line )c u ⃗ + d v ⃗ c\vec{u} + d\vec{v} c u + d v plane )c u ⃗ + d v ⃗ + e w ⃗ c\vec{u} + d\vec{v} + e\vec{w} c u + d v + e w
零向量(0,0,0)是在第一种情况的直线上,因为c可以是0;它也在平面上,因为c,d可以是0.向量 c u ⃗ c \vec{u} c u c u ⃗ + d v ⃗ c\vec{u} + d\vec{v} c u + d v
把一条直线上的所有 c u ⃗ c\vec{u} c u d v ⃗ d\vec{v} d v
而当加上第三个向量 e w ⃗ e \vec{ w} e w e w ⃗ e \vec{ w} e w e w ⃗ e \vec{ w} e w u ⃗ , v ⃗ \vec{ u}, \vec{ v} u , v e w ⃗ e \vec{ w} e w c u ⃗ + d v ⃗ c\vec{u} + d\vec{v} c u + d v
这就是典型的情况! 首先产生线(line ),然后是平面(plane ),然后是空间(space ).但是其他情况也可以存在.当 w ⃗ \vec{ w} w c u ⃗ + d v ⃗ c\vec{u} + d\vec{v} c u + d v w ⃗ \vec{w} w u ⃗ , v ⃗ \vec{ u}, \vec{ v} u , v u ⃗ , v ⃗ , w ⃗ \vec{ u}, \vec{ v}, \vec{ w} u , v , w uv 平面.我们得不到全部的三维空间R 3 R^3 R 3
1. v ⃗ = ( 1 , 1 , 0 ) \vec{v}=(1,1,0) v = ( 1 , 1 , 0 ) w ⃗ = ( 0 , 1 , 1 ) \vec{w} =(0,1,1) w = ( 0 , 1 , 1 ) v ⃗ , w ⃗ \vec{v},\vec{w} v , w
解: c v ⃗ + d w ⃗ c\vec{v}+d\vec{w} c v + d w R 3 R^3 R 3
combination: c v ⃗ + d w ⃗ = c [ 1 1 0 ] + d [ 0 1 1 ] = [ c c + d d ] fill a plane \text{combination: }c \vec{v} + d \vec{w} = c \left[ \begin{array} { l } { 1 } \\ { 1 } \\ { 0 } \end{array} \right] + d \left[ \begin{array} { l } { 0 } \\ { 1 } \\ { 1 } \end{array} \right] = \left[ \begin{array} { c } { c } \\ { c + d } \\ { d } \end{array} \right]
\quad \text{fill a plane} combination: c v + d w = c 1 1 0 + d 0 1 1 = c c + d d fill a plane (1,2,3)不再这个平面上,因为 2 ≠ 1 + 3 2 \ne 1+3 2 = 1 + 3 n ⃗ = ( 1 , − 1 , 1 ) \vec{n} =(1,-1,1) n = ( 1 , − 1 , 1 ) w ⃗ ⋅ n ⃗ = v ⃗ ⋅ n ⃗ = 0 \vec{w} \cdot \vec{n} = \vec{v} \cdot \vec{n} = 0 w ⋅ n = v ⋅ n = 0
2. 找到未知数c,d,从而如下的 c v ⃗ + d w ⃗ = b ⃗ c\vec{v}+d\vec{w} = \vec{b} c v + d w = b
v ⃗ = [ 2 − 1 ] w ⃗ = [ − 1 2 ] b ⃗ = [ 1 0 ] \vec{v} = \left[ \begin{array} { r } { 2 } \\ { - 1 } \end{array} \right] \quad \vec{w} = \left[ \begin{array} { r } { - 1 } \\ { 2 } \end{array} \right] \quad \vec{b} = \left[ \begin{array} { l } { 1 } \\ { 0 } \end{array} \right] v = [ 2 − 1 ] w = [ − 1 2 ] b = [ 1 0 ] 解:在应用数学上,很多问题都有下面2个步骤
Modeling part:把问题表达成为一系列等式
Computational part:使用快速正确的算法求解等式
这里我们关注第一个步骤,后面我们会学习计算算法.其实这个模型就是线代的基础模型
find c 1 , … , c n so that c 1 v 1 + ⋯ + c n v n = b \text{find }c _ { 1 } , \ldots , c _ { n } \text { so that } c _ { 1 } v _ { 1 } + \cdots + c _ { n } v _ { n } = b find c 1 , … , c n so that c 1 v 1 + ⋯ + c n v n = b 对于
n = 2,我们可以找到这些 c n c_n c n
对于n>100,可以使用后面的消去法
对于n大于100W,只能求助于数值线性代数<01-09>!
现在我们开始看看怎么求解本问题n = 2的情况
c [ 2 − 1 ] + d [ − 1 2 ] = [ 1 0 ] c\left[ \begin{array} { r } { 2 } \\ { - 1 } \end{array} \right] + d\left[ \begin{array} { r } { - 1 } \\ { 2 } \end{array} \right] = \left[ \begin{array} { l } { 1 } \\ { 0 } \end{array} \right] c [ 2 − 1 ] + d [ − 1 2 ] = [ 1 0 ] 这可以拆分成2个数字等式:
2 c − d = 1 − c + 2 d = 0 \begin{aligned}
2c-d = 1\\
-c+2d = 0
\end{aligned} 2 c − d = 1 − c + 2 d = 0 很明显我们可以得到:c = 2 3 , d = 1 3 c=\frac{2}{3},d = \frac{1}{3} c = 3 2 , d = 3 1
DEFINITIION: Inner(Dot) product
v ⃗ = ( v 1 , v 2 ) \vec{v} = (v_1,v_2) v = ( v 1 , v 2 ) w ⃗ = ( w 1 , w 2 ) \vec{w} = (w_1,w_2) w = ( w 1 , w 2 ) 数字 :
> v ⃗ ⋅ w ⃗ = v 1 w 1 + v 2 w 2 > (1) > \vec{v} \cdot \vec{w} = v_1w_1 + v_2w_2 \tag{1}
> > v ⋅ w = v 1 w 1 + v 2 w 2 > ( 1 )
而且 v ⃗ ⋅ w ⃗ = w ⃗ ⋅ v ⃗ \vec{v} \cdot \vec{w} = \vec{w} \cdot \vec{v} v ⋅ w = w ⋅ v
经济学上,假设我们有三个商品需要销售或者购买,价格分别是( p 1 , p 2 , p 3 ) (p_1,p_2,p_3) ( p 1 , p 2 , p 3 ) p ⃗ \vec{p} p ( q 1 , q 2 , q 3 ) (q_1,q_2,q_3) ( q 1 , q 2 , q 3 )
Income = ( q 1 , q 2 , q 3 ) ⋅ ( p 1 , p 2 , p 3 ) = q 1 p 1 + q 2 p 2 + q 3 p 3 = dot product \text{Income} = \left( q _ { 1 } , q _ { 2 } , q _ { 3 } \right) \cdot \left( p _ { 1 } , p _ { 2 } , p _ { 3 } \right) = q _ { 1 } p _ { 1 } + q _ { 2 } p _ { 2 } + q _ { 3 } p _ { 3 } = \text{dot product} Income = ( q 1 , q 2 , q 3 ) ⋅ ( p 1 , p 2 , p 3 ) = q 1 p 1 + q 2 p 2 + q 3 p 3 = dot product 如果点乘得到0意味着收支平衡.p ⃗ , q ⃗ \vec{p},\vec{q} p , q
点乘具有下面的性质:
1. v ⃗ ⋅ w ⃗ = w ⃗ ⋅ v ⃗ 2. u ⃗ ⋅ ( v ⃗ + w ⃗ ) = u ⃗ ⋅ v ⃗ + u ⃗ ⋅ w ⃗ 3. ( c v ⃗ ) ⋅ w ⃗ = c ( v ⃗ ⋅ w ⃗ ) \begin{array} { l }
{ \text { 1. } { \vec{v} } \cdot { \vec{w} } = { \vec{w} } \cdot { \vec{v} } } \\
{ \text { 2. } { \vec{u} } \cdot ( { \vec{v} } + { \vec{w} } ) = { \vec{u} } \cdot { \vec{v} } + { \vec{u} } \cdot { \vec{w} } } \\
{ \text { 3. } ( { c \vec{v} } ) \cdot { \vec{w} } = { c } ( { \vec{v} } \cdot { \vec{w} } ) }
\end{array} 1. v ⋅ w = w ⋅ v 2. u ⋅ ( v + w ) = u ⋅ v + u ⋅ w 3. ( c v ) ⋅ w = c ( v ⋅ w ) 这些通过点乘的定义可以直接得到,现在根据这些定义,对规则2,我们设u ⃗ = v ⃗ + w ⃗ \vec{u} = \vec{v}+\vec{w} u = v + w
∥ v ⃗ + w ⃗ ∥ 2 = ( v ⃗ + w ⃗ ) ⋅ ( v ⃗ + w ⃗ ) ⟶ by rule 2 = ( v ⃗ + w ⃗ ) ⋅ v ⃗ + ( v ⃗ + w ⃗ ) ⋅ w ⃗ ⟶ by rule 1 = v ⃗ ⋅ ( v ⃗ + w ⃗ ) + w ⃗ ⋅ ( v ⃗ + w ⃗ ) ⟶ by rule 2 = v ⃗ ⋅ v ⃗ + w ⃗ ⋅ w ⃗ + 2 v ⃗ ⋅ w ⃗ = ∥ v ⃗ ∥ 2 + ∥ w ⃗ ∥ 2 + 2 v ⃗ ⋅ w ⃗ \begin{array} { c }
{ \| { \vec{v} } + \vec{ w } \| ^ { 2 } =
( \vec { v } + \vec { w } ) \cdot ( \vec { v } + \vec { w } ) \stackrel { \text { by rule } 2 } { \longrightarrow } =
( \vec { v } + \vec { w } ) \cdot \vec { v } + ( \vec { v } + \vec { w } ) \cdot \vec { w } \stackrel { \text { by rule } 1 } { \longrightarrow } } \\
{ = \vec { v } \cdot ( \vec { v } + \vec { w } ) + \vec { w } \cdot ( \vec { v } + \vec { w } ) \stackrel { \text { by rule } 2 } { \longrightarrow } =
\vec{v} \cdot \vec{v} + \vec{w} \cdot \vec{w} + 2 \vec{v} \cdot \vec{w}
= \| \vec{v} \| ^ { 2 } + \| \vec{w} \| ^ { 2 } + 2 \vec{v} \cdot \vec{w} } \end{array} ∥ v + w ∥ 2 = ( v + w ) ⋅ ( v + w ) ⟶ by rule 2 = ( v + w ) ⋅ v + ( v + w ) ⋅ w ⟶ by rule 1 = v ⋅ ( v + w ) + w ⋅ ( v + w ) ⟶ by rule 2 = v ⋅ v + w ⋅ w + 2 v ⋅ w = ∥ v ∥ 2 + ∥ w ∥ 2 + 2 v ⋅ w 所以对于点乘,我们主要理解,括号是可以展开的
如果向量和自己点乘,那么得到的就是长度的平方
Definition:Length of Vector
向量 ∣ v ⃗ ∣ |\vec{v}| ∣ v ∣ v ⃗ ⋅ v ⃗ \vec{v} \cdot \vec{v} v ⋅ v
> L e n g t h ( v ⃗ ) = n o r m ( v ⃗ ) = ∣ v ⃗ ∣ = v ⃗ ⋅ v ⃗ > > Length(\vec{v}) = norm(\vec{v}) = |\vec{v}| = \sqrt{\vec{v} \cdot \vec{v}}
> > L e n g t h ( v ) = n or m ( v ) = ∣ v ∣ = v ⋅ v >
比如
> ∣ v ∣ 2 = [ 1 2 3 ] ⋅ [ 1 2 3 ] = 1 + 4 + 9 = 14 > > | v | ^ { 2 } = \left[ \begin{array} { l } { 1 } \\ { 2 } \\ { 3 } \end{array} \right] \cdot \left[ \begin{array} { l } { 1 } \\ { 2 } \\ { 3 } \end{array} \right] = 1 + 4 + 9 = 14
> > ∣ v ∣ 2 = 1 2 3 ⋅ 1 2 3 = 1 + 4 + 9 = 14 >
根据长度的定义,我们可以引申出单位向量的定义
Definition:Unit Vector
单位向量 u ⃗ \vec{u} u u ⃗ ⋅ u ⃗ = 1 \vec{u} \cdot \vec{u} = 1 u ⋅ u = 1
> u ⃗ = v ⃗ ∣ v ⃗ ∣ > >\vec{u} = \frac{\vec{v}}{|\vec{v}|}
> > u = ∣ v ∣ v >
就是一个和 v ⃗ \vec{v} v
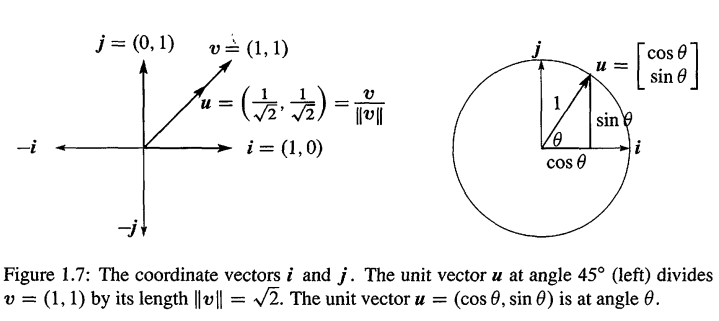
例1 沿着x轴和y轴的标准单位向量是 i ⃗ , j ⃗ \vec{i},\vec{j} i , j θ \theta θ ( c o s θ , s i n θ ) (cos \theta,sin \theta) ( cos θ , s in θ )
Unit Vector : i ⃗ = [ 1 0 ] and j ⃗ = [ 0 1 ] and u ⃗ = [ cos θ sin θ ] \text{Unit Vector}:\quad \vec{i} = \left[ \begin{array} { l } { 1 } \\ { 0 } \end{array} \right] \text { and } \vec{j} = \left[ \begin{array} { l } { 0 } \\ { 1 } \end{array} \right] \text { and } \vec{u} = \left[ \begin{array} { c } { \cos \theta } \\ { \sin \theta } \end{array} \right] Unit Vector : i = [ 1 0 ] and j = [ 0 1 ] and u = [ cos θ sin θ ] 当 θ = 0 \theta = 0 θ = 0 u ⃗ \vec{ u} u i ⃗ \vec{i} i θ = π 2 \theta = \frac{\pi}{2} θ = 2 π u ⃗ \vec{ u} u j ⃗ \vec{j} j θ \theta θ u ⃗ ⋅ u ⃗ = cos θ + sin 2 θ = 1 \vec{u} \cdot \vec{ u} = \cos^\theta +\sin^2 \theta = 1 u ⋅ u = cos θ + sin 2 θ = 1
我们说过,点乘结果是0意味着垂直,比如
Dot Product is 0 → Perpendicular vector : [ 4 2 ] ⋅ [ − 1 2 ] = − 4 + 4 = 0 \text{Dot Product is 0} \rightarrow \text{Perpendicular vector}:\quad
\left[ \begin{array} { l } { 4 } \\ { 2 } \end{array} \right] \cdot \left[ \begin{array} { r } { - 1 } \\ { 2 } \end{array} \right] = - 4 + 4 = 0 Dot Product is 0 → Perpendicular vector : [ 4 2 ] ⋅ [ − 1 2 ] = − 4 + 4 = 0 为了解释,我们需要把角度和点乘关联起来,然后我们也会知道,v ⃗ ⋅ w ⃗ \vec{v} \cdot \vec{w} v ⋅ w
Right Angles
当 v ⃗ \vec{v} v w ⃗ \vec{w} w v ⃗ ⋅ w ⃗ = 0 \vec{v} \cdot \vec{w} = 0 v ⋅ w = 0
证明 如果 v ⃗ , w ⃗ \vec{v}, \vec{ w} v , w v ⃗ − w ⃗ \vec{ v}- \vec{ w} v − w
∣ v ⃗ ∣ 2 + ∣ w ⃗ ∣ 2 = ∣ v ⃗ − w ⃗ ∣ 2 (2) | \vec{v} | ^ { 2 } + | \vec{w} | ^ { 2 } = | \vec{v} - \vec{w} | ^ { 2 } \tag{2} ∣ v ∣ 2 + ∣ w ∣ 2 = ∣ v − w ∣ 2 ( 2 ) 把上面的等式写成向量的长度,可以得到
( v 1 2 + v 2 2 ) + ( w 1 2 + w 2 2 ) = ( v 1 − w 1 ) 2 + ( v 2 − w 2 ) 2 (3) \left( v _ { 1 } ^ { 2 } + v _ { 2 } ^ { 2 } \right) + \left( w _ { 1 } ^ { 2 } + w _ { 2 } ^ { 2 } \right) = \left( v _ { 1 } - w _ { 1 } \right) ^ { 2 } + \left( v _ { 2 } - w _ { 2 } \right) ^ { 2 } \tag{3} ( v 1 2 + v 2 2 ) + ( w 1 2 + w 2 2 ) = ( v 1 − w 1 ) 2 + ( v 2 − w 2 ) 2 ( 3 ) 化简后得到
0 = − 2 v 1 w 1 − 2 v 2 w 2 → v 1 w 1 + v 2 w 2 = 0 (4) 0 = - 2 \mathrm { v } _ { 1 } \mathrm { w } _ { 1 } - 2 \mathrm { v } _ { 2 } \mathrm { w } _ { 2 } \rightarrow v _ { 1 } w _ { 1 } + v _ { 2 } w _ { 2 } = 0 \tag{4} 0 = − 2 v 1 w 1 − 2 v 2 w 2 → v 1 w 1 + v 2 w 2 = 0 ( 4 ) 需要注意,因为0 向量和任何的向量点乘都是0,所以0向量和任何向量垂直 .
假设 v ⃗ ⋅ w ⃗ \vec{v} \cdot \vec{w} v ⋅ w 0,那么可以是正值的,也可以是负值的.v ⃗ ⋅ w ⃗ \vec{v} \cdot \vec{w} v ⋅ w 90 ∘ 90^\circ 9 0 ∘ v ⃗ ⋅ w ⃗ \vec{v} \cdot \vec{w} v ⋅ w v ⃗ ⋅ w ⃗ \vec{v} \cdot \vec{w} v ⋅ w
点乘可以直接揭示向量之间的夹角 θ \theta θ
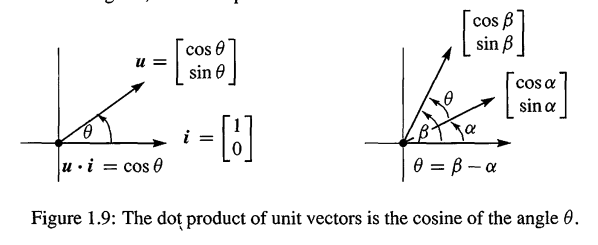
从单位向量u ⃗ , U ⃗ \vec{u},\vec{U} u , U u ⃗ ⋅ U ⃗ \vec{u} \cdot \vec{U} u ⋅ U [-1,1]之间的,更进一步,单位向量的点乘在是其夹角 θ \theta θ ,而且不管向量的维度是多少都成立 :(sp:这里可以参考 <calculus/01-12>)
夹角为 θ \theta θ u ⃗ ⋅ U ⃗ = cos θ \vec{u} \cdot \vec{U} = \cos \theta u ⋅ U = cos θ ∣ u ⃗ ⋅ U ⃗ ∣ ≤ 1 | \vec{u} \cdot \vec{U}| \le 1 ∣ u ⋅ U ∣ ≤ 1
Fig1.9展示的是 i ⃗ = ( 1 , 0 ) , u ⃗ = ( cos θ , sin θ ) \vec{ i} =(1,0), \vec{ u}=(\cos \theta,\sin\theta) i = ( 1 , 0 ) , u = ( cos θ , sin θ ) cos θ \cos \theta cos θ
它们2个经过旋转角度α,还是单位向量.i ⃗ \vec{i} i ( cos α , sin α ) (\cos \alpha,\sin \alpha) ( cos α , sin α ) u ⃗ \vec{u} u ( cos β , sin β ) (\cos \beta,\sin \beta) ( cos β , sin β ) β = α + θ β = \alpha + \theta β = α + θ cos α cos β + sin α sin β \cos \alpha \cos \beta + \sin \alpha \sin \beta cos α cos β + sin α sin β c o s ( β − α ) cos(\beta - \alpha) cos ( β − α ) β − α \beta - \alpha β − α θ \theta θ cos θ \cos\theta cos θ 2个单位向量的点乘就是它们夹角θ \theta θ . 习题7直接证明 u ⃗ ⋅ U ⃗ ≤ 1 \vec{u} \cdot \vec{U} \le 1 u ⋅ U ≤ 1
对于 v ⃗ , w ⃗ \vec{v}, \vec{ w} v , w
Cosine Formula
如果 v ⃗ \vec{v} v w ⃗ \vec{w} w
> v ⃗ ⋅ w ⃗ ∣ v ⃗ ∣ × ∣ w ⃗ ∣ = cos θ > > \frac { \vec{v} \cdot \vec{w} } { | \vec{ v} | \times | \vec{w} | } = \cos \theta
> > ∣ v ∣ × ∣ w ∣ v ⋅ w = cos θ >
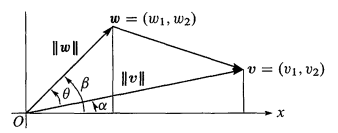
如果 v ⃗ , w ⃗ \vec{v}, \vec{ w} v , w
那么我们知道:
cos α = v 1 ∣ v ∣ , sin α = v 2 ∣ v ∣ cos β = w 1 ∣ w ∣ , sin β = w 2 ∣ w ∣ \begin{aligned} \cos \alpha & = \frac { v _ { 1 } } { | v | } , \sin \alpha = \frac { v _ { 2 } } { | v | } \\
\cos \beta & = \frac { w _ { 1 } } { | w | } , \sin \beta = \frac { w _ { 2 } } { | w | } \end{aligned} cos α cos β = ∣ v ∣ v 1 , sin α = ∣ v ∣ v 2 = ∣ w ∣ w 1 , sin β = ∣ w ∣ w 2 那么
cos θ = cos ( β − α ) = cos α cos β + sin α sin β = v 1 ∣ v ⃗ ∣ ∗ w 1 ∣ w ⃗ ∣ + v 2 ∣ v ⃗ ∣ ∗ w 2 ∣ w ⃗ ∣ = v ⃗ ⋅ w ⃗ ∣ v ⃗ ∣ ∗ ∣ w ⃗ ∣ \cos \theta = \cos ( \beta - \alpha ) = \cos \alpha \cos \beta + \sin \alpha \sin \beta = \frac { v _ { 1 } } { | \vec{v} | } * \frac { w _ { 1 } } { | \vec{w} | } + \frac { v _ { 2 } } { | \vec{v} | } * \frac { w _ { 2 } } { | \vec{w} | } = \frac { \vec{v} \cdot \vec{w} } { | \vec { v } | * | \vec { w } | } cos θ = cos ( β − α ) = cos α cos β + sin α sin β = ∣ v ∣ v 1 ∗ ∣ w ∣ w 1 + ∣ v ∣ v 2 ∗ ∣ w ∣ w 2 = ∣ v ∣ ∗ ∣ w ∣ v ⋅ w 根据这个公式,而且 ∣ c o s θ ∣ |cos \theta| ∣ cos θ ∣
柯西不等式 Schwarz Inequality : ∣ v ⃗ ⋅ w ⃗ ∣ ≤ ∣ v ⃗ ∣ ∗ ∣ w ⃗ ∣ Triangle Ineqaulity,2边之和大于第三边: ∣ v ⃗ + w ⃗ ∣ ≤ ∣ v ⃗ ∣ + ∣ w ⃗ ∣ \large
\begin{aligned}
\text{柯西不等式 Schwarz Inequality : } & | \vec{v} \cdot \vec{w} | \leq | \vec{v} | * | \vec{w} | \\
\text{Triangle Ineqaulity,2边之和大于第三边: } & | \vec{v} + \vec{w} | \leq | \vec{v} | + | \vec{w} |
\end{aligned} 柯西不等式 Schwarz Inequality : Triangle Ineqaulity,2 边之和大于第三边 : ∣ v ⋅ w ∣ ≤ ∣ v ∣ ∗ ∣ w ∣ ∣ v + w ∣ ≤ ∣ v ∣ + ∣ w ∣ 我们还可以看看余弦定理,展开方法是上面总结的点乘性质.**Cosine Law(余弦定理)**可以从下面的公式得到
( v − w ) ⋅ ( v − w ) = v ⋅ v + w ⋅ w − 2 v ⋅ w ⟹ by cosine formula ∥ v − w ∥ 2 = ∥ v ∥ 2 + ∥ w ∥ 2 − 2 ∥ v ∥ ∥ w ∥ cos θ \begin{aligned} {
( \ { v } - \ { w } ) \cdot ( \ { v } - \ { w } ) = \ { v } \cdot \ { v } + \ { w } \cdot \ { w } - 2 \ { v } \cdot \ { w } } \\
\overset{\text{by cosine formula}}{\Longrightarrow}
{ \|\ { v } - \ { w } \| ^ { 2 } = \| \ { v } \| ^ { 2 } + \| \ { w } \| ^ { 2 } - 2 \| \ { v } \| \| \ { w } \| \cos \theta
} \end{aligned} ( v − w ) ⋅ ( v − w ) = v ⋅ v + w ⋅ w − 2 v ⋅ w ⟹ by cosine formula ∥ v − w ∥ 2 = ∥ v ∥ 2 + ∥ w ∥ 2 − 2∥ v ∥∥ w ∥ cos θ 那么如果θ < 90 ∘ , c o s θ > 0 \theta < 90^{\circ},cos \theta > 0 θ < 9 0 ∘ , cos θ > 0 ∣ ∣ v ∣ ∣ 2 + ∣ ∣ w ∣ ∣ 2 > ∣ ∣ v − w ∣ ∣ 2 ||v||^2 + ||w||^2 > ||v - w||^2 ∣∣ v ∣ ∣ 2 + ∣∣ w ∣ ∣ 2 > ∣∣ v − w ∣ ∣ 2 v ⋅ v + w ⋅ w > ( v − w ) ⋅ ( v − w ) v \cdot v + w \cdot w >(v- w) \cdot (v - w) v ⋅ v + w ⋅ w > ( v − w ) ⋅ ( v − w )
例2 v ⃗ = ( a , b ) , w ⃗ = ( b , a ) \vec{ v} = (a,b), \vec{ w} = (b,a) v = ( a , b ) , w = ( b , a ) a 2 + b 2 \sqrt{a^2 + b^2} a 2 + b 2 2 a b ≤ a 2 + b 2 2ab \le a^2 + b^2 2 ab ≤ a 2 + b 2
如果把 a 2 a^2 a 2 b 2 b^2 b 2
Geometric mean ≤ Arithmetic mean ⇒ a b ≤ a 2 + b 2 2 ⇒ x y ≤ x + y 2 \text{Geometric mean} \leq \text { Arithmetic mean } \\
\Rightarrow ab \leq \frac { a ^ { 2 } + b ^ { 2 } } { 2 } \\
\Rightarrow \sqrt { x y } \leq \frac { x + y } { 2 } Geometric mean ≤ Arithmetic mean ⇒ ab ≤ 2 a 2 + b 2 ⇒ x y ≤ 2 x + y 1. 对于 v ⃗ = ( 3 , 4 ) , w ⃗ = ( 4 , 3 ) \vec{ v} = (3,4), \vec{ w} = (4,3) v = ( 3 , 4 ) , w = ( 4 , 3 ) ∣ v ⃗ ⋅ w ⃗ ∣ = ∣ v ⃗ ∣ ∗ ∣ w ⃗ ∣ , ∣ v ⃗ + w ⃗ ∣ = ∣ v ⃗ ∣ + ∣ w ⃗ |\vec{v}\cdot \vec{ w}| = | \vec{ v}| * | \vec{ w}|, | \vec{ v}+ \vec{ w}| = | \vec{ v}| + | \vec{ w} ∣ v ⋅ w ∣ = ∣ v ∣ ∗ ∣ w ∣ , ∣ v + w ∣ = ∣ v ∣ + ∣ w
解:
柯西不等式 ∣ v ⃗ ⋅ w ⃗ ∣ ≤ ∣ v ⃗ ∣ ∣ w ⃗ ∣ is 24 < 25 三角不等式 ∣ v ⃗ + w ⃗ ∣ ≤ ∥ v ⃗ ∣ + ∣ w ⃗ ∣ is 7 2 < 5 + 5 Csoine of angle cos θ = 24 25 是从 v ⃗ = ( 3 , 4 ) 到 w ⃗ = ( 4 , 3 ) 的角度 \begin{aligned}
\text{柯西不等式 } \quad & |\vec{v} \cdot \vec{w} | \leq |\vec{v} | | \vec{ w} | \quad \text { is } \quad 24 < 25 \\
\text{三角不等式} \quad & | \vec{ v } + \vec{ w } | \leq \| \vec{ v } | + | \vec{ w } | \quad \text { is } \quad 7 \sqrt { 2 } < 5 + 5 \\
\text{Csoine of angle} \quad & \cos \theta = \frac { 24 } { 25 } \quad \text { 是从 } \vec{v} = ( 3,4 ) \text { 到 } \vec{ w } = ( 4,3 ) \text{的角度}
\end{aligned} 柯西不等式 三角不等式 Csoine of angle ∣ v ⋅ w ∣ ≤ ∣ v ∣∣ w ∣ is 24 < 25 ∣ v + w ∣ ≤ ∥ v ∣ + ∣ w ∣ is 7 2 < 5 + 5 cos θ = 25 24 是从 v = ( 3 , 4 ) 到 w = ( 4 , 3 ) 的角度 假设一个向量是另一个向量的数乘,也就是夹角是0或者180度: w ⃗ = c v ⃗ \vec{w}= c \vec{ v} w = c v ∣ cos θ ∣ = 1 |\cos\theta| = 1 ∣ cos θ ∣ = 1
∣ v ⃗ ⋅ w ⃗ ∣ = ∣ v ⃗ ∣ ∗ ∣ w ⃗ ∣ ∣ cos θ ∣ = ∣ v ⃗ ∣ ∗ ∣ w ∣ | \vec{v} \cdot \vec{w} | = | \vec{v}| * | \vec{w} | |\cos \theta| = | \vec{v}| * | w| ∣ v ⋅ w ∣ = ∣ v ∣ ∗ ∣ w ∣∣ cos θ ∣ = ∣ v ∣ ∗ ∣ w ∣ 当角度是0度的时候,有:
∣ v ⃗ + w ⃗ ∣ = ∣ v ⃗ ∣ + ∣ w ⃗ ∣ |\vec{v}+\vec{w}| = |\vec{v}| + |\vec{w}| ∣ v + w ∣ = ∣ v ∣ + ∣ w ∣ 2. 设 r ⃗ = ( 2 , 1 ) , s ⃗ = ( − 1 , 2 ) \vec{r} = (2,1),\vec{s} = (-1,2) r = ( 2 , 1 ) , s = ( − 1 , 2 ) x ⃗ = ( c , d ) \vec{x} = (c,d) x = ( c , d ) x ⃗ ⋅ r ⃗ = 1 , x ⃗ ⋅ s ⃗ = 0 \vec{x} \cdot \vec{r} = 1, \vec{ x}\cdot \vec{ s} = 0 x ⋅ r = 1 , x ⋅ s = 0 <#2 向量 典型例题2> 求解 c v ⃗ + d w ⃗ = b ⃗ = ( 1 , 0 ) c\vec{v}+d\vec{w} = \vec{b} = (1,0) c v + d w = b = ( 1 , 0 )
解: 2个点乘,其实给出了关于c,d的2线性方程
x ⃗ ⋅ r ⃗ = 1 2 c − d = 1 x ⃗ ⋅ s ⃗ = 0 − c + 2 d = 0 Same As <2 向量 典型例题2> \begin{array} { l l }
\vec{x} \cdot \vec{r} = 1 & 2 c - d = 1 \\
\vec{x} \cdot \vec{s} = 0 & - c + 2 d = 0
\end{array}
\quad \color{orange} \text{Same As <2 向量 典型例题2>} x ⋅ r = 1 x ⋅ s = 0 2 c − d = 1 − c + 2 d = 0 Same As <2 向量 典型例题 2> 第二个等式表示和 s ⃗ = ( − 1 , 2 ) \vec{ s}= (-1,2) s = ( − 1 , 2 ) s ⃗ \vec{ s} s 1 3 ( 2 , 1 ) \frac{1}{3} (2,1) 3 1 ( 2 , 1 ) x ⃗ ⋅ r ⃗ = 1 \vec{x} \cdot \vec{r} = 1 x ⋅ r = 1
Ax的定义,对线性组合的形式 进行重写 变为矩阵的定义
这一节是基于两个精心选择的例子.都是三个向量,并使用矩阵来对它们进行组合
第一个例子:
3个列向量是
u = [ 1 − 1 0 ] , v = [ 0 1 − 1 ] , w = [ 0 0 1 ] u = \left[ \begin{array} { c } 1 \\ - 1 \\ 0 \end{array} \right] , v = \left[ \begin{array} { c } 0 \\ 1 \\ - 1 \end{array} \right] , w = \left[ \begin{array} { l } 0 \\ 0 \\ 1 \end{array} \right] u = 1 − 1 0 , v = 0 1 − 1 , w = 0 0 1 它们在三维空间的线性组合数 c u ⃗ + d v ⃗ + e w ⃗ c\vec{u}+d\vec{v} + e\vec{w} c u + d v + e w
c [ 1 − 1 0 ] + d [ 0 1 − 1 ] + e [ 0 0 1 ] = [ c d − c e − d ] (1) c \left[ \begin{array} { c } 1 \\ - 1 \\ 0 \end{array} \right] +
\mathrm { d } \left[ \begin{array} { c } 0 \\ 1 \\ - 1 \end{array} \right] +
\mathrm { e } \left[ \begin{array} { c } 0 \\ 0 \\ 1 \end{array} \right]
= \left[ \begin{array} { c } \mathrm { c } \\ d - c \\ e - d \end{array} \right]
\tag{1} c 1 − 1 0 + d 0 1 − 1 + e 0 0 1 = c d − c e − d ( 1 ) 重要的是:使用矩阵重写这些组合 ,向量u,v,w变成矩阵A的列:
同样的线性组合,现在是 A * x: [ 1 0 0 − 1 1 0 0 − 1 1 ] [ c d e ] = [ c d − c e − d ] (2) \text{同样的线性组合,现在是 A * x:} \quad
\left[ \begin{array} { c c c } 1 & 0 & 0 \\ - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right] \left[ \begin{array} { l } c \\ d \\ e \end{array} \right] = \left[ \begin{array} { c } \mathrm { c } \\ d - c \\ e - d \end{array} \right] \tag{2} 同样的线性组合 , 现在是 A * x: 1 − 1 0 0 1 − 1 0 0 1 c d e = c d − c e − d ( 2 ) c,d,e现在是向量x的分量,c u ⃗ + d v ⃗ + e w ⃗ c\vec{u}+d\vec{v} + e\vec{w} c u + d v + e w
[ ∣ ∣ ∣ u v w ∣ ∣ ∣ ] [ c d e ] = c u ⃗ + d v ⃗ + e w ⃗ (3) \left[ \begin{array} { l l l } \mid & \mid & \mid \\ u & v & w \\ \mid & \mid & \mid \end{array} \right] \left[ \begin{array} { l } \mathrm { c } \\ d \\ e \end{array} \right] = \mathrm { c\vec{u} } + \mathrm { d } \vec { \mathrm { v } } + \mathrm { e } \vec { \mathrm { w } } \tag{3} ∣ u ∣ ∣ v ∣ ∣ w ∣ c d e = c u + d v + e w ( 3 ) 这不仅仅是Ax的定义 ,因为这样的重写带来了一个视角上根本性的变化 .一开始,数c,d,e本来是乘以这些向量的.现在,矩阵乘以这些数.矩阵A作用在向量x上 .得到的结果Ax是一个A的列的组合,也就是b
为了看到这个作用,可用 x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3 b 1 , b 2 , b 3 b_1,b_2,b_3 b 1 , b 2 , b 3
A x = [ 1 0 0 − 1 1 0 0 − 1 1 ] [ x 1 x 2 x 3 ] = [ x 1 x 2 − x 1 x 3 − x 2 ] = [ b 1 b 2 b 3 ] = b ⃗ (4) A x = \left[ \begin{array} { c c c } 1 & 0 & 0 \\ - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { c } x _ { 1 } \\ x _ { 2 } - x _ { 1 } \\ x _ { 3 } - x _ { 2 } \end{array} \right] = \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \end{array} \right] = \vec { b }
\tag{4} A x = 1 − 1 0 0 1 − 1 0 0 1 x 1 x 2 x 3 = x 1 x 2 − x 1 x 3 − x 2 = b 1 b 2 b 3 = b ( 4 ) 输入是x,输出是 b= Ax.A是一个差分矩阵 (difference matrix),因为b包含了输入向量x的差值(b contains differences of the input vector x).最顶上的差值(difference)就是 x 1 − x 0 = x 1 − 0 x_1 − x_0= x_1 −0 x 1 − x 0 = x 1 − 0 x 0 x_0 x 0
下面例子展示这些数字的差值(x是平方值,b成了奇数)
x = [ 1 4 9 ] = squares, A x = [ 1 − 0 4 − 1 9 − 4 ] = [ 1 3 5 ] = b ⃗ (5) \mathrm { x } = \left[ \begin{array} { l } 1 \\ 4 \\ 9 \end{array} \right] = \text { squares, } \quad A x = \left[ \begin{array} { l } 1 - 0 \\ 4 - 1 \\ 9 - 4 \end{array} \right] = \left[ \begin{array} { l } 1 \\ 3 \\ 5 \end{array} \right] = \vec { b }
\tag{5} x = 1 4 9 = squares, A x = 1 − 0 4 − 1 9 − 4 = 1 3 5 = b ( 5 ) 这个模式对于4 by 4差分矩阵也是如此.下一个平方值是 x 4 = 16 x_4=16 x 4 = 16 x 4 − x 3 = 16 − 9 = 7 x_4 − x_3=16 −9=7 x 4 − x 3 = 16 − 9 = 7 矩阵一次找到了所有的差分值(The matrix finds all the differences at once)
重要提示:
你可能已经学习过了Ax的乘法(矩阵乘以向量)的意义是: 常规的让每一个行和x取点乘 :
> > > Dot products with rows > > A x = > > [ 1 0 0 − 1 1 0 0 − 1 1 ] > [ x 1 x 2 x 3 ] = > > [ ( 1 , 0 , 0 ) ⋅ ( x 1 , x 2 , x 3 ) ( − 1 , 1 , 0 ) ⋅ ( x 1 , x 2 , x 3 ) ( 0 , − 1 , 1 ) ⋅ ( x 1 , x 2 , x 3 ) ] > > \begin{array} { l }
>
> \text { Dot products } \\ \text { with rows } \end{array}
>
> \quad A x =
>
> \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right]
> \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] =
>
> \left[ \begin{array} { l } ( 1,0,0 ) \cdot \left( x _ { 1 } , x _ { 2 } , x _ { 3 } \right) \\ ( - 1,1,0 ) \cdot \left( x _ { 1 } , x _ { 2 } , x _ { 3 } \right) \\ ( 0 , - 1,1 ) \cdot \left( x _ { 1 } , x _ { 2 } , x _ { 3 } \right) \end{array} \right]
> > >> Dot products with rows >> A x =>> 1 − 1 0 0 1 − 1 0 0 1 > x 1 x 2 x 3 =>> ( 1 , 0 , 0 ) ⋅ ( x 1 , x 2 , x 3 ) ( − 1 , 1 , 0 ) ⋅ ( x 1 , x 2 , x 3 ) ( 0 , − 1 , 1 ) ⋅ ( x 1 , x 2 , x 3 ) >
点乘结果和Eq(4)是一样的.新的方法是使用列来处理 Ax,线性组合是线性代数的关键,而且输出Ax是A的列的线性组合
对Ax之前的理解是:n组向量点乘的结果写成一列
横向量和列向量有什么区别
Linear Equation
另外还有一个视角上的改变是很重要的.到目前为止,x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3 我们假设b是已知的,想要找到x :
旧问题: 计算线性组合 x 1 u ⃗ + x 2 v ⃗ + x 3 w ⃗ x_1 \vec{u} +x_2 \vec{v}+ x_3 \vec{w} x 1 u + x 2 v + x 3 w b ⃗ \vec{b} b
新问题:u ⃗ , v ⃗ , w ⃗ \vec{u}, \vec{v},\vec{w} u , v , w b ⃗ \vec{b} b
这是一个反过来的问题:给定 b ,求 b = A x b =Ax b = A x x. 我们在第一个例子已经见过了,是一个关于 x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3 线性方程组 .方程组右手边的是 b 1 , b 2 , b 3 b_1,b_2,b_3 b 1 , b 2 , b 3 x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3
A x = b : x 1 = b 1 − x 1 + x 2 = b 2 − x 2 + x 3 = b 3 Solution: : x 1 = b 1 x 2 = b 1 + b 2 x 3 = b 1 + b 2 + b 3 (6) Ax=b: \quad
\begin{aligned}
x_1 &= b_1 \\
-x_1 + x_2 &= b_2\\
-x_2+x_3 &= b_3
\end{aligned}
\quad \text{Solution:} \quad:
\begin{aligned} x _ { 1 } & = b _ { 1 } \\ x _ { 2 } & = b _ { 1 } + b _ { 2 } \\ x _ { 3 } & = b _ { 1 } + b _ { 2 } + b _ { 3 } \end{aligned}
\tag{6} A x = b : x 1 − x 1 + x 2 − x 2 + x 3 = b 1 = b 2 = b 3 Solution: : x 1 x 2 x 3 = b 1 = b 1 + b 2 = b 1 + b 2 + b 3 ( 6 ) 首先我们必须承认: 大部分的线性系统比较难求解.在这个系统当中,第一个方程可以得到 x 1 = b 1 x_1= b_1 x 1 = b 1 x 2 = b 1 + b 2 x_2= b_1+b_2 x 2 = b 1 + b 2 下三角(low triangular)
看看特别的 b 1 , b 2 , b 3 b_1,b_2,b_3 b 1 , b 2 , b 3
b = [ 0 0 0 ] gives x = [ 0 0 0 ] b = [ 1 3 5 ] gives x = [ 1 1 + 3 1 + 3 + 5 ] = [ 1 4 9 ] b = \left[ \begin{array} { l } 0 \\ 0 \\ 0 \end{array} \right] \text { gives } x = \left[ \begin{array} { l } 0 \\ 0 \\ 0 \end{array} \right] \quad b = \left[ \begin{array} { l } 1 \\ 3 \\ 5 \end{array} \right] \text { gives } x = \left[ \begin{array} { l } 1 \\ 1 + 3 \\ 1 + 3 + 5 \end{array} \right] = \left[ \begin{array} { l } 1 \\ 4 \\ 9 \end{array} \right] b = 0 0 0 gives x = 0 0 0 b = 1 3 5 gives x = 1 1 + 3 1 + 3 + 5 = 1 4 9 第一个都是0的解比看起来更重要.换句话说:如果输出b=0,那么输入x必须是0.对于这个A是正确的,其他矩阵不一定是. 从下面的第二个例子(<#4.3>)就可以看到,会有 C x = 0 Cx = 0 C x = 0 C ≠ 0 C\ne 0 C = 0 x ≠ 0 x\ne 0 x = 0
如果矩阵A是可逆的(invertible) ,从b我们可以恢复x(From b we can recover x).
Ax=b
我们将x写作A − 1 b A^{-1}b A − 1 b
同理于除法中的分数写法
The inverse Matrix
重新看一下Eq(6)的解.一个和矩阵(sum matrix)会出现!
A x = b is solved by [ x 1 x 2 x 3 ] = [ b 1 b 1 + b 2 b 1 + b 2 + b 3 ] = [ 1 0 0 1 1 0 1 1 1 ] [ b 1 b 2 b 3 ] (7) A x = b \text { is solved by } \left[ \begin{array} { c } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { l } b _ { 1 } \\ b _ { 1 } + b _ { 2 } \\ b _ { 1 } + b _ { 2 } + b _ { 3 } \end{array} \right] = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 1 & 1 & 0 \\ 1 & 1 & 1 \end{array} \right] \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \end{array} \right]
\tag{7} A x = b is solved by x 1 x 2 x 3 = b 1 b 1 + b 2 b 1 + b 2 + b 3 = 1 1 1 0 1 1 0 0 1 b 1 b 2 b 3 ( 7 ) 如果 x's 的差分是 b's,那么 b's 的和就是x.Eq(7)的和矩阵S是差分矩阵A的逆矩阵
比如,x = ( 1 , 2 , 3 ) x=(1,2,3) x = ( 1 , 2 , 3 ) b = ( 1 , 1 , 1 ) b=(1,1,1) b = ( 1 , 1 , 1 ) b = A x , x = S b b = Ax,x = Sb b = A x , x = S b
A x = [ 1 0 0 − 1 1 0 0 − 1 1 ] [ 1 2 3 ] = [ 1 1 1 ] , S b = [ 1 0 0 1 1 0 1 1 1 ] [ 1 1 1 ] = [ 1 2 3 ] = x A x = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right] \left[ \begin{array} { l } 1 \\ 2 \\ 3 \end{array} \right] = \left[ \begin{array} { l } 1 \\ 1 \\ 1 \end{array} \right] ,
\qquad
S b = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 1 & 1 & 0 \\ 1 & 1 & 1 \end{array} \right] \left[ \begin{array} { l } 1 \\ 1 \\ 1 \end{array} \right] = \left[ \begin{array} { l } 1 \\ 2 \\ 3 \end{array} \right] = x A x = 1 − 1 0 0 1 − 1 0 0 1 1 2 3 = 1 1 1 , S b = 1 1 1 0 1 1 0 0 1 1 1 1 = 1 2 3 = x Eq(7) 的解向量 x = ( x 1 , x 2 , x 3 ) x=(x_1,x_2,x_3) x = ( x 1 , x 2 , x 3 )
对于每一个b,Ax=b有一个解x | 相当于对于每一个y(y=kx),都有一个解x,仅因为A是差分矩阵,才可这样类比
有一个矩阵S可以产生 x = S b x = Sb x = S b x = A − 1 b x=A^{-1}b x = A − 1 b
下一章的也会学习Ax = b方程组,是否有一个解?怎么计算出来?在线性代数当中,逆矩阵的符号是A − 1 A^{−1} A − 1
微积分提示:
让我把特殊的S和A矩阵关联到微积分.向量x变成一个函数 x ( t ) x(t) x ( t ) d x / d t = b ( t ) dx/dt = b(t) d x / d t = b ( t ) S b Sb S b b ( t ) b(t) b ( t )
> A x = b and x = S b , d x d t = b and x ( t ) = ∫ 0 t b > (8) > A x = b \text { and } x = S b , \quad \frac { d x } { d t } = b \text { and } x ( t ) = \int _ { 0 } ^ { t } b \tag{8}
> > A x = b and x = S b , d t d x = b and x ( t ) = ∫ 0 t b > ( 8 )
运动的距离x 的导数是速度b. b(t)的积分是距离x(t).我没有+C,因为从 x ( 0 ) = 0 x(0) = 0 x ( 0 ) = 0 x 0 = 0 x_0=0 x 0 = 0 x 1 − x 0 x_1−x_0 x 1 − x 0
再注意一下和微积分的另一个类似.平方值 0,1,4,9 的差分是奇数1,3,5 .x ( t ) = t 2 x(t) = t^2 x ( t ) = t 2 2 t − 1 2t-1 2 t − 1 2 t 2t 2 t
> x ( t ) − x ( t − 1 ) = t 2 − ( t − 1 ) 2 = 2 t − 1 > (9) > x ( t ) - x ( t - 1 ) = t ^ { 2 } - ( t - 1 ) ^ { 2 } = 2 t - 1 \tag{9}
> > x ( t ) − x ( t − 1 ) = t 2 − ( t − 1 ) 2 = 2 t − 1 > ( 9 )
习题里面会继续展示forward difference产生2 t + 1 2t + 1 2 t + 1 中心差分(centered difference) .使用的是 x ( t + 1 ) − x ( t − 1 ) x(t+1) −x(t−1) x ( t + 1 ) − x ( t − 1 ) Δ t = 2 Δt = 2 Δ t = 2
> centered difference of x = t 2 : ( t + 1 ) 2 − ( t − 1 ) 2 2 = 2 t > (10) > \text{centered difference of } { x } = { t } ^ { 2 } : \quad \frac { ( t + 1 ) ^ { 2 } - ( t - 1 ) ^ { 2 } } { 2 } = 2 t \tag{10}
> > centered difference of x = t 2 : 2 ( t + 1 ) 2 − ( t − 1 ) 2 = 2 t > ( 10 )
Cyclic differences
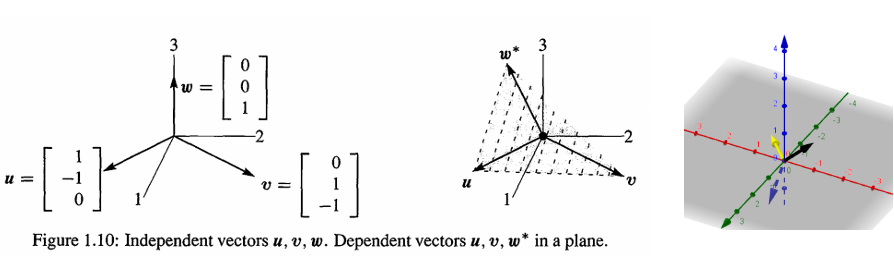
第二个例子是不可逆的: 矩阵使用的u,v和第一个例子相同,但是w变成一个新的向w ∗ w^∗ w ∗
第二个例子:
u = [ 1 − 1 0 ] , v = [ 0 1 − 1 ] , w ∗ = [ − 1 0 1 ] u = \left[ \begin{array} { c } 1 \\ - 1 \\ 0 \end{array} \right] , \mathrm { v } = \left[ \begin{array} { c } 0 \\ 1 \\ - 1 \end{array} \right] , \mathrm { w } ^ { * } = \left[ \begin{array} { c } - 1 \\ 0 \\ 1 \end{array} \right] u = 1 − 1 0 , v = 0 1 − 1 , w ∗ = − 1 0 1 现在 u , v , w ∗ u,v,w^∗ u , v , w ∗ 循环差分矩阵C (cyclic difference matrix C)
Cyclic : C x = [ 1 0 − 1 − 1 1 0 0 − 1 1 ] [ x 1 x 2 x 3 ] = [ x 1 − x 3 x 2 − x 1 x 3 − x 2 ] = b → (11) \text{Cyclic}: \quad C x = \left[ \begin{array} { c c c } 1 & 0 & - 1 \\ - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { l } x_ { 1 } - x _ { 3 } \\ x _ { 2 } - x _ { 1 } \\ x _ { 3 } - x _ { 2 } \end{array} \right] = \overrightarrow { \mathrm { b } }
\tag{11} Cyclic : C x = 1 − 1 0 0 1 − 1 − 1 0 1 x 1 x 2 x 3 = x 1 − x 3 x 2 − x 1 x 3 − x 2 = b ( 11 ) 矩阵C不是三角的.现在,给定b,解出x 是有点困难的.实际上,不可能找到 Cx = b 的解.因为这三个方程不是有无穷多解就是没有解:
当b=(0,0,0),无穷多解:
C x = 0 Infinitely many x [ x 1 − x 3 x 2 − x 1 x 3 − x 2 ] = [ 0 0 0 ] 解向量是 [ x 1 x 2 x 3 ] = [ c c c ] (12) \begin{array} { l } C x = 0 \\ \text { Infinitely } \\ \text { many } x \end{array} \left[ \begin{array} { l } x _ { 1 } - x _ { 3 } \\ x _ { 2 } - x _ { 1 } \\ x _ { 3 } - x _ { 2 } \end{array} \right] = \left[ \begin{array} { l } 0 \\ 0 \\ 0 \end{array} \right] \text { 解向量是 } \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { l } c \\ c \\ c \end{array} \right]
\tag{12} C x = 0 Infinitely many x x 1 − x 3 x 2 − x 1 x 3 − x 2 = 0 0 0 解向量是 x 1 x 2 x 3 = c c c ( 12 ) 当我们循环差分的时候,每一个常数向量 (c,c,c) 的差分都是0.这就像是我们求积分的时候加上一个未确定的常数+C.循环差分在第一个分量是 x 1 − x 3 x_1−x_3 x 1 − x 3 x 0 = 0 x_0=0 x 0 = 0
另一个可能是Cx = b完全没有解,当b = (1,3,5),没有解:
C x = b [ x 1 − x 3 x 2 − x 1 x 3 − x 2 ] = [ 1 3 5 ] 左边分量加起来 0 右边加起来是 9 没有解 x 1 , x 2 , x 3 (13) C x = b \quad \left[ \begin{array} { l } x _ { 1 } - x _ { 3 } \\ x _ { 2 } - x _ { 1 } \\ x _ { 3 } - x _ { 2 } \end{array} \right] = \left[ \begin{array} { l } 1 \\ 3 \\ 5 \end{array} \right] \quad
\begin{array} { l } \text { 左边分量加起来 } 0 \\ \text { 右边加起来是 } 9 \\ \text { 没有解} x _ { 1 } , x _ { 2 } , x _ { 3 } \end{array}
\tag{13} C x = b x 1 − x 3 x 2 − x 1 x 3 − x 2 = 1 3 5 左边分量加起来 0 右边加起来是 9 没有解 x 1 , x 2 , x 3 ( 13 ) 从几何的角度看一下这:没有 u , v , w ∗ u,v,w^∗ u , v , w ∗ b=(1,3,5).向量组合没能填充整个三维空间 .右手边必须有b 1 + b 2 + b 3 = 0 b_1+b_2+b_3=0 b 1 + b 2 + b 3 = 0 C x = b Cx = b C x = b x 1 − x 3 , x 2 − x 1 , x 3 − x 2 x_1 − x_3 ,x_2 − x_1, x_3 − x_2 x 1 − x 3 , x 2 − x 1 , x 3 − x 2
换句话说就是,所有 x 1 u + x 2 v + x 3 w ∗ = b x_1 u+ x_2 v+ x_3 w^∗=b x 1 u + x 2 v + x 3 w ∗ = b b 1 + b 2 + b 3 = 0 b_1+b_2+b_3 = 0 b 1 + b 2 + b 3 = 0 .注意,我们把代数和几何联系起来了 .线性组合可以填充满一个空间,也可以仅仅是一个平面.我们需要一个图像,来展示 u , v , w u,v,w u , v , w u , v , w ∗ u,v,w^∗ u , v , w ∗
C矩阵已经规定了,三个向量都在某个平面上,当给定b时,要么重合,要么无解–>线代本质
sp: u , v , w ∗ u,v,w^∗ u , v , w ∗ w ∗ w^∗ w ∗
Independence and dependence
Fig1.10展示了矩阵A和C的列向量.前面两个向量u,v是一样的.如果只看这两个向量的组合,那么会得到一个三维的平面.关键的问题是第三个向量是否也在这个平面
重要的点在于,新向量 w ∗ w^∗ w ∗
独立 :w不在u,v组成的平面内
依赖 :w ∗ w^∗ w ∗
u + v + w ∗ = 0 , w ∗ = [ − 1 0 1 ] = − u − v (14) u + v + w ^ { * } = 0 , \quad w ^ { * } = \left[ \begin{array} { c } - 1 \\ 0 \\ 1 \end{array} \right] = - u - v \tag{14} u + v + w ∗ = 0 , w ∗ = − 1 0 1 = − u − v ( 14 ) u , v , w ∗ u,v,w^∗ u , v , w ∗ 每个 向量自身的 分量加起来都是0,如前所见,它们的任何组合b肯定也是 b 1 + b 2 + b 3 = 0 b_1+b_2+b_3=0 b 1 + b 2 + b 3 = 0 w ∗ w^∗ w ∗ w ∗ w^∗ w ∗
一开始的 w = (0,0,1) 不在这个平面内,因为:0 + 0 + 1 ≠ 0 0+0+1 \ne 0 0 + 0 + 1 = 0 Eq(6)当中,x = Sb的解,可以对任何b 恰当的组合.
两个矩阵A,C,差别在于第三列w , w ∗ w,w^∗ w , w ∗
u , v , w u,v,w u , v , w 0 u + 0 v + 0 w = 0 ⃗ 0u+0v+0w=\vec{0} 0 u + 0 v + 0 w = 0 b ⃗ = 0 ⃗ \vec{b} = \vec{0} b = 0 独立列: Ax = 0 只有1个解,A是可逆矩阵 u , v , w ∗ u,v,w^{*} u , v , w ∗ c u + c v + c w ∗ cu+cv+cw^* c u + c v + c w ∗ b ⃗ = 0 ⃗ \vec{b} = \vec{0} b = 0 依赖列: Ax = 0于很多解,A是奇异矩阵
在<01-02>我们会看看n个向量,n维空间.最后我们会在m维空间上有n个向量.从而有m by n的矩形矩阵.这时候理解Ax = b是在<01-03>的任务
Ax是矩阵乘以向量: 结果是 A 的列的组合
当A是可逆矩阵,Ax=b 的解是 x = A ( − 1 ) b x=A^(−1) b x = A ( − 1 ) b
差分矩阵A是和矩阵S的逆:S = A ( − 1 ) S = A^(−1) S = A ( − 1 )
循环矩阵C没有逆,它的三列在同一个平面上,这些依赖的列自身的分量加起来都是0,Cx = 0有无穷多的解
目前的粗浅理解:
Ax=b所有列的线性组合,即整个空间
若b为0,则整个空间(“函数值”)都为0,那么此时再要求b!=0时,当然无解,当b=0时,无数个解(0向量)
1. 把A的左下的项 a 31 a_{31} a 31
A x = b [ 1 0 0 − 1 1 0 1 − 1 1 ] [ x 1 x 2 x 3 ] = [ x 1 − x 1 + x 2 x 1 − x 2 + x 3 ] = [ b 1 b 2 b 3 ] A x = b \quad \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 1 & 1 & 0 \\ 1 & - 1 & 1 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { c } x _ { 1 } \\ - x _ { 1 } + x _ { 2 } \\ x _ { 1 } - x _ { 2 } + x _ { 3 } \end{array} \right] = \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \end{array} \right] A x = b 1 − 1 1 0 1 − 1 0 0 1 x 1 x 2 x 3 = x 1 − x 1 + x 2 x 1 − x 2 + x 3 = b 1 b 2 b 3 对任何b,求解x,并从 x = A − 1 b x = A^{−1} b x = A − 1 b A − 1 A^{−1} A − 1
解: 从Ax = b的等式从上往下求解可以得到
x 1 = b 1 x 2 = b 1 + b 2 x 3 = b 2 + b 3 ⇒ x = A − 1 b = [ 1 0 0 1 1 0 0 1 1 ] [ b 1 b 2 b 3 ] \begin{array} { l } x _ { 1 } = b _ { 1 } \\ x _ { 2 } = b _ { 1 } + b _ { 2 } \\ x _ { 3 } = \quad b _ { 2 } + b _ { 3 } \end{array}
\Rightarrow
\boldsymbol { x } = A ^ { - 1 } \boldsymbol { b } = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 1 & 1 & 0 \\ 0 & 1 & 1 \end{array} \right] \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \end{array} \right] x 1 = b 1 x 2 = b 1 + b 2 x 3 = b 2 + b 3 ⇒ x = A − 1 b = 1 1 0 0 1 1 0 0 1 b 1 b 2 b 3 A − 1 A^{−1} A − 1 b = ( 1 , 0 , 0 ) b = (1,0,0) b = ( 1 , 0 , 0 ) A x = b = ( 0 , 0 , 1 ) Ax= b= (0,0,1) A x = b = ( 0 , 0 , 1 )
sp:意思就是,当b= (1,0,0)的时候,这时候 A − 1 A^{−1} A − 1 b ⃗ \vec{b} b [ 1 1 0 ] \left[\begin{matrix}
1 \\
1 \\
0 \\
\end{matrix} \right] 1 1 0 b 1 b_1 b 1
A − 1 A^{−1} A − 1 A − 1 A^{−1} A − 1
A的三列是独立的.它们不处于同一个平面上.这三列的组合,使用了正确的 ( x 1 , x 2 , x 3 ) (x_1,x_2,x_3) ( x 1 , x 2 , x 3 ) ( b 1 , b 2 , b 3 ) (b_1,b_2,b_3) ( b 1 , b 2 , b 3 )
2. 这里的E是一个消去矩阵(Elimination Matrix) .E有减去的效果,E − 1 E^{−1} E − 1
E = [ 1 0 − ℓ 1 ] , E x = b ⇒ [ 1 0 − ℓ 1 ] [ x 1 x 2 ] = [ x 1 x 2 − ℓ x 1 ] = [ b 1 b 2 ] E = \left[ \begin{array} { r r } 1 & 0 \\ - \ell & 1 \end{array} \right],\quad
E x = b \Rightarrow \left[ \begin{array} { r r } 1 & 0 \\ - \ell & 1 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \end{array} \right] =
\left[\begin{matrix}
x_1 \\
x_2- \ell x_1 \\
\end{matrix} \right] =
\left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \end{array} \right] \quad E = [ 1 − ℓ 0 1 ] , E x = b ⇒ [ 1 − ℓ 0 1 ] [ x 1 x 2 ] = [ x 1 x 2 − ℓ x 1 ] = [ b 1 b 2 ] 第一个方程是 x 1 = b 1 x_1= b_1 x 1 = b 1 x 2 − ℓ x 1 = b 2 x_2 − \ell x_1 = b_2 x 2 − ℓ x 1 = b 2 ℓ x 1 = ℓ b 1 \ell x_1 = \ell b_1 ℓ x 1 = ℓ b 1 ℓ x 1 \ell x_1 ℓ x 1
x = E − 1 b ⇒ [ x 1 x 2 ] = [ b 1 ℓ b 1 + b 2 ] = [ 1 0 ℓ 1 ] [ b 1 b 2 ] ⇒ E − 1 = [ 1 0 ℓ 1 ] x = E ^ { - 1 } b \Rightarrow
\left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \end{array} \right] =
\left[ \begin{array} { c } b _ { 1 } \\ \ell b _ { 1 } + b _ { 2 } \end{array} \right]
= \left[ \begin{array} { l l } 1 & 0 \\ \ell & 1 \end{array} \right] \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \end{array} \right]
\Rightarrow
E ^ { - 1 } = \left[ \begin{array} { l l } 1 & 0 \\ \ell & 1 \end{array} \right] x = E − 1 b ⇒ [ x 1 x 2 ] = [ b 1 ℓ b 1 + b 2 ] = [ 1 ℓ 0 1 ] [ b 1 b 2 ] ⇒ E − 1 = [ 1 ℓ 0 1 ] sp:上述,是得到 x = [ b 1 ℓ b 1 + b 2 ] x = \left[ \begin{array} { c } b _ { 1 } \\ \ell b _ { 1 } + b _ { 2 } \end{array} \right] x = [ b 1 ℓ b 1 + b 2 ] x = E − 1 b x = E^{-1}b x = E − 1 b E − 1 E^{-1} E − 1
3. 把例2的C从循环差分改为重心差分(centered difference),得到 x 3 − x 1 x_3- x_1 x 3 − x 1
C x = b [ 0 1 0 − 1 0 1 0 − 1 0 ] [ x 1 x 2 x 3 ] = [ x 2 − 0 x 3 − x 1 0 − x 2 ] = [ b 1 b 2 b 3 ] (15) C x = b \left[ \begin{array} { r r r } 0 & 1 & 0 \\ - 1 & 0 & 1 \\ 0 & - 1 & 0 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { c } x _ { 2 } - 0 \\ x _ { 3 } - x _ { 1 } \\ 0 - x _ { 2 } \end{array} \right] = \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \end{array} \right]
\tag{15} C x = b 0 − 1 0 1 0 − 1 0 1 0 x 1 x 2 x 3 = x 2 − 0 x 3 − x 1 0 − x 2 = b 1 b 2 b 3 ( 15 ) 证明Cx =b只有在 b 1 + b 3 = 0 b_1+ b_3=0 b 1 + b 3 = 0
解: b = C x b=Cx b = C x x 2 = b 1 x_2= b_1 x 2 = b 1 − x 2 = b 3 -x_2= b_3 − x 2 = b 3 b 1 + b 3 = 0 b_1+ b_3=0 b 1 + b 3 = 0
如果你画出C的列向量,会发现,第一列和第三列在同一条直线上 .实际上,列 1 = − 列 3 列1 = -列3 列 1 = − 列 3 b 1 + b 3 = 0 b_1+b_3=0 b 1 + b 3 = 0
我把那些0写进来了,所以你可以看到矩阵产生了"中间差分"的效果.Cx的第i行是 x i + 1 ( 中间右边 ) 减去 x i − 1 ( 中间左边 ) x_{i+1} (中间右边)减去x_{i−1} (中间左边) x i + 1 ( 中间右边 ) 减去 x i − 1 ( 中间左边 )
C x = b [ 0 1 0 0 − 1 0 1 0 0 − 1 0 1 0 0 − 1 0 ] [ x 1 x 2 x 3 x 4 ] = [ x 2 − 0 x 3 − x 1 x 4 − x 2 0 − x 3 ] = [ b 1 b 2 b 3 b 4 ] (16) C x = b \quad \left[ \begin{array} { r r r r } 0 & 1 & 0 & 0 \\ - 1 & 0 & 1 & 0 \\ 0 & - 1 & 0 & 1 \\ 0 & 0 & - 1 & 0 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \\ x _ { 4 } \end{array} \right] = \left[ \begin{array} { r } x _ { 2 } - 0 \\ x _ { 3 } - x _ { 1 } \\ x _ { 4 } - x _ { 2 } \\ 0 - x _ { 3 } \end{array} \right] = \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \\ b _ { 4 } \end{array} \right]
\tag{16} C x = b 0 − 1 0 0 1 0 − 1 0 0 1 0 − 1 0 0 1 0 x 1 x 2 x 3 x 4 = x 2 − 0 x 3 − x 1 x 4 − x 2 0 − x 3 = b 1 b 2 b 3 b 4 ( 16 ) 意外的是,这个矩阵现在是可逆的!第一行和最后一行可以得到 x 2 x_2 x 2 x 3 x_3 x 3 x 1 x_1 x 1 x 4 x_4 x 4 C − 1 C^{−1} C − 1