求解线性方程 Solving Linear Equations
Vector and Linear Equations
线性代数的核心问题是求解线性方程组.线性的,意味着未知数只是乘以数字,我们不会看见 x \* y x\*y x \* y
行视图(row picture) :最熟悉的图像,也就是一个行图像代表一个方程组.比如两个方程的直线相交.列试图(column picture) :很重要.可以理解为每一列组成一个图像.所有的行和列组成矩阵最后,我们从矩阵的形式来看到问题.
开始例子,二维下的线性方程组:
Two equations x − 2 y = 1 Two unknowns 3 x + 2 y = 11 (1) \begin{array} { r }
\text{Two equations} \qquad &x - 2 y = 1 \\
\text{Two unknowns} \qquad &3x + 2 y = 11
\end{array}
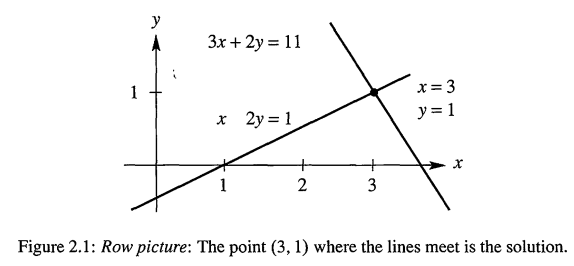
\tag{1} Two equations Two unknowns x − 2 y = 1 3 x + 2 y = 11 ( 1 ) 我们一次一行 开始.第一个方程 x − 2 y = 1 x -2y = 1 x − 2 y = 1 x = 1,y =0 在这条直线上,点 x= 3,y = 1 也在这条直线上.如果我们选择 x = 101,那么 y = 50. 这条特定的直线的斜率是1/2.斜率在微积分很重要,但这里是线性代数!
Fig2.1以**行视图(row picture)**展示了直线 x − 2 y = 1 x - 2y=1 x − 2 y = 1 3 x + 2 y = 11 3x+2y = 11 3 x + 2 y = 11 x = 3 , y = 1 x = 3,y = 1 x = 3 , y = 1 行视图展示了2条直线相交于一个单一点,也就是方程系统的解
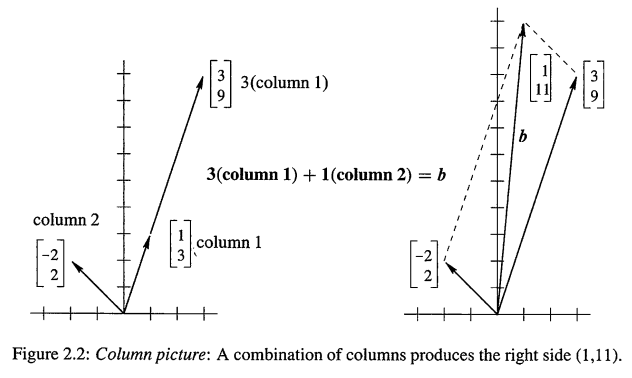
现在切换到列视图.把这个相同的线性系统看成是一个向量方程(vector equation) .把方程组分成列来看,如下:
x [ 1 3 ] + y [ − 2 2 ] = [ 1 11 ] = b Combination equals b (2) x \left[ \begin{array} { l } 1 \\ 3 \end{array} \right] + y \left[ \begin{array} { r } - 2 \\ 2 \end{array} \right] = \left[ \begin{array} { r } 1 \\ 11 \end{array} \right] = b
\qquad \color{orange} \text{Combination equals b}
\tag{2} x [ 1 3 ] + y [ − 2 2 ] = [ 1 11 ] = b Combination equals b ( 2 ) 上式的意思是把第一列乘以x,第二列乘以y,然后加起来期望得到b. 简言之,找到左边向量的组合,等于右边的向量 .正确的x = 3和y = 1,可以得到 3(列1) + 1(列2) = b.如Fig2.2
重复一下:向量方程的左边就是列的线性组合 ,线性组合把数乘和向量加法2个向量基本操作结合为一个步骤,非常关键.而想要的结果就是找到正确的系数x = 3,y =1.
当然,解 x = 3,y = 1 和行视图的是一样的.很可能你会觉得相交的两条直线更加的熟悉,所以更喜欢行视图.但是很快你就不会了.在四维空间下来想象四个向量的组合,比想象四个超平面怎么相交在一点容易多了(就算只有一个超平面,也是很难想象的
左边的**系数矩阵(Cofficient matrix)**是一个2*2的矩阵A
Cofficient matrix: A = [ 1 − 2 3 2 ] \text{Cofficient matrix:} \quad A = \left[\begin{matrix}
1 & -2 \\
3 & 2 \\
\end{matrix} \right] Cofficient matrix: A = [ 1 3 − 2 2 ] 线性代数中,通过行和列看一个矩阵是很常见的.行可以得到行视图,列可以得到列视图.同样的数字,不同的视图,同样的方程.把这些方程写成一个矩阵问题 A x = b Ax = b A x = b
Matrix equation: A x = b ⇒ [ 1 − 2 3 2 ] [ x y ] = [ 1 11 ] \text{Matrix equation:} \quad
\quad Ax =b \Rightarrow \quad
\left[ \begin{array} { r r } 1 & - 2 \\ 3 & 2 \end{array} \right] \left[ \begin{array} { l } x \\ y \end{array} \right] = \left[ \begin{array} { r } 1 \\ 11 \end{array} \right] Matrix equation: A x = b ⇒ [ 1 3 − 2 2 ] [ x y ] = [ 1 11 ] 行视图的方式是处理A的两行.列视图是的方式是组合2列.数 x = 3,y= 1 实际上就是Ax = b的 x 向量.下面就是矩阵-向量 乘法
Row: Dot products with rows Column: Combination of columns A x = b is [ 1 − 2 3 2 ] [ 3 1 ] = [ 1 11 ] \begin{array} { l } \text {Row: Dot products with rows } \\ \text { Column: Combination of columns } \end{array} \qquad
A \boldsymbol { x } = \boldsymbol { b } \quad \text { is } \quad \left[ \begin{array} { r r } 1 & - 2 \\ 3 & 2 \end{array} \right] \left[ \begin{array} { l } 3 \\ 1 \end{array} \right] = \left[ \begin{array} { r } 1 \\ 11 \end{array} \right] Row: Dot products with rows Column: Combination of columns A x = b is [ 1 3 − 2 2 ] [ 3 1 ] = [ 1 11 ]
提前说明:
这一章会讲解n个未知数n个方程的求解,关键是要理解矩阵乘法和逆操作(matrix multiplication and inversion) ,这2个概念是逆矩阵的关键
下面提前列出<01-03> 讲解的,理解矩阵来消去的四个步骤
经过一系列矩阵 E i j E_{ij} E ij
以相反顺序操作逆矩阵 E i j − 1 E_{ij}^{-1} E ij − 1
在矩阵语言当中,这个相反的顺序是 A=LU=(lower triangle) (upper triangle)
如果A是可逆的话,消去会成功(可能需要行交换)
在计算科学当中,最长使用的算法都有这些步骤.(Matlab称之为lu).但是线性代数不仅仅是处理可逆方 阵!对于m-n的矩阵,Ax = 0可能有很多的解,这些解会形成一个向量空间,而A的**秩(rank)**可以得到这个空间的维数!
假设3个未知数是x,y,z.有下面的三个线性方程
x + 2 y + 3 z = 6 A x = b 2 x + 5 y + 2 z = 4 6 x − 3 y + z = 2 (3) \begin{array} { r }
x + 2 y + 3 z = 6 \\ A x = b \qquad 2 x + 5 y + 2 z = 4 \\ 6 x - 3 y + z = 2 \end{array}
\tag{3} x + 2 y + 3 z = 6 A x = b 2 x + 5 y + 2 z = 4 6 x − 3 y + z = 2 ( 3 ) 我们想要寻找xyz解出这3个方程.但可能没有同时满足方程的x,y,z.对于这个系统,xyz确实存在.当未知数的数量和方程的数量是一致的时候,通常有一个解.在解这个系统之前,我们先通过两种方式想象一下:
行视图 : 3个平面相交于一个单一点.列试图 : 组合3个列向量,形成(6,4,2)
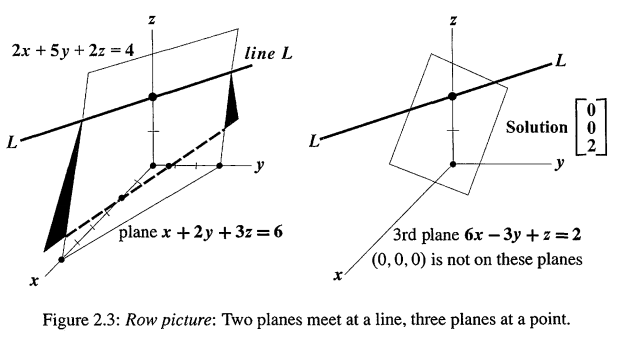
在行视图下,每一个方程产生了一个三维的平面.如Fig2.3
第1,2个平面相交于L.三个未知数两个方程的解通常就是一条直线.(当然不能是平行的平面代表的方程).第三个平面切过L得到一个点.这点在三个平面上面,能同时解出三个方程.但要在三维下画出这个交点是很困难的.但是列视图可以立刻知道为什么z =2
Combine columns: x [ 1 2 6 ] + y [ 2 5 − 3 ] + z [ 3 2 1 ] = [ 6 4 2 ] (4) \text{Combine columns:} \qquad \quad x \left[ \begin{array} { l } 1 \\ 2 \\ 6 \end{array} \right] + y \left[ \begin{array} { r } 2 \\ 5 \\ - 3 \end{array} \right] + z \left[ \begin{array} { l } 3 \\ 2 \\ 1 \end{array} \right] = \left[ \begin{array} { l } 6 \\ 4 \\ 2 \end{array} \right]
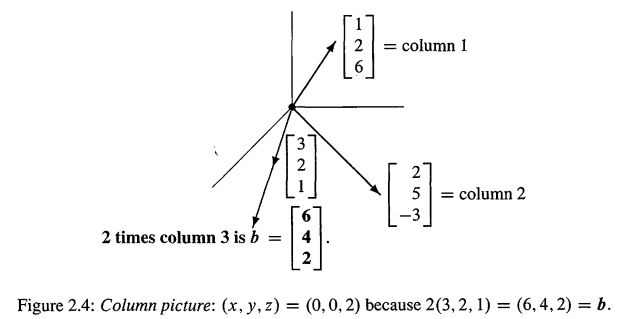
\tag{4} Combine columns: x 1 2 6 + y 2 5 − 3 + z 3 2 1 = 6 4 2 ( 4 ) 在列视图,要求的系数就是x,y,z,我们想要的就是把三个列向量乘以数x,y,z产生b = (6,4,2)
Fig2.4展示了列视图.这些列的线性组合可以产生任何b! 很快就可以发现2倍的列3就是b=(6,4,2).所以x = 0,y = 0,z = 2
Correct Combination: 0 [ 1 2 6 ] + 0 [ 2 5 − 3 ] + 2 [ 3 2 1 ] = [ 6 4 2 ] \text{Correct Combination:} \quad
0 \left[ \begin{array} { l } 1 \\ 2 \\ 6 \end{array} \right] + 0 \left[ \begin{array} { r } 2 \\ 5 \\ - 3 \end{array} \right] + 2 \left[ \begin{array} { l } 3 \\ 2 \\ 1 \end{array} \right] = \left[ \begin{array} { l } 6 \\ 4 \\ 2 \end{array} \right] Correct Combination: 0 1 2 6 + 0 2 5 − 3 + 2 3 2 1 = 6 4 2 三个变量三个方程组:
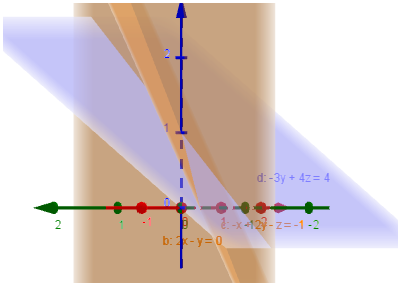
2 x − y = 0 − x + 2 y − z = − 1 − 3 y + 4 z = 4 \begin{array} { l } 2 x - y = 0 \\ - x + 2 y - z = - 1 \\ - 3 y + 4 z = 4 \end{array} 2 x − y = 0 − x + 2 y − z = − 1 − 3 y + 4 z = 4 行视图如下
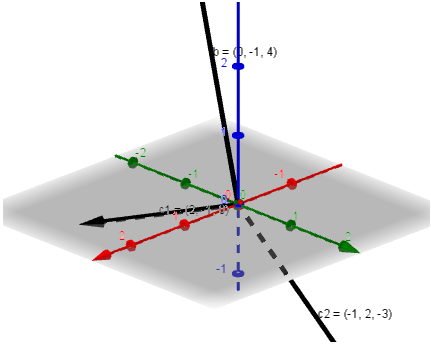
每一个方程都是三维下的一个平面.两个方程的平面如果不平行的话就会相交于一条直线.列视图如下所示:
现在我们考虑一个问题,如果左边的系数矩阵保持不变,但是右边的b向量改变的话,比如
x [ 2 − 1 − 0 ] + y [ − 1 2 − 3 ] + z [ 0 − 1 4 ] = [ 1 1 − 3 ] x \left[ \begin{array} { c } 2 \\ - 1 \\ - 0 \end{array} \right] + y \left[ \begin{array} { c } - 1 \\ 2 \\ - 3 \end{array} \right] + z \left[ \begin{array} { c } 0 \\ - 1 \\ 4 \end{array} \right] = \left[ \begin{array} { c } 1 \\ 1 \\ - 3 \end{array} \right] x 2 − 1 − 0 + y − 1 2 − 3 + z 0 − 1 4 = 1 1 − 3 这时候方程组的解是什么呢?在行视图下面,三个平面变化了,列视图下面,是最终要组合成为的目标向量变化了 .那么,对于所有的,任意的b,方程组是否有解,也就是说:Ax = b,对于任意的b是否有解? 如果有解的话,消去法可以得到解.不管多么复杂的系统,求解线性方程的算法都是使用消去法
上面的问题,用线性组合的语言来说,就是,列的线性组合是否能覆盖整个三维空间(也就是能产生任意的b,所有的b)? 对于上面的例子,答案是可以的.因为这里的矩阵A是个非奇异矩阵.但是其他的矩阵有可能不行.如果上面的三列向量都在同一个平面的时候,那么它们的线性组合肯定逃不出这个平面,它们的组合得到的b只可能是这个平面之内的.这种情况下,矩阵就是奇异的.
我们试着考虑一下9维的情况,这时候向量有9个分量.这是很难想象的.那么矩阵A就有9列,每一列都有9个分量.每一列都是9维空间的向量.我们有9个方程,9个未知数.我们考虑得是9维空间下的9维向量的线性组合,来得到右侧的b向量.这时候,方程组是否总是有解呢?
当然,这取决于矩阵A.如果用Matlab的随机矩阵命令,产生的矩阵总是非奇异的,这时候是有解的.但是如果矩阵A有一些相互不独立的列向量,比如9列其实只相当于8列,有一列是毫无贡献的,其实只是相当于8列,它们的组合,只能覆盖9维空间下的某8维平面,那么最后的求解也只能在这个8维平面上展开.,那么有可能就是无解的.

The matrix form of Equations
三维例子当中,行视图有3行,列视图有3列.这三行三列包含了9个数字,可以形成一个3*3的矩阵A
The coefficient matrix in A x = b is A = [ 1 2 3 2 5 2 6 − 3 1 ] \text{The coefficient matrix in }A x = b \quad \text { is } \quad A = \left[ \begin{array} { r r r } 1 & 2 & 3 \\ 2 & 5 & 2 \\ 6 & - 3 & 1 \end{array} \right] The coefficient matrix in A x = b is A = 1 2 6 2 5 − 3 3 2 1 A代表的是一个9个系数的矩阵.b代表的是一个列向量.未知数x也是一个列向量.如果使用行形式,那么就是Eq(3),如果列形式,那么就是Eq(4).如果是矩阵,那么就是
Matrix equation Ax = b: [ 1 2 3 2 5 2 6 − 3 1 ] [ x y z ] = [ 6 4 2 ] (5) \text{Matrix equation Ax = b:} \qquad
\left[ \begin{array} { l l l } 1 & 2 & 3 \\ 2 & 5 & 2 \\ 6 & - 3 & 1 \end{array} \right] \left[ \begin{array} { l } x \\ y \\ z \end{array} \right] = \left[ \begin{array} { l } 6 \\ 4 \\ 2 \end{array} \right]
\tag{5} Matrix equation Ax = b: 1 2 6 2 5 − 3 3 2 1 x y z = 6 4 2 ( 5 ) 基本问题:矩阵A乘以列向量x是什么意思?我们可以通过行乘也可以通过列乘.Ax = b.两种方式都完成一共9次乘法:
Multiplication by rows: Ax的结果是点乘:A的每一行都乘以列向量x:
> A x = [ ( row 1 ) ⋅ x ( row 2 ) ⋅ x ( row 3 ) ⋅ x ] > (6) > A x = \left[ \begin{array} { l } ( \operatorname { row } 1 ) \cdot x \\ ( \text {row } 2 ) \cdot x \\ ( \text {row } 3 ) \cdot x \end{array} \right] \tag{6}
> > A x = ( row 1 ) ⋅ x ( row 2 ) ⋅ x ( row 3 ) ⋅ x > ( 6 )
Multiplication by columns : Ax是列的线性组合
> A x = x ( column 1 ) + y ( column 2 ) + z ( column 3 ) > (7) > A x = x ( \text {column } 1 ) + y ( \text {column} 2 ) + z ( \text {column } 3 ) \tag{7}
> > A x = x ( column 1 ) + y ( column 2 ) + z ( column 3 ) > ( 7 ) 当把解x = (0,0,2)替换进去,乘法Ax 可以产生b
[ 1 2 3 2 5 2 6 − 3 1 ] [ 0 0 2 ] = 2 times column 3 = [ 6 4 2 ] \left[ \begin{array} { r r r } 1 & 2 & 3 \\ 2 & 5 & 2 \\ 6 & - 3 & 1 \end{array} \right] \left[ \begin{array} { l } 0 \\ 0 \\ 2 \end{array} \right] = 2 \text { times column } 3 = \left[ \begin{array} { l } 6 \\ 4 \\ 2 \end{array} \right] 1 2 6 2 5 − 3 3 2 1 0 0 2 = 2 times column 3 = 6 4 2 而行点乘x的方式,每次点乘得到b的一个分量.Ax应该看成是A的列的线性组合.
例1 下面是3-3矩阵A和 I ,I 是一个单位矩阵(identity matrix)
A x = [ 1 0 0 1 0 0 1 0 0 ] [ 4 5 6 ] = [ 4 4 4 ] I x = [ 1 0 0 0 1 0 0 0 1 ] [ 4 5 6 ] = [ 4 5 6 ] A x = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 1 & 0 & 0 \\ 1 & 0 & 0 \end{array} \right] \left[ \begin{array} { l } 4 \\ 5 \\ 6 \end{array} \right] = \left[ \begin{array} { l } 4 \\ 4 \\ 4 \end{array} \right] \quad I x = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \left[ \begin{array} { l } 4 \\ 5 \\ 6 \end{array} \right] = \left[ \begin{array} { l } 4 \\ 5 \\ 6 \end{array} \right] A x = 1 1 1 0 0 0 0 0 0 4 5 6 = 4 4 4 I x = 1 0 0 0 1 0 0 0 1 4 5 6 = 4 5 6 I 矩阵是特殊的,它的主对角线(main diagonal)都是1.不管这个矩阵乘以什么向量,得到的还是这个向量.这就像是乘以1一样
向量的基础操作是数乘 cv 和向量加法 v+w
基础操作组合起来可以得到线性组合 : cv + dw
矩阵-向量 乘法 Ax 可以通过一次一行的点乘计算,但 Ax 应该用A的列的线性组合来理解! 列视图: Ax = b 是寻找A的列的线性组合,以产生b
行视图: Ax = b的每一个方程,给出的是线(二维)或者平面(三维)或者超平面(大于三维),如果它们之间有交点,就是解
例1. 下面的方程组,不要用消去法,仔细观察列,得到解
x + 3 y + 2 z = − 3 2 x + 2 y + 2 z = − 2 3 x + 5 y + 6 z = − 5 ⇒ [ 1 3 2 2 2 2 3 5 6 ] [ x y z ] = [ − 3 − 2 − 5 ] \begin{aligned} x + 3 y + 2 z & = - 3 \\ 2 x + 2 y + 2 z & = - 2 \\ 3 x + 5 y + 6 z & = - 5 \end{aligned}
\Rightarrow
\left[ \begin{array} { l l l } 1 & 3 & 2 \\ 2 & 2 & 2 \\ 3 & 5 & 6 \end{array} \right] \left[ \begin{array} { l } x \\ y \\ z \end{array} \right] = \left[ \begin{array} { l } - 3 \\ - 2 \\ - 5 \end{array} \right] x + 3 y + 2 z 2 x + 2 y + 2 z 3 x + 5 y + 6 z = − 3 = − 2 = − 5 ⇒ 1 2 3 3 2 5 2 2 6 x y z = − 3 − 2 − 5 解:很快可以发现,x=0,y=-1,z=0即可.但是怎么知道是唯一的解呢?需要知道A是可逆的,列独立,行列式不是0,这些概念目前还没讲到
例2 下面系统没有解.行视图的平面不会相交于一个点,而列的组合也不能产生b.
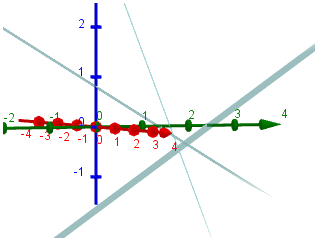
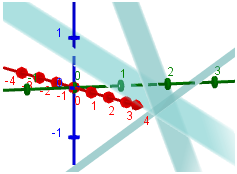
x + 3 y + 5 z = 4 x + 2 y − 3 z = 5 2 x + 5 y + 2 z = 8 [ 1 3 5 1 2 − 3 2 5 2 ] [ x y z ] = [ 4 5 8 ] = b \begin{aligned} x + 3 y + 5 z = 4 \\ x + 2 y - 3 z = 5 \\ 2 x + 5 y + 2 z = 8 \end{aligned} \quad \left[ \begin{array} { r r r } 1 & 3 & 5 \\ 1 & 2 & - 3 \\ 2 & 5 & 2 \end{array} \right] \left[ \begin{array} { l } x \\ y \\ z \end{array} \right] = \left[ \begin{array} { l } 4 \\ 5 \\ 8 \end{array} \right] = b x + 3 y + 5 z = 4 x + 2 y − 3 z = 5 2 x + 5 y + 2 z = 8 1 1 2 3 2 5 5 − 3 2 x y z = 4 5 8 = b 1. 将上式左边行视图的3个方程分别乘以1,1,-1,然后加起来,得到 0=1,表示这个方程组没有解.3个平面没有相交到一个点,它们之间也不平行,如下图
可见,3个平面两两相交一条直线.如果把最后一个方程2x+5y+2z= 8改成2x+5y+2z= 9,那么图像是
3个平面相交成一条直线了,有无穷多的解.
2. 将A的每一列都和y = ( 1 , 1 , − 1 ) y = (1,1,-1) y = ( 1 , 1 , − 1 )
A的列和y的点乘都是0(sp:列依赖),而在右边,(4,5,8) \cdot (1,1,-1) = 1
3. 求 b \* , b \* \* , b \* \* \* b^\*,b^{\*\*},b^{\*\*\*} b \* , b \* \* , b \* \* \*
当b是A的列的组合时,方程组就有解 ,比如
b \* = [ 1 1 2 ] = first column b \* \* = [ 9 0 9 ] = sum of columns b \* \* \* = [ 0 0 0 ] \boldsymbol { b } ^ { \* } = \left[ \begin{array} { l } 1 \\ 1 \\ 2 \end{array} \right] = \text { first column } \quad \boldsymbol { b } ^ { \* \* } = \left[ \begin{array} { l } 9 \\ 0 \\ 9 \end{array} \right] = \text { sum of columns } \quad b ^ { \* \* \* } = \left[ \begin{array} { l } 0 \\ 0 \\ 0 \end{array} \right] b \* = 1 1 2 = first column b \* \* = 9 0 9 = sum of columns b \* \* \* = 0 0 0 这一节,学习一个系统的方法来求解线性方程组.这个方法叫做消去(Elimination) .如下例子:
消去之前: x − 2 y = 1 3 x + 2 y = 11 消去,Eq(2) -3 \* Eq(1): x − 2 y = 1 8 y = 8 \text{消去之前:}\quad
\begin{aligned} x - 2 y & = 1 \\ 3 x + 2 y & = 11 \end{aligned}
\\[3ex]
\text{消去,Eq(2) -3\*Eq(1):} \quad
\begin{aligned}
x- 2y &= 1 \\
8y & = 8
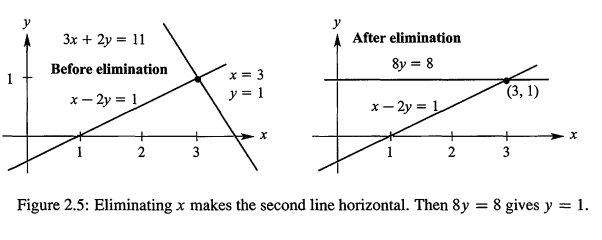
\end{aligned} 消去之前 : x − 2 y 3 x + 2 y = 1 = 11 消去 ,Eq(2) -3 \* Eq(1): x − 2 y 8 y = 1 = 8 在消去之前,x,y同时出现在两个等式当中,消去之后,未知数x在第2个方程里面消失了,第二个方程变成8y = 8,立刻知道y = 1.把y替换回去,得到x = 3.
消去产生了一个上三角系统(upper triangular system) --这就是我们的目标.非0的系数1,-2,8 形成一个三角形.这样这个系统就可以从下往上解 --先求出y然后是x.这个过程叫做向后替换(back substitution)
Fig2.5展示了消去前后的两个系统的直线方式相交的图像.消去之后他们还是相同的交点
在本例中,消去的思想是:为了消去x,用 方程2-方程1*倍数. 那么,倍数这个乘数(multipler),用 ℓ \ell ℓ
主元(Pivot)) :系数矩阵行中第一个不为0 的系数,比如在上面的例子当中,我们消去的是x,第一个方程 x-2y=1 参与消去.主元就是x的系数1乘数(Multiplier) :由被消去的未知数的系数和主元得到,这个例子当中就是
3x+2y = 11 的x的系数3除以主元1,所以乘数就是: 系数 / 主元 = 3 / 1 = 3 系数/主元= 3/1 = 3 系数 / 主元 = 3/1 = 3 E q ( 2 ) − E q ( 1 ) \* m u l t l p l i e r Eq(2) - Eq (1) \* multlplier E q ( 2 ) − E q ( 1 ) \* m u l tl pl i er
如果方程变成
4 x − 8 y = 4 3 x + 2 y = 11 ⇒ 消去 4 x − 8 y = 4 8 y = 8 \begin{aligned}
4x - 8y &= 4 \\
3x + 2y &= 11
\end{aligned}
\overset{消去}{ \Rightarrow} \quad
\begin{aligned}
4x - 8y &= 4 \\
8y &= 8
\end{aligned} 4 x − 8 y 3 x + 2 y = 4 = 11 ⇒ 消去 4 x − 8 y 8 y = 4 = 8 过程是:主元是4,乘数是3/4,那么 E q ( 2 ) − 3 / 4 \* E q ( 1 ) Eq(2) - 3/4 \* Eq(1) E q ( 2 ) − 3/4 \* E q ( 1 )
再看看这个消去x后的式子.假如有第三个方程,我们想要在第三个 方程中消去y.那么方程2 的y的系数可以当做主元了,所以这次的主元是8...可以推理得到,为了求解n个方程,我们需要n个主元.而且注意:这些主元,是在消去后上三角矩阵的的对角线上.注意,当对角线上的这些主元存在0的时候,消去会失败 ,理解消去失败的例子,你会明白消去的整个过程.
Breakdown Of Elimination
其中一个失败的可能是除以0,那么消去就必须停止了.有时候会有调整的方法,因此失败可以避免.
例1. Permanent failure with no solution
x − 2 y = 1 3 x − 6 y = 11 ⟹ Eq(2) - 3 \* Eq(1) x − 2 y = 1 0 y = 8 \begin{aligned}
x - 2y &= 1 \\
3x - 6y &= 11
\end{aligned}
\overset{\text{Eq(2) - 3\* Eq(1)}}{ \Longrightarrow} \quad
\begin{aligned}
x - 2y &= 1 \\
0y &= 8
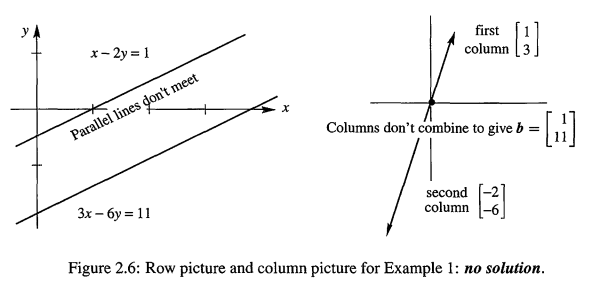
\end{aligned} x − 2 y 3 x − 6 y = 1 = 11 ⟹ Eq(2) - 3 \* Eq(1) x − 2 y 0 y = 1 = 8 0y = 8 是没有解的.这个系统没有第2个主元(0不能成为主元 ).Fig2.6的行视图展示了这个失败为什么不可避免 .如果没有解,消去法会发现这个事实,得到类似于0y = 8的方程
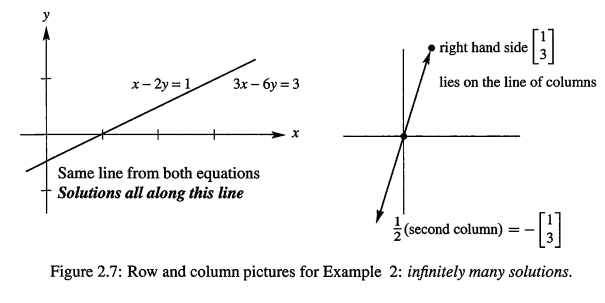
当我们把右边向量b变成(1,3)的时候,这时候不是没有解,而是整一条线都是解 .如下例2
例2 Failure with infinitely many solutions
把例1的 b = (1,11) 改为 (1,3) 可得
x − 2 y = 1 3 x − 6 y = 3 ⟹ Eq(2) - 3 \* Eq(1) x − 2 y = 1 0 y = 0 \begin{aligned}
x - 2y &= 1 \\
3x - 6y &= 3
\end{aligned}
\overset{\text{Eq(2) - 3\* Eq(1)}}{ \Longrightarrow} \quad
\begin{aligned}
x - 2y &= 1 \\
\color{orange} 0y & \color{orange} = 0
\end{aligned} x − 2 y 3 x − 6 y = 1 = 3 ⟹ Eq(2) - 3 \* Eq(1) x − 2 y 0 y = 1 = 0 y是自由的,随便选,确定y之后就可以确定x.如下图所示
在行视图当中,平行线现在变成同一条直线了.任何线上的点都满足两个方程.我们有一整条线的解.在列视图,b = (1,3)现在和列1是一样的.我们可以选择 x = 1,y= 0 ,也可以选择 x = 0,y = -1/2 ,也是由无穷多的解的
现在总结一下:
消去失败: n个方程不能得到n个主元,消去失败消去后得到 0没有解 ,如果得到 0 = 0 0=0 0 = 0
如果成功得到n个主元,就可以成功解方程,但有可能需要交换方程 (如例3)
消去还有第三种失败的可能,但是这次可以修复 .假设第一个位置的主元是0.我们拒绝0成为主元 .如下:
例3 Temporary failure (zero in pivot). A row exchange produces two pivots
0 x + 2 y = 4 3 x − 2 y = 5 ⟹ 交换2行 3 x − 2 y = 5 2 y = 4 \begin{aligned}
0x + 2y &= 4 \\
3x - 2y &= 5
\end{aligned}
\quad \overset{\text{交换2行}}{ \Longrightarrow} \quad
\begin{aligned}
3x - 2y &= 5 \\
2y & = 4
\end{aligned} 0 x + 2 y 3 x − 2 y = 4 = 5 ⟹ 交换 2 行 3 x − 2 y 2 y = 5 = 4 这个系统实际上已经是三角了,**行替换(row exchange)**之后.就可以向后替换了.
例1例2是奇异的(Singular) --没有第二个主元.例3是非奇异的(nonsingular) .主元全部存在,并且有恰好一个 解.主元必须是非0的,因为必须除以它.奇异方程组没有解或者无穷多的解.
Three Equations in Threee unknowns
为了理解高斯消去法(Gaussian Elimination) ,我们需要比2-2的矩阵更深入一点.3-3足够看清楚这个模式了.目前,矩阵都是正方形的:行数和列数是相同的.下面是一个特殊构建的3-3的系统
2 x + 4 y − 2 z = 2 4 x + 9 y − 3 z = 8 − 2 x − 3 y + 7 z = 10 (1) \begin{array} { r } 2 x + 4 y - 2 z = 2 \\ 4 x + 9 y - 3 z = 8 \\ - 2 x - 3 y + 7 z = 10 \end{array} \tag{1} 2 x + 4 y − 2 z = 2 4 x + 9 y − 3 z = 8 − 2 x − 3 y + 7 z = 10 ( 1 ) 第一个主元是左上角的2.在这个下面下面我们想要消去4.那么乘数就是4/2 = 2. 方程2 - 方程1 * 2.可以在方程2消去x
第1步: Eq(2) - 2 *Eq(1),等式2变成: y + z = 4 y+z = 4 y + z = 4
第三个方程也消去x,主元不变,乘数是 − 2 / 2 = − 1 -2/2 = -1 − 2/2 = − 1 方程3+方程1,但思想还是减 ,乘数是-1,也就是方程3 - 方程1*(-1)).
第2步: Eq(3) - (-1) *Eq(1),等式3变成: y + 5 z = 12 y+5z = 12 y + 5 z = 12
现在得到两个只有yz 的新方程.现在第二个主元就是1(左上角),系数矩阵是2-2的:
x消去后: 1 y + 1 z = 4 1 y + 5 z = 12 \text{x消去后:} \quad
\begin{aligned}
1y + 1z &= 4 \\
1y+ 5z&= 12
\end{aligned} x 消去后 : 1 y + 1 z 1 y + 5 z = 4 = 12 最后一步,就是消去y,得到1-1的系统
第3步: 乘数是 1/1 = 1,E q ( 3 ) n e w − E q ( 2 ) n e w Eq(3)_{new} - Eq(2)_{new} E q ( 3 ) n e w − E q ( 2 ) n e w
现在初始的Ax = b变成了一个新的上三角 Ux = c
A x = b becomes Ux = c: 2 x + 4 y − 2 z = 2 1 y + 1 z = 4 4 z = 8 (2) Ax = b \text{ becomes Ux = c:}
\qquad
\begin{array} { r } 2 x + 4 y - 2 z = 2 \\ 1 y + 1 z = 4 \\ 4 z = 8 \end{array}
\tag{2} A x = b becomes Ux = c: 2 x + 4 y − 2 z = 2 1 y + 1 z = 4 4 z = 8 ( 2 ) 我们的目标达到了--从A到U我们实现了向前消去(forward elimination) .注意主元是2,1,4,在U的对角线上 .在初始的系统中,主元是隐藏的,消去发现了它们.Ux = c现在就做好了向后替换的准备:4z =8得到z = 2,y+z = 4得到y = 2,最后x = -1
那么解就是 ( x , y , z ) = ( − 1 , 2 , 2 ) (x,y,z) = (-1,2,2) ( x , y , z ) = ( − 1 , 2 , 2 )
对于 4-4 的系统和 n-n 的系统,过程是一样的.下面是这整个思想,当消去成功的时候,这样就能一列列的从A得到三角的U
列1:使用方程1,在第1个主元之下 产生系数0(sp:可能多个0,当方程数 n ≥ 3 n \ge 3 n ≥ 3 2,3都要产生系数0)
列2:使用 新的 方程2,在第2个主元之下 产生系数0(sp:如上,可能多个0)
列3-列n:一直进行上述过程,找到n个主元,从而产生上三角矩阵U
前进消去的结果就是一个上三角系统,如果存在全部的n个主元(从不为0!),那么就是非奇异的.
sp:这个例子可作为下一节的过度
假设方程组如下
x + 2 y + z = 2 3 x + 8 y + z = 12 4 y + z = 2 \begin{array} { r } x + 2 y + z = 2 \\ 3 x + 8 y + z = 12 \\ 4 y + z = 2 \end{array} x + 2 y + z = 2 3 x + 8 y + z = 12 4 y + z = 2 实际上能不能求出解,取决于矩阵A .系数矩阵A是
[ 1 2 1 3 8 1 0 4 1 ] \left[\begin{matrix}
1 & 2 & 1\\
3 & 8 & 1\\
0 & 4 & 1\\
\end{matrix} \right] 1 3 0 2 8 4 1 1 1 我们的目的是消元,比如想要消去方程2的x.看系数矩阵,第一行第一个数字,也就是主元.是1,而第二行需要被消去的数字是3.所以乘数是3,那么,进行 r 2 − r 1 \* 3 r2 -r1\*3 r 2 − r 1 \* 3
[ 1 2 1 0 2 − 2 0 4 1 ] \left[\begin{matrix}
1 & 2 & 1\\
0 & 2 & -2\\
0 & 4 & 1\\
\end{matrix} \right] 1 0 0 2 2 4 1 − 2 1 第二个消去的目标是行3第1个数字,也就是0,不用再消去了.(这时候的主元还是行1第一个数字,1)
下一步,主元变成行2第二个数字,我们希望消去的是行3第二个数字.乘数这时候是2.那么 r 3 − r 2 \* 2 r_3 - r2 \* 2 r 3 − r 2 \* 2
[ 1 2 1 0 2 − 2 0 0 5 ] \left[\begin{matrix}
1 & 2 & 1\\
0 & 2 & -2\\
0 & 0 & 5\\
\end{matrix} \right] 1 0 0 2 2 0 1 − 2 5 这就是最终的矩阵U,上三角矩阵 .消元最终把矩阵A变成了U.主对角线上的三个数字1,2,5都是主元.
现在看看消元失效的情况.什么情况下会失效呢?也就是不能得到三个主元.失效有好几种情况,比如,如果一开始行1的第1个数字是0,那么没有第一个主元,怎么办呢?并不意味着没有解,我们需要的是行交换.
再看另外一个问题,U矩阵(2,2)位置上的主元什么时候可能是0呢?如果把A矩阵(2,2)位置的8写成6,那么U(2,2)位置就变成了0,但是我们还是可以行交换,只要0下面有非0元素.
如果把A的(3,3)位置改成-4,这时候是无法修复的.因为最终它变成了0,不存在第3个主元了.消元失效!
可以通过行交换的失效只是暂时失效,而如果行交换都不能解决,那么就是永久失效了.
现在把右侧的b也加进来,得到增广矩阵
[ 1 2 1 2 3 8 1 12 0 4 1 2 ] \left[\begin{matrix}
1 & 2 & 1 & 2\\
3 & 8 & 1 &12\\
0 & 4 & 1 & 2\\
\end{matrix} \right] 1 3 0 2 8 4 1 1 1 2 12 2 实际上我们在消去的时候,右侧的b也是会同步变化的 .那么当A化为U的时候,这个最终的增广矩阵就是
[ 1 2 1 2 0 2 − 2 6 0 0 5 − 10 ] \left[\begin{matrix}
1 & 2 & 1 &2 \\
0 & 2 & -2 &6\\
0 & 0 & 5 & -10\\
\end{matrix} \right] 1 0 0 2 2 0 1 − 2 5 2 6 − 10 原始方程变成
x + 2 y + z = 2 2 y − 2 z = 12 5 z = − 10 \begin{array} { r }
x + 2 y + z &= 2 \\
2 y - 2z &= 12 \\
5z &= -10
\end{array} x + 2 y + z 2 y − 2 z 5 z = 2 = 12 = − 10 回带先求出z = -2,然后是y = 1最后是x=2.(这是因为U是上三角的)。
在上面的消元当中,我们的确进行了消元,但没有使用矩阵的方式 。下面我们对下面矩阵A用矩阵的方式消元
[ 1 2 1 3 8 1 0 4 1 ] \left[\begin{matrix}
1 & 2 & 1\\
3 & 8 & 1\\
0 & 4 & 1\\
\end{matrix} \right] 1 3 0 2 8 4 1 1 1 矩阵A乘以列向量其实就是A的列的线性组合 .现在看看一个行向量乘以一个矩阵,比如
[ 1 2 7 ] [ − − − − − − − − − ] = [ 1 \* r 1 2 \* r 2 7 \* r 3 ] 结果是一个行向量 \left[\begin{matrix}
1 & 2 & 7 \\
\end{matrix} \right]
\left[\begin{matrix}
- & - & -\\
- & - & -\\
- & - & -\\
\end{matrix} \right]
= \left[\begin{matrix}
1\*r_1 & 2\* r_2 & 7\*r_3 \\
\end{matrix} \right]
\quad \color{orange} \text{结果是一个行向量} [ 1 2 7 ] − − − − − − − − − = [ 1 \* r 1 2 \* r 2 7 \* r 3 ] 结果是一个行向量 其实是对行进行线性组合 !
什么样的矩阵E能做到,左乘 A,可以让A的 r 2 − 3 \* r 1 r2 - 3\* r1 r 2 − 3 \* r 1
[ − − − − − − − − − ] [ 1 2 1 3 8 1 0 4 1 ] = [ 1 2 1 0 2 − 2 0 4 1 ] \left[\begin{matrix}
- & - & -\\
- & - & -\\
- & - & -\\
\end{matrix} \right]
\left[ \begin{array} { l l l } 1 & 2 & 1 \\ 3 & 8 & 1 \\ 0 & 4 & 1 \end{array} \right] = \left[ \begin{array} { l l r } 1 & 2 & 1 \\ 0 & 2 & - 2 \\ 0 & 4 & 1 \end{array} \right] − − − − − − − − − 1 3 0 2 8 4 1 1 1 = 1 0 0 2 2 4 1 − 2 1 首先看看,E的第一行是什么呢?因为最终右侧矩阵的第一行和A一样,根据右左乘矩阵是对矩阵的行进行线性组合 ,我们得到,E的第一行应该是 1 0 0,也就是只取A的r1,r2和r3不要.同理,E的r3是 0,0,1. 已经有了r1,r3,现在缺r2.我们想要A的 r 2 − 3 \* r 1 r_2 - 3\*r_1 r 2 − 3 \* r 1
[ 1 0 0 − 3 1 0 0 0 1 ] = E 21 \left[\begin{matrix}
1 & 0 & 0\\
-3 & 1 & 0\\
0 & 0 & 1\\
\end{matrix} \right]
= E_{21} 1 − 3 0 0 1 0 0 0 1 = E 21 这个矩阵E叫做初等矩阵或者消去矩阵.并且它在(2,1)位置上有特殊的用来把A(2,1)位置变成0做消去的元素.所以我用E 21 E_{21} E 21
现在,A经过一个消去之后变成了
[ 1 2 1 0 2 − 2 0 4 1 ] \left[ \begin{array} { l l r } 1 & 2 & 1 \\ 0 & 2 & - 2 \\ 0 & 4 & 1 \end{array} \right] 1 0 0 2 2 4 1 − 2 1 下一个目标是要把(3,2)位置变成0,这时候 E 32 E_{32} E 32
[ 1 0 0 0 1 0 0 − 2 1 ] \left[\begin{matrix}
1 & 0 & 0\\
0 & 1 & 0\\
0 & -2 & 1\\
\end{matrix} \right] 1 0 0 0 1 − 2 0 0 1 也就是说
[ 1 0 0 0 1 0 0 − 2 1 ] [ 1 2 1 0 2 − 2 0 4 1 ] = [ 1 2 1 0 2 − 2 0 0 5 ] \left[ \begin{array} { c c c } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & - 2 & 1 \end{array} \right] \left[ \begin{array} { c c r } 1 & 2 & 1 \\ 0 & 2 & - 2 \\ 0 & 4 & 1 \end{array} \right] = \left[ \begin{array} { c c c } 1 & 2 & 1 \\ 0 & 2 & - 2 \\ 0 & 0 & 5 \end{array} \right] 1 0 0 0 1 − 2 0 0 1 1 0 0 2 2 4 1 − 2 1 = 1 0 0 2 2 0 1 − 2 5 最终,我们使用了矩阵操作得到了最终的消去结果.使用的是一连串的初等矩阵E.过程如下
E 32 ( E 21 A ) = U E_{32} (E_{21} A) = U E 32 ( E 21 A ) = U 多么简洁美丽啊
再考虑一个问题,把矩阵A变成U,有没有一个矩阵可以一次性完成任务,而不是一连串的E.其实这个矩阵也就是所有E的组合!对于矩阵乘法,矩阵的顺序不能改变,但是可以改变括号的顺序,也就是说
E 32 ( E 21 A ) = ( E 32 E 21 ) A E_{32} (E_{21} A) = (E_{32} E_{21}) A E 32 ( E 21 A ) = ( E 32 E 21 ) A 这样可以得到单个矩阵,叫做E.
还有另外一个初等矩阵,他可以交换两行.称为P矩阵,也就是置换矩阵(permutation matrix) .其实也很简单,假设要交换的矩阵是3-3,要交换行1和行2,那么这个P 12 P_{12} P 12
[ 0 1 0 1 0 0 0 0 1 ] \left[\begin{matrix}
0 & 1 & 0\\
1 & 0 & 0\\
0 & 0 & 1\\
\end{matrix} \right] 0 1 0 1 0 0 0 0 1 如果我们想要交换的是列呢?注意,对列的操作是右乘 。 假设我们要交换的矩阵是 [ a b c d ] \left[\begin{matrix} a & b \\ c & d \end{matrix} \right] [ a c b d ] [ b a d c ] \left[\begin{matrix} b & a \\ d & c \end{matrix} \right] [ b d a c ]
[ a b c d ] [ 0 1 1 0 ] = [ b a d c ] \left[ \begin{array} { l l } a & b \\ c & d \end{array} \right] \left[ \begin{array} { l l } 0 & 1 \\ 1 & 0 \end{array} \right] = \left[ \begin{array} { l l } b & a \\ d & c \end{array} \right] [ a c b d ] [ 0 1 1 0 ] = [ b d a c ] 现在我们已经知道,E 32 E 21 E_{32} E_{21} E 32 E 21
现在看看我们的 E 21 E_{21} E 21 E 21 E_{21} E 21 E 21 E_{21} E 21 r 2 − 3 r 1 r_2 - 3r_1 r 2 − 3 r 1
[ − − − − − − − − − ] [ 1 0 0 − 3 1 0 0 0 1 ] ⏟ E 21 = [ 1 0 0 0 1 0 0 0 1 ] ⏟ Identify Matrix I \left[\begin{matrix}
- & - & -\\
- & - & -\\
- & - & -\\
\end{matrix} \right]
\underbrace{
\left[\begin{matrix}
1 & 0 & 0\\
-3 & 1 & 0\\
0 & 0 & 1\\
\end{matrix} \right]
}_{E_{21}}
=
\underbrace{\left[\begin{matrix}
1 & 0 & 0\\
0 & 1 & 0\\
0 & 0 & 1\\
\end{matrix} \right]
}_{\quad \color{orange} \text{Identify Matrix I}} − − − − − − − − − E 21 1 − 3 0 0 1 0 0 0 1 = Identify Matrix I 1 0 0 0 1 0 0 0 1 其实就是 E 21 E_{21} E 21 r 2 + 3 r 1 r_2 + 3r_1 r 2 + 3 r 1
[ 1 0 0 3 1 0 0 0 1 ] \left[\begin{matrix}
1 & 0 & 0\\
3 & 1 & 0\\
0 & 0 & 1\\
\end{matrix} \right] 1 3 0 0 1 0 0 0 1 这就是逆矩阵
经过消去之后,一个线性系统 A x = b Ax = b A x = b U x = c Ux = c U x = c
乘数 = 要被消去元素的系数 / 主元 乘数 = 要被消去元素的系数/主元 乘数 = 要被消去元素的系数 / 主元 如果主元位置出现0,但是它下面有非0元素,可以通过行交换修复
上三角系统可以通过向后替换求解,也就从下面开始求解等式
当消去是永久失败的时候(permanent faliure),系统不是没有解 ,就是有无穷多的解
我们现在融合两种思想: 消去 和矩阵 ,目标是把消去的所有步骤(和最终结果)以最清晰的方式表达.在上一节 3-3 的例子当中,消去过程还可以使用语言来表达.对于大系统,一长串的步骤描述很让人绝望的.通过一个矩阵E,你会看到,怎么从row i 减去一个row j的数乘
Ax = b的例子如下.和上一节是一样的
2 x 1 + 4 x 2 − 2 x 3 = 2 4 x 1 + 9 x 2 − 3 x 3 = 8 − 2 x 1 − 3 x 2 + 7 x 3 = 10 ⇒ [ 2 4 − 2 4 9 − 3 − 2 − 3 7 ] [ x 1 x 2 x 3 ] = [ 2 8 10 ] (1) \begin{array} { r }
2 x_1 + 4 x_2 - 2 x_3 = 2 \\
4 x_1 + 9 x_2 - 3 x_3 = 8 \\
- 2 x_1 - 3 x_2 + 7 x_3 = 10
\end{array}
\quad \Rightarrow \quad
\left[ \begin{array} { r r r } 2 & 4 & - 2 \\ 4 & 9 & - 3 \\ - 2 & - 3 & 7 \end{array} \right] \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] = \left[ \begin{array} { r } 2 \\ 8 \\ 10 \end{array} \right] \tag{1} 2 x 1 + 4 x 2 − 2 x 3 = 2 4 x 1 + 9 x 2 − 3 x 3 = 8 − 2 x 1 − 3 x 2 + 7 x 3 = 10 ⇒ 2 4 − 2 4 9 − 3 − 2 − 3 7 x 1 x 2 x 3 = 2 8 10 ( 1 ) 注意上面灯饰,矩阵A 乘以 向量 x,也就是 作用 在向量x上,得到一个新向量。如果方程数目和未知数的个数 一样,那么A就是方阵 。在Eq(1),A是3-3方阵。Ax的规则是如此重要,值得再多提一次:
Ax是A的列的线性组合 .x ⃗ \vec{x} x
> A x = x 1 \* Column 1 + . . . + x n \* Column n > > Ax = x_1 \* \text{Column 1} + ...+ x_n \* \text{Column n}
> > A x = x 1 \* Column 1 + ... + x n \* Column n > 而当我们计算Ax的某个分量的时候,我们使用行形式 的矩阵乘法: Ax的第i个组件,是A的第i行和x的点乘:
Ax结果的分量,是A的行和x的点乘 :
> Ax的第i个分量是: a i 1 x 1 + a i 2 x 2 + . . . + a i n x —— n = ∑ j = 1 n a i j x j A的第i行,点乘x > > \text{Ax的第i个分量是: } a_{i1}x_1+a_{i2}x_2+...+a_{in}x——n = \sum_{j=1}^{n}a_{ij}x_j \quad \color{orange} \text{A的第i行,点乘x}
> > Ax 的第 i 个分量是 : a i 1 x 1 + a i 2 x 2 + ... + a in x —— n = j = 1 ∑ n a ij x j A 的第 i 行,点乘 x >
The Matrix Form of Elimination Step
Ax =b对于表达初始方程组的便利形式.但是消去步骤是什么样的呢?在上一节例子当中(本节Eq(1)方程组),第一步是 r 2 − 2 r 1 r_2 - 2r_1 r 2 − 2 r 1
First step: b = [ 2 8 10 ] changes to b new = [ 2 4 10 ] \text{First step: } \quad
b = \left[ \begin{array} { r } 2 \\ 8 \\ 10 \end{array} \right] \quad \text { changes to } \quad b _ { \text {new } } = \left[ \begin{array} { r } 2 \\ 4 \\ 10 \end{array} \right] First step: b = 2 8 10 changes to b new = 2 4 10 我们想要通过矩阵来做这个减法!.我们用一个"消去矩阵"(Elimination matrix)乘以b的时候,可以得相同的值: b n e w = E b b_{new}=Eb b n e w = E b
E = [ 1 0 0 − 2 1 0 0 0 1 ] E = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] E = 1 − 2 0 0 1 0 0 0 1 乘以这个E将会把b的 第 2 行 − ( 2 \* 第一行 ) 第2行 - (2\*第一行) 第 2 行 − ( 2 \* 第一行 )
[ 1 0 0 − 2 1 0 0 0 1 ] [ b 1 b 2 b 3 ] = [ b 1 b 2 − 2 b 1 b 3 ] \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \left[ \begin{array} { l } b _ { 1 } \\ b _ { 2 } \\ b _ { 3 } \end{array} \right] = \left[ \begin{array} { c } b _ { 1 } \\ b _ { 2 } - 2 b _ { 1 } \\ b _ { 3 } \end{array} \right] 1 − 2 0 0 1 0 0 0 1 b 1 b 2 b 3 = b 1 b 2 − 2 b 1 b 3 E的1,3行和单位矩阵 I 是一样的.类似于E的矩阵叫做初等矩阵(elementary matrix)或者消去矩阵.这样的矩阵是怎么来的呢?从单位矩阵 I 开始,把其中一个0变成 − ℓ -\ell − ℓ
单位矩阵在对角线都是1,其他位置都是0.那么对于任何b,I b = b Ib = b I b = b E i j E_{ij} E ij 行i 减去 行j 的 ℓ \ell ℓ (i,j) 的位置的值是− ℓ -\ell − ℓ
如下的 E 31 E_{31} E 31 (3,1) 位置有 − ℓ -\ell − ℓ
Identity I = [ 1 0 0 0 1 0 0 0 1 ] Elimination E 31 = [ 1 0 0 0 1 0 − ℓ 0 1 ] \text{Identity } I = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \quad \text { Elimination } \quad E _ { 31 } = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ 0 & 1 & 0 \\ - \ell & 0 & 1 \end{array} \right] Identity I = 1 0 0 0 1 0 0 0 1 Elimination E 31 = 1 0 − ℓ 0 1 0 0 0 1 当你用 I 乘以b,你仍然得到b.但是 E 31 E_{31} E 31 r 3 − ℓ r 1 r_3 - \ell r_1 r 3 − ℓ r 1
Ax =b的左边页同样乘以E 31 E_{31} E 31 E 31 E_{31} E 31 Eq(1)的A,第一个E是 E 21 E_{21} E 21
但注意,x没有改变,也就是说,消去之后,解是不会改变的.是系数矩阵改变了.当我们从Ax = b开始,乘以E.结果就是 E A x = E b EAx = Eb E A x = E b
注意 :消去矩阵 E i j E_{ij} E ij

首先问题是,两个矩阵怎么相乘?当我们的第一个矩阵是E: 把A和任何其他矩阵的2倍行1从行2减去.这个乘数是 ℓ = 2 \ell =2 ℓ = 2
E A = [ 1 0 0 − 2 1 0 0 0 1 ] [ 2 4 − 2 4 9 − 3 − 2 − 3 7 ] = [ 2 4 − 2 0 1 1 − 2 − 3 7 ] (2) E A = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \left[ \begin{array} { r r r } 2 & 4 & - 2 \\ 4 & 9 & - 3 \\ - 2 & - 3 & 7 \end{array} \right] = \left[ \begin{array} { r r r } 2 & 4 & - 2 \\ 0 & 1 & 1 \\ - 2 & - 3 & 7 \end{array} \right] \tag{2} E A = 1 − 2 0 0 1 0 0 0 1 2 4 − 2 4 9 − 3 − 2 − 3 7 = 2 0 − 2 4 1 − 3 − 2 1 7 ( 2 ) 这步骤,不会改变A的行1和行3.在EA当中,只有行2改变了.两倍行1被从行2减去.所以矩阵乘法达到了和消去一样的作用,而且新的方程组系统是: E A x = E b EAx=Eb E A x = E b
E A x EAx E A x A x = b Ax = b A x = b E ( A x ) = E b E(Ax) = Eb E ( A x ) = E b ( E A ) x = E b (EA)x = Eb ( E A ) x = E b 刚开始是 E 乘以 Ax,后面是 EA 乘以 x .但效果是一样的.所以括号是不需要的,我们直接写成 E A x EAx E A x
再然后,把上述思想可以扩展到有多列的矩阵C比如 C = [ c 1 , c 2 , c 3 ] C = [c_1,c_2,c_3] C = [ c 1 , c 2 , c 3 ] E A C EAC E A C A C AC A C E A EA E A 3 \* ( 4 \* 5 ) = ( 3 \* 4 ) \* 5 3\*(4\*5) = (3\*4)\*5 3 \* ( 4 \* 5 ) = ( 3 \* 4 ) \* 5 3 \* 4 = 4 \* 3 3\*4 = 4\*3 3 \* 4 = 4 \* 3 E A EA E A A E AE A E 不一样 的.当E在右边,它作用在A的列上 .
Associative law is true: A ( B C ) = ( A B ) C A(BC) = (AB)C A ( B C ) = ( A B ) C
Commutative law is false : 通常,AB
矩阵乘法还有另外一项要求.假设B只有一列(就是b).那么EB的矩阵对矩阵 的方式应该和Eb矩阵对向量 的方式是相容的.更进一步,矩阵乘法EB应该可以一列列的乘 .也就是说,如果B有多列 b 1 , b 2 , b 3 b_1,b_2,b_3 b 1 , b 2 , b 3 E b 1 , E b 2 , E b 3 Eb_1, Eb_2, Eb_3 E b 1 , E b 2 , E b 3
矩阵乘法 : A B = A [ b 1 , b 2 , b 3 ] = [ A b 1 , A b 2 , A b 3 ] A B = A \left[ b _ { 1 } ,b _ { 2 }, b _ { 3 } \right] = \left[ A b _ { 1 }, A b _ { 2 }, A b _ { 3 } \right] A B = A [ b 1 , b 2 , b 3 ] = [ A b 1 , A b 2 , A b 3 ]
比如Eq(2),把A的第三列乘以E,正确的得到E的第三列
[ 1 0 0 − 2 1 0 0 0 1 ] [ − 2 − 3 7 ] = [ − 2 1 7 ] E \* (Column j of A) = column j of EA \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \left[ \begin{array} { r } - 2 \\ - 3 \\ 7 \end{array} \right] = \left[ \begin{array} { r } - 2 \\ 1 \\ 7 \end{array} \right] \quad \color{orange} \text{E\* (Column j of A) = column j of EA} 1 − 2 0 0 1 0 0 0 1 − 2 − 3 7 = − 2 1 7 E \* (Column j of A) = column j of EA 注意这个性质是是针对列的,但消去却是应用到行上的.<#4>我们会学习乘积AB的每一项分别是什么.矩阵乘法的美丽之处在于,三种方式:行,列,整个矩阵,都是正确的
The Matrix P i j P_{ij} P ij
为了从行i减去行j,我们使用矩阵 E i j E_{ij} E ij 置换矩阵(permutation matrix) : P i j P_{ij} P ij
交换行2和行3的矩阵 P 23 P_{23} P 23 I 的行来找到这个矩阵
P 23 = [ 1 0 0 0 0 1 0 1 0 ] P _ { 23 } = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 0 & 1 \\ 0 & 1 & 0 \end{array} \right] P 23 = 1 0 0 0 0 1 0 1 0 这是一个行交换矩阵(row exchange matrix) .乘以 P 23 P_{23} P 23
The Augmented Matrix
一开始,是一个方阵 E 乘以A,因为我们的消去需要这样,而且我们知道EA将会产生什么.下一步就是需要允许一个矩形矩阵的出现.这也是来自于初始的方程组,但是现在它包括了右边的b
关键概念
消去,在A和b上,都进行了相同的行操作.所以我们可以把 b 作为额外的一列来进行消去操作,也就是说,矩阵 A 多增加了一列b,从而增广了
> 增广矩阵 : [ A b ] = [ 2 4 − 2 2 4 9 − 3 8 − 2 − 3 7 10 ] > > \text{增广矩阵}:\quad \left[ \begin{array} { l l } A & b \end{array} \right] = \left[ \begin{array} { r r r r } 2 & 4 & - 2 & 2 \\ 4 & 9 & - 3 & 8 \\ - 2 & - 3 & 7 & 10 \end{array} \right]
> > 增广矩阵 : [ A b ] = 2 4 − 2 4 9 − 3 − 2 − 3 7 2 8 10 > 现在消去会作用在这个新矩阵的整行上.有了[A b]之后,原来方程当中的左边和右边的步骤一起发生.以Eq(1)的方程组为例
[ 1 0 0 − 2 1 0 0 0 1 ] [ 2 4 − 2 2 4 9 − 3 8 − 2 − 3 7 10 ] = [ 2 4 − 2 2 0 1 1 4 − 2 − 3 7 10 ] \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \left[ \begin{array} { r r r r } 2 & 4 & - 2 & 2 \\ 4 & 9 & - 3 & 8 \\ - 2 & - 3 & 7 & 10 \end{array} \right] = \left[ \begin{array} { r r r r } 2 & 4 & - 2 & 2 \\ 0 & 1 & 1 & 4 \\ - 2 & - 3 & 7 & 10 \end{array} \right] 1 − 2 0 0 1 0 0 0 1 2 4 − 2 4 9 − 3 − 2 − 3 7 2 8 10 = 2 0 − 2 4 1 − 3 − 2 1 7 2 4 10 最右边新的第2行是 0,1,1,4.,也就代表了第2个方程就是 x 2 + x 3 = 4 x_2+ x_3=4 x 2 + x 3 = 4
注意矩阵的作用 : A作用在x上产生b,E作用在A上产生EA,而整个消去步骤,其实就是一系列的行操作,这些行操作又可以通过矩阵乘法实现.如Eq(1)的矩阵当中,首先可以得到 E 21 A E_{21} A E 21 A E 31 E 21 A E_{31} E_{21} A E 31 E 21 A E 32 E 31 E 21 A E_{32} E_{31} E_{21} A E 32 E 31 E 21 A
现在,右边的向量被添加到A形成增广矩阵,最终结果还是一个三角系统,不变。
1. 对于如下方程组,写出增广矩阵[A b],然后使用 E 21 , P 32 E_{21},P_{32} E 21 , P 32 P 32 E 21 P_{32}E_{21} P 32 E 21
x + 2 y + 2 z = 1 4 x + 8 y + 9 z = 3 3 y + 2 z = 1 \begin{array} { r } x + 2 y + 2 z = 1 \\ 4 x + 8 y + 9 z = 3 \\ 3 y + 2 z = 1 \end{array} x + 2 y + 2 z = 1 4 x + 8 y + 9 z = 3 3 y + 2 z = 1 解: 通过这一题,可以了解消去可以通过一个步骤完成
[ A b ] = [ 1 2 2 1 4 8 9 3 0 3 2 1 ] 那么 E 21 [ A b ] = [ 1 2 2 1 0 0 1 − 1 0 3 2 1 ] \left[ \begin{array} { l l } A & b \end{array} \right] = \left[ \begin{array} { l l l l } 1 & 2 & 2 & 1 \\ 4 & 8 & 9 & 3 \\ 0 & 3 & 2 & 1 \end{array} \right]
\quad \text { 那么 } \quad E _ { 21 } \left[ \begin{array} { l l } A & b \end{array} \right] = \left[ \begin{array} { l l l l } 1 & 2 & 2 & 1 \\ 0 & 0 & 1 & - 1 \\ 0 & 3 & 2 & 1 \end{array} \right] [ A b ] = 1 4 0 2 8 3 2 9 2 1 3 1 那么 E 21 [ A b ] = 1 0 0 2 0 3 2 1 2 1 − 1 1 行交换
P 32 E 21 [ A b ] = [ 1 2 2 1 0 3 2 1 0 0 1 − 1 ] 从而 [ x y z ] = [ 1 1 − 1 ] P _ { 32 } E _ { 21 } [ A \quad b ] = \left[ \begin{array} { r r r r } 1 & 2 & 2 & 1 \\ 0 & 3 & 2 & 1 \\ 0 & 0 & 1 & - 1 \end{array} \right] \quad \text { 从而 } \quad \left[ \begin{array} { l } x \\ y \\ z \end{array} \right] = \left[ \begin{array} { r } 1 \\ 1 \\ - 1 \end{array} \right] P 32 E 21 [ A b ] = 1 0 0 2 3 0 2 2 1 1 1 − 1 从而 x y z = 1 1 − 1 所以,P 32 E 21 P_{32}E_{21} P 32 E 21 r 2 − 4 r 1 r_2 - 4 r_1 r 2 − 4 r 1 r 2 , r 3 r_2,r_3 r 2 , r 3
2. 下面是矩阵乘法 AB 的2种方式
A的行,乘以B的列
A的列,乘以B的行
这种方式下,会产生2个矩阵,加起来得到AB
最后总结一下,每种方式各需要多少次乘法
Both way: A B = [ 3 4 1 5 2 0 ] [ 2 4 1 1 ] = [ 10 16 7 9 4 8 ] \text{Both way:} \quad \quad A B = \left[ \begin{array} { l l } 3 & 4 \\ 1 & 5 \\ 2 & 0 \end{array} \right] \left[ \begin{array} { l l } 2 & 4 \\ 1 & 1 \end{array} \right] = \left[ \begin{array} { r r } 10 & 16 \\ 7 & 9 \\ 4 & 8 \end{array} \right] Both way: A B = 3 1 2 4 5 0 [ 2 1 4 1 ] = 10 7 4 16 9 8 解: 第一种方式,其实是向量的点乘 :
( row 1 ) ⋅ ( column 1 ) = [ 3 4 ] [ 2 1 ] = 10 是 AB 的 ( 1 , 1 ) 元素 ( row 2 ) ⋅ ( column 1 ) = [ 1 5 ] [ 2 1 ] = 7 是 AB 的 ( 2 , 1 ) 元素 ( \text { row } 1 ) \cdot ( \operatorname { column } 1 ) = \left[ \begin{array} { l l } 3 & 4 \end{array} \right] \left[ \begin{array} { l } 2 \\ 1 \end{array} \right] = 1 0 \quad \text { 是 AB 的} ( 1,1 ) \text {元素} \\
( \text { row } 2 ) \cdot ( \operatorname { column } 1 ) = \left[ \begin{array} { l l } 1 & 5 \end{array} \right] \left[ \begin{array} { l } 2 \\ 1 \end{array} \right] = 7 \quad \text { 是 AB 的} ( 2,1 ) \text {元素} ( row 1 ) ⋅ ( column 1 ) = [ 3 4 ] [ 2 1 ] = 10 是 AB 的 ( 1 , 1 ) 元素 ( row 2 ) ⋅ ( column 1 ) = [ 1 5 ] [ 2 1 ] = 7 是 AB 的 ( 2 , 1 ) 元素 所以,AB一共有6个元素,每个元素,都是向量点乘产生的,而每次向量点乘,都需要2次乘法,所以一共需要6*2 = 12次乘法。对于 [ m , n ] \* [ n , p ] [m,n] \* [n,p] [ m , n ] \* [ n , p ] m*p 个元素,而每个元素的产生,都是点乘,这个点乘需要 n 次乘法。所以 [ m , n ] \* [ n , p ] [m,n] \* [n,p] [ m , n ] \* [ n , p ] mnp 次乘法
第二种方式如下
A B = [ 3 1 2 ] [ 2 4 ] + [ 4 5 0 ] [ 1 1 ] = [ 6 12 2 4 4 8 ] + [ 4 4 5 5 0 0 ] A B = \left[ \begin{array} { l } 3 \\ 1 \\ 2 \end{array} \right] \left[ \begin{array} { l l } 2 & 4 \end{array} \right] + \left[ \begin{array} { l } 4 \\ 5 \\ 0 \end{array} \right] \left[ \begin{array} { l l } 1 & 1 \end{array} \right] = \left[ \begin{array} { r r } 6 & 12 \\ 2 & 4 \\ 4 & 8 \end{array} \right] + \left[ \begin{array} { l l } 4 & 4 \\ 5 & 5 \\ 0 & 0 \end{array} \right] A B = 3 1 2 [ 2 4 ] + 4 5 0 [ 1 1 ] = 6 2 4 12 4 8 + 4 5 0 4 5 0
sp:注意这种方式,AB分解为:A的列乘以B的行,会产生中间矩阵。这时<#4> 里面的第四种方式
Rules for matrix Operations
矩阵加法是简单的,这节主要关注矩阵乘法。
矩阵乘法 AB 需要满足: 如果A有n列,那么B必须有n行. 当A是3-2,那么B可以是2-1(一个向量),2-2....2-20. B的每一列都被A乘 .我们首先从点乘开始讲解矩阵乘法,然后回到列形式的方法:A 乘以B的列 .最重要的一个法则就是,AB乘以C等于A乘以BC .挑战习题证明
假设A是m-n,而B是 n-p.那么AB就是m-p
( m × n ) ( n × p ) = ( m × p ) [ m rows n columns ] [ n rows p columns ] = [ m rows p columns ] ( m \times n ) ( n \times p ) = ( m \times p )
\\
\left[ \begin{array} { c }
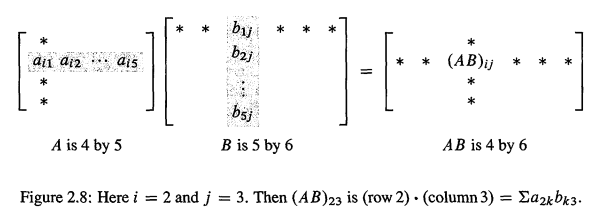
m \text { rows } \\ n \text { columns } \end{array} \right] \left[ \begin{array} { c } n \text { rows } \\ p \text { columns } \end{array} \right] = \left[ \begin{array} { c } m \text { rows } \\ p \text { columns } \end{array} \right] ( m × n ) ( n × p ) = ( m × p ) [ m rows n columns ] [ n rows p columns ] = [ m rows p columns ] 一行乘以一列是一个极端的例子,也就是 1-n矩阵 乘以 n-1 矩阵,结果是一个1-1矩阵.AB的每一项都是点乘的值,比如,AB值的在左上角 (1,1) 项的值就是 (A的第一行)*(B的第一列).矩阵相乘的每一项,就是取A的每一行和B的每一列的点乘.如下图
计算一下,如果A,B都是 n-n的矩阵,那么AB的结果也是 n-n 的矩阵,它包含了 n 2 n^2 n 2 n 3 n^3 n 3
直到最近,数学家们也以为AB(2-2情况)需要 2 3 = 8 2^3=8 2 3 = 8 n-n 的矩阵分块成 2-2 的块矩阵,这个思想也可以用到大矩阵.效率已经不是 n 3 n^3 n 3 n 2.8 n^{2.8} n 2.8 n 2.376 n^{2.376} n 2.376 n 2 n^2 n 2
例1 假设A是 [1 3] 的行向量,而B是 [3 1]的列向量.那么AB是 [1 1] 的.而BA是 [3 3] 的
一个行乘以一个列是一个内部乘(inner product) -其实就是点乘的另外一个名字.一个列乘以一个行称为外部乘(outer product) .这些都是向量乘法的极端例子
Rows and columns of AB
从大的视图来看,A*B也相当于A乘以了B的每一列,AB每一列都是A的列的组合 .下面是矩阵乘法的列视图
A \* B列视图:矩阵A乘以B的列: A [ b 1 . . . b p ] = [ A b 1 . . . A b p ] \color{orange} \text{A\*B列视图:矩阵A乘以B的列:}\quad A[b_1...b_p] = [Ab_1 ... Ab_p] A \* B 列视图:矩阵 A 乘以 B 的列: A [ b 1 ... b p ] = [ A b 1 ... A b p ] 行视图是相反的,A的每一行乘以整个矩阵B,结果是AB的每一行都是B的行的组合:
AB行视图:矩阵A的每一行,乘以B: [ r 1 ⋮ r m ] B = [ r 1 B ⋮ r m B ] \color{orange} \text{AB行视图:矩阵A的每一行,乘以B:}\quad \left[\begin{matrix}
r_1 \\
\vdots \\
r_m \\
\end{matrix} \right] B = \left[\begin{matrix}
r_1B \\
\vdots \\
r_mB \\
\end{matrix} \right] AB 行视图:矩阵 A 的每一行,乘以 B : r 1 ⋮ r m B = r 1 B ⋮ r m B 我们在消去的过程 E \* A E\*A E \* A A \* x A\*x A \* x 行-列视图(row-column picture) 则是有着行和列的点乘,不管你信不信,也有一个 列-行视图(column-row picture) : A的列1...n 分别乘以B的行 1....n,然后把中间结果加起来,得到的也是AB ,在例2当中,你会看到AB使用列乘以行的方式
The Laws for matrix operations
矩阵的操作遵循6个规则,不遵循1个规则.这里的矩阵可以是正方形也可以是矩形的,涉及到A+B的是简单的,并且都是遵循的,
3个加法法则
A + B = B + A (commutative law) c ( A + B ) = c A + c B (distributive law) A + ( B + C ) = ( A + B ) + C (associative law) \begin{array} { r l r } A + B & = B + A & \text { (commutative law) } \\ c ( A + B ) & = c A + c B & \text { (distributive law) } \\ A + ( B + C ) & = ( A + B ) + C & \text { (associative law) } \end{array} A + B c ( A + B ) A + ( B + C ) = B + A = c A + c B = ( A + B ) + C (commutative law) (distributive law) (associative law) 3个乘法法则,和不成立的交换律
A B ≠ B A (the commutative "law" is usually broken) C ( A + B ) = C A + C B (distributive law from the left) ( A + B ) C = A C + B C (distributive law from the right) A ( B C ) = ( A B ) C (associative law for A B C ) (parentheses not needed) \begin{aligned}
A B \neq B A & \color{orange} \text { (the commutative "law" is usually broken) } \\
C ( A + B ) = C A + C B & \text { (distributive law from the left) } \\ ( A + B ) C = A C + B C & \text { (distributive law from the right) } \\ A ( B C ) = ( A B ) C & \text { (associative law for } A B C \text { ) (parentheses not needed) }
\end{aligned} A B = B A C ( A + B ) = C A + C B ( A + B ) C = A C + B C A ( B C ) = ( A B ) C (the commutative "law" is usually broken) (distributive law from the left) (distributive law from the right) (associative law for A B C ) (parentheses not needed) 当A,B不是正方形的时候.AB和BA是不同大小的.所以这两个矩阵明显不相等--就算乘法可以进行下去.对于正方形的矩阵,几乎所有的例子都可以得到,AB和BA是不一样的.
看一个特殊的例子,假设A = B = C = 正方形矩阵,那么 ( A \* A 2 ) = ( A 2 ∗ A ) (A\*A^2) = (A^2 ∗A) ( A \* A 2 ) = ( A 2 ∗ A ) A 3 A^3 A 3 A p A^p A p
A p = A A A ⋯ A ( p factors ) ( A p ) ( A q ) = A p + q ( A p ) q = A p q A ^ { p } = A A A \cdots A ( p \text { factors } ) \quad \left( A ^ { p } \right) \left( A ^ { q } \right) = A ^ { p + q } \quad \left( A ^ { p } \right) ^ { q } = A ^ { p q } A p = AAA ⋯ A ( p factors ) ( A p ) ( A q ) = A p + q ( A p ) q = A pq 当p,q是0或者负数,这些规则也是成立的,但是要求矩阵A需要有一个 "-1的幂"--也就是逆矩阵 A − 1 A^{−1} A − 1 A 0 = I A^0=I A 0 = I a − 1 = 1 / a a^{−1}=1/a a − 1 = 1/ a A − 1 A^{−1} A − 1 I / A I/A I / A a − 1 a^{−1} a − 1 <#5> 节学习.
Block Matrices And block Multiplication
矩阵可以被切成块:一些更小的矩阵.这是很常见的,下面是 [4 6] 的矩阵切成 [2 2] 的块,每一块都是I
A = [ 1 0 1 0 1 0 0 1 0 1 0 1 1 0 1 0 1 0 0 1 0 1 0 1 ] = [ I I I I I I ] A = \left[ \begin{array} { l l | l l | l l } 1 & 0 & 1 & 0 & 1 & 0 \\ 0 & 1 & 0 & 1 & 0 & 1 \\ \hline 1 & 0 & 1 & 0 & 1 & 0 \\ 0 & 1 & 0 & 1 & 0 & 1 \end{array} \right] = \left[ \begin{array} { l l l } I & I & I \\ I & I & I \end{array} \right] A = 1 0 1 0 0 1 0 1 1 0 1 0 0 1 0 1 1 0 1 0 0 1 0 1 = [ I I I I I I ] 如果B也是 [4-6] 矩阵,而且分块大小对应,那么你可以一块块的把A,B加起来.
其实我们已经遇见过分块矩阵了: 增广矩阵[A b],有两块,大小不同.乘以一个消去矩阵得到[EA Eb],当形状合适的时候,是可以分块相乘的 .
Block multiplication
如果对A的列 的切割,匹配B的行 的切割(cuts between of A match the cus between rows of B),那么AB的分块乘法是可行的:
> [ A 11 A 12 A 21 A 22 ] [ B 11 ⋯ B 21 ⋯ ] = [ A 11 B 11 + A 12 B 21 ⋯ A 21 B 11 + A 22 B 21 ⋯ ] > > > (1) > \left[ \begin{array} { l l } A _ { 11 } & A _ { 12 } \\ A _ { 21 } & A _ { 22 } \end{array} \right] \left[ \begin{array} { l l } B _ { 11 } & \cdots \\ B _ { 21 } & \cdots \end{array} \right] = \left[ \begin{array} { l l } A _ { 11 } B _ { 11 } + A _ { 12 } B _ { 21 } & \cdots \\ A _ { 21 } B _ { 11 } + A _ { 22 } B _ { 21 } & \cdots \end{array} \right]
>
> \tag{1}
> > [ A 11 A 21 A 12 A 22 ] [ B 11 B 21 ⋯ ⋯ ] = [ A 11 B 11 + A 12 B 21 A 21 B 11 + A 22 B 21 ⋯ ⋯ ] >>> ( 1 )
其实Eq(1) 的分块换成数字(其实[1 1]分块),也是成立的
就算分块相乘,也必须小心,A在B前面,因为BA是不一样的.分块矩阵的主要目的 就在于,可以更清楚的看到它们是怎么作用的.比如上面的A矩阵分块后,可以看到是多个 I。
例2 分块的重要特殊例子 设A的分块是它的n列,B的分块是它的n行.那么分块相乘AB加起来得到 列乘行(columns times rows)
Columns times rows: [ ∣ ∣ a 1 … a n ∣ ∣ ] [ − b 1 − ⋮ − b n − ] = [ a 1 b 1 ] + . . . + [ a n b n ] ⏟ 每一项都是一个[n n]矩阵 = [ a 1 b 1 + . . . + a n b n ] (2) \color{orange} \text{Columns times rows:} \quad
\color{white}
\left[\begin{matrix}
| & & |\\
a_1 & \dots & a_n\\
| & & |\\
\end{matrix} \right]
\left[\begin{matrix}
- & b_1 & -\\
& \vdots & \\
- & b_n & -\\
\end{matrix} \right]
= \underbrace{[a_1b_1] + ... + [a_nb_n] }_{\color{orange} \text{每一项都是一个[n n]矩阵}}
= [a_1b_1+...+a_nb_n]
\tag{2} Columns times rows: ∣ a 1 ∣ … ∣ a n ∣ − − b 1 ⋮ b n − − = 每一项都是一个 [n n] 矩阵 [ a 1 b 1 ] + ... + [ a n b n ] = [ a 1 b 1 + ... + a n b n ] ( 2 ) 这就是另外一种矩阵相乘的方式.和通常的行乘以列(row times columns)相乘的方式比较一下
行 * 列: A的行1乘以B的列1得到AB的(1,1)元素.
列 * 行: A的列1乘以B的行1得到了一个完整的矩阵 --而不仅仅是一个数字
如下示例
[ 1 4 1 5 ] [ 3 2 1 0 ] = [ 1 1 ] [ 3 2 ] + [ 4 5 ] [ 1 0 ] = [ 3 2 3 2 ] + [ 4 0 5 0 ] = [ 7 2 8 2 ] \left[ \begin{array} { l l } 1 & 4 \\ 1 & 5 \end{array} \right] \left[ \begin{array} { l l } 3 & 2 \\ 1 & 0 \end{array} \right]
= \left[ \begin{array} { l } 1 \\ 1 \end{array} \right] \left[ \begin{array} { l l } 3 & 2 \end{array} \right] + \left[ \begin{array} { l } 4 \\ 5 \end{array} \right] \left[ \begin{array} { l l } 1 & 0 \end{array} \right]
=
\left[ \begin{array} { l l } 3 & 2 \\ 3 & 2 \end{array} \right] +
\left[ \begin{array} { l l } 4 & 0 \\ 5 & 0 \end{array} \right] =
\left[ \begin{array} { l l } 7 & 2 \\ 8 & 2 \end{array} \right] [ 1 1 4 5 ] [ 3 1 2 0 ] = [ 1 1 ] [ 3 2 ] + [ 4 5 ] [ 1 0 ] = [ 3 3 2 2 ] + [ 4 5 0 0 ] = [ 7 8 2 2 ] 列*行的形式,得到两个完整的矩阵,加起来得到的最后的结果.两种方法都是8个乘法,4个加法,只是不同的顺序运行而已
例3 Elimination by blocks
假设A的第一列是数字1,3,4.为了把3,4变为0,0,把主元所在的行乘以3和4,然后减去.这些行操作其实就是和消去矩阵 E 21 , E 31 E_{21},E_{31} E 21 , E 31
once at a time: E 21 = [ 1 0 0 − 3 1 0 0 0 1 ] and E 31 = [ 1 0 0 0 1 0 − 4 0 1 ] \text{once at a time:}\quad E _ { 21 } = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 3 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \text { and } E _ { 31 } = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ 0 & 1 & 0 \\ - 4 & 0 & 1 \end{array} \right] once at a time: E 21 = 1 − 3 0 0 1 0 0 0 1 and E 31 = 1 0 − 4 0 1 0 0 0 1 "分块思想"就是想要用一个矩阵E来完整全部的消去.这个矩阵会消去A的第一列在主元下面的数字,如
E = [ 1 0 0 − 3 1 0 − 4 0 1 ] multiplies [ 1 x x 3 x x 4 x x ] to give E A = [ 1 x x 0 x x 0 x x ] E = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 3 & 1 & 0 \\ - 4 & 0 & 1 \end{array} \right] \text { multiplies } \left[ \begin{array} { l l l } 1 & x & x \\ 3 & x & x \\ 4 & x & x \end{array} \right] \text { to give } E A = \left[ \begin{array} { l l l } 1 & x & x \\ 0 & x & x \\ 0 & x & x \end{array} \right] E = 1 − 3 − 4 0 1 0 0 0 1 multiplies 1 3 4 x x x x x x to give E A = 1 0 0 x x x x x x 使用 <#5> 学习的逆矩阵,一个分块矩阵E可以对A进行一整列(块)的消去操作,假设A有4个分块A,B,C,D,看看E如何分块乘以A的结果:
BlocK elimination: [ I 0 − C A − 1 I ] ⏟ M 1 [ A B C D ] ⏟ M 2 = [ A B 0 D − C A − 1 B ] ⏟ M 3 \color{orange} \text{BlocK elimination:} \quad \color{white}
\underbrace{\left[ \begin{array} { c | c } I & 0 \\ \hline - C A ^ { - 1 } & I \end{array} \right] }_{M_1}
\underbrace{ \left[ \begin{array} { c | c } A & B \\ \hline C & D \end{array} \right]}_{M_2}
=
\underbrace{\left[ \begin{array} { c | c } A & B \\ \hline 0 & D - C A ^ { - 1 } B \end{array} \right]}_{M_3} BlocK elimination: M 1 [ I − C A − 1 0 I ] M 2 [ A C B D ] = M 3 [ A 0 B D − C A − 1 B ] 我们分析一下上述过程(sp:以EA是E对A的行进行线性组合的方式,也就是行视图,参见本节<Lk1> 方式3>)
首先,M 1 M_1 M 1 M 2 M_2 M 2 M 3 M_3 M 3 [A B].
重点来了。分块矩阵 M 1 M_1 M 1 M 2 M_2 M 2
C A − 1 CA^{−1} C A − 1 M 2 M_2 M 2 [ − C , − C A − 1 B ] [-C,-CA^{-1}B] [ − C , − C A − 1 B ] I 乘以 M 2 M_2 M 2 [ C , D ] [C,D] [ C , D ] 1,2步骤相加,得到 M 3 M_3 M 3 [ 0 , D − C A − 1 B ] [0,D- CA^{−1} B] [ 0 , D − C A − 1 B ]
以上过程这其实就是普通的消去,只是写成块形式.最后的块 S = D − C A − 1 B S = D - CA^{−1} B S = D − C A − 1 B d − c b / a d - cb/a d − c b / a 舒尔补(Schur complement) .
其实这里意思是,分块消去和普通的消去矩阵E是没什么区别的.假设我们把ABCD都看作是数字,那么第一个主元就是A,我们想要消去C,乘数就是-C/A,也就是 E 21 = − C / A E_{21}=−C/A E 21 = − C / A − C A − 1 -CA^{−1} − C A − 1 习题4 例子!
总结一下,对于矩阵乘法AB = C.
点乘 : C的每一个元素,都是 A 的行 ⋅ B 的列 A的行 \cdot B的列 A 的行 ⋅ B 的列 行-列方式(row column picture) 列方式(列空间) :C的每一列,都是A的列的线性组合,举例来说: C的列1 = B的列1对A的全部列做线性组合行方式(行空间) :C的每一行,都是B的行的线性组合.举例来说: C的行1 = A的行1对B的全部行做线性组合列行方式(column row picture) : A的列*B的行,每个列行相乘,产生的中间矩阵都是和最终结果同样维度的,最终把所有中间矩阵加起来,得到最后的结果。如果把其中一次 行列想成拎出来看:
[ ∣ c n ∣ ] [ − r n − ] = M \left[\begin{matrix}
| \\
c_n \\
| \\
\end{matrix} \right] \left[\begin{matrix}
- & r_n & - \\
\end{matrix} \right] = M ∣ c n ∣ [ − r n − ] = M
从列方式来看,M的每一列,都是 c n c_n c n
从行方式来看,M的每一行,都是 r n r_n r n
上面4种方式,其实都可以解释为分块乘法!注意AB分块乘法当中,A的==列==的切割和B的==行==的切割对应 ,方式4特别明显
一个 [m n] 矩阵乘以一个 [n p] 矩阵使用了 mnp 次乘法
A(BC)等于(AB)C,很重要!
当矩阵之间的分块是匹配的时候,分块乘法是被允许的
分块乘法产生了舒尔补: D − C A − 1 B D - CA^{−1} B D − C A − 1 B
1. 矩阵乘法是很特别的,为了说明清楚,只以小矩阵举例子. 有一个非常特别的矩阵家族,帕斯卡(Pascal)矩阵,各种大小都有,实际上它们都是有实际意义的,4-4的已经足够理解它们神奇的模式了。下面是一个下三角帕斯卡矩阵L,它的元素来自于帕斯卡三角形(Pascal's triangle) ,把L乘以 1's 向量, 和 幂 向量:
[ 1 1 1 1 2 1 1 3 3 1 ] [ 1 1 1 1 ] = [ 1 2 4 8 ] , [ 1 1 1 1 2 1 1 3 3 1 ] [ 1 x x 2 x 3 ] = [ 1 1 + x ( 1 + x ) 2 ( 1 + x ) 3 ] \left[ \begin{array} { l l l l } 1 & & & \\ 1 & 1 & & \\ 1 & 2 & 1 & \\ 1 & 3 & 3 & 1 \end{array} \right] \left[ \begin{array} { l } 1 \\ 1 \\ 1 \\ 1 \end{array} \right] = \left[ \begin{array} { l } 1 \\ 2 \\ 4 \\ 8 \end{array} \right]
,\qquad
\left[ \begin{array} { l l l l } 1 & & & \\ 1 & 1 & & \\ 1 & 2 & 1 & \\ 1 & 3 & 3 & 1 \end{array} \right] \left[ \begin{array} { l } 1 \\ x \\ x ^ { 2 } \\ x ^ { 3 } \end{array} \right] = \left[ \begin{array} { c } 1 \\ 1 + x \\ ( 1 + x ) ^ { 2 } \\ ( 1 + x ) ^ { 3 } \end{array} \right] 1 1 1 1 1 2 3 1 3 1 1 1 1 1 = 1 2 4 8 , 1 1 1 1 1 2 3 1 3 1 1 x x 2 x 3 = 1 1 + x ( 1 + x ) 2 ( 1 + x ) 3 L的每一行可以得到下一行:把每一个元素和它左边元素加起来得到这个元素下面的元素,符号表示就是:ℓ i j + ℓ i , j − 1 = ℓ i + 1 , j \ell_{ij} + \ell_{i,j-1} = \ell_{i+1,j} ℓ ij + ℓ i , j − 1 = ℓ i + 1 , j (1,4,6,4,1).
乘以 1's 向量,和把每一行加起来是一样的(sp:左上第1个等式), 为了得到2的幂.把L和x的幂相乘,你可以看到,L的每一项都说是二项式系数,这些系数对赌博爱 好者来说是很重要的:
1 + 2 x + 1 x 2 = ( 1 + x ) 2 1 + 3 x + 3 x 2 + 1 x 3 = ( 1 + x ) 3 1 + 2 x + 1 x ^ { 2 } = ( 1 + x ) ^ { 2 } \quad 1 + 3 x + 3 x ^ { 2 } + 1 x ^ { 3 } = ( 1 + x ) ^ { 3 } 1 + 2 x + 1 x 2 = ( 1 + x ) 2 1 + 3 x + 3 x 2 + 1 x 3 = ( 1 + x ) 3 数字"3"计算的是,抛掷一个硬币3次,得到正面 1次和反面 2次的方法: HTT ,THT ,TTH.另外一个3是得到正面2次反面一次的方法 HHT ,HTH ,THH. 这些都是 从i中选择j = i次硬币抛掷中出现j次正面数字.这些数字恰好就是ℓ i j \ell_{ij} ℓ ij
ℓ i j = ( i j ) = i choose j = i ! j ! ( i − j ) ! ( 4 2 ) = 4 ! 2 ! 2 ! = 24 ( 2 ) ( 2 ) = 6 \ell _ { i j } = \left( \begin{array} { l } i \\ j \end{array} \right) = i \text { choose } j = \frac { i ! } { j ! ( i - j ) ! } \quad \left( \begin{array} { l } 4 \\ 2 \end{array} \right) = \frac { 4 ! } { 2 ! 2 ! } = \frac { 24 } { ( 2 ) ( 2 ) } = 6 ℓ ij = ( i j ) = i choose j = j ! ( i − j )! i ! ( 4 2 ) = 2 ! 2 ! 4 ! = ( 2 ) ( 2 ) 24 = 6 也就说说,从4张Ace当中有6种方式选出2张Ace.我们还会继续遇到帕斯卡矩阵的,下面是问题:
H = L 2 H = L^2 H = L 2 将H乘以 1 向量和幂向量
H最后一行是 8,12,6,1,而一个立方体有8个角,12条边,6个面,一个立方体。那么H的下一行会告诉你,4D超立方体是什么样子的?(sp:这其实是<EX-01> 习题4 的答案)
解: 首先,计算 H
[ 1 1 1 1 2 1 1 3 3 1 ] [ 1 1 1 1 2 1 1 3 3 1 ] = [ 1 2 1 4 4 1 8 12 6 1 ] = H \left[ \begin{array} { l l l l } 1 & & & \\ 1 & 1 & & \\ 1 & 2 & 1 & \\ 1 & 3 & 3 & 1 \end{array} \right] \left[ \begin{array} { l l l l } 1 & & & \\ 1 & 1 & & \\ 1 & 2 & 1 & \\ 1 & 3 & 3 & 1 \end{array} \right] = \left[ \begin{array} { l l l l } 1 & & & \\ 2 & 1 & & \\ 4 & 4 & 1 & \\ 8 & 12 & 6 & 1 \end{array} \right] = H 1 1 1 1 1 2 3 1 3 1 1 1 1 1 1 2 3 1 3 1 = 1 2 4 8 1 4 12 1 6 1 = H 现在将H乘以ones和 powers
[ 1 2 1 4 4 1 8 12 6 1 ] [ 1 1 1 1 ] = [ 1 3 9 27 ] , [ 1 2 1 4 4 1 8 12 6 1 ] [ 1 x x 2 x 3 ] = [ 1 2 + x ( 2 + x ) 2 ( 2 + x ) 3 ] \left[ \begin{array} { l l l l } 1 & & & \\ 2 & 1 & & \\ 4 & 4 & 1 & \\ 8 & 12 & 6 & 1 \end{array} \right] \left[ \begin{array} { l } 1 \\ 1 \\ 1 \\ 1 \end{array} \right] = \left[ \begin{array} { c } 1 \\ 3 \\ 9 \\ 27 \end{array} \right],\qquad
\left[ \begin{array} { l l l l } 1 & & & \\ 2 & 1 & & \\ 4 & 4 & 1 & \\ 8 & 12 & 6 & 1 \end{array} \right] \left[ \begin{array} { l } 1 \\ x \\ x ^ { 2 } \\ x ^ { 3 } \end{array} \right] = \left[ \begin{array} { c } 1 \\ 2 + x \\ ( 2 + x ) ^ { 2 } \\ ( 2 + x ) ^ { 3 } \end{array} \right] 1 2 4 8 1 4 12 1 6 1 1 1 1 1 = 1 3 9 27 , 1 2 4 8 1 4 12 1 6 1 1 x x 2 x 3 = 1 2 + x ( 2 + x ) 2 ( 2 + x ) 3 如果x = 1,我们得到3的幂, 如果x = 0,我们得到的是2的幂.L产生的是 1 + x 1 + x 1 + x 2 + x 2+x 2 + x
那么H是怎么计算出多面体的边,顶点和面的呢? 一个2D的正方形有4个顶点,4条边,1个面,如果一次增加一维:连接2个正方形得到3D立方体,连接2个3D立方体得到4D超立方体 。3D立方体有8个顶点,12条边,6个面。因为
定点就是2个2D正方体的顶点和:4+4 = 8
2个被连接组成立方体的正方形各有4个边,连接它们的边有4条.共12条
3D立方体有6个面,每个正方形各有1个,连接它们又产生了4个.
行 8,12,6,1 可以得到下面1行 16,32,24,8,1. 规则是: 2 h i j + h i , j − 1 = h i + 1 , j 2h_{ij} + h_{i,j−1} = h_{i+1,j} 2 h ij + h i , j − 1 = h i + 1 , j
4D超立方体有16个顶点,也就是3D立方体定点之和: 8+8=16
边的数目: 每个3D立方体有12条边,还有8条边需要用来连接2个立方体(sp:因为有8个顶点),所有 12 \* 2 + 8 = 32 12\*2 + 8 = 32 12 \* 2 + 8 = 32
面数呢,首先每个3D立方体有6个面,而连接边 又会得到12个面,所以总的面数就是 6 \* 2 + 12 = 24 6\*2+12=24 6 \* 2 + 12 = 24 connecting pair of edges,2个3D立方体的12条边相连,每2条边之间可以产生1个面,而且是循环的,如3D情况下4条连接边产生了4个面,所以新产生了12个面)
而且,每个3D立方体是一个盒子(box),连接面 会产生另外6个盒子,共有8个盒子(sp:注意,这里是连接面,因为有12个新的面,)
最后,是一个超立方体
sp:上述思想是这样的
顶点的数目直接加起来可以得到,上面就是 8+8=16
边的数目是连接顶点对(pair of corners) 得到,所以上述得到8个新边
面的数目通过连接边对(pair of edges) 得到,2个被连接的3D立方体12条边,12对边对,从而有新的12个面
而盒子的数目通过连接面对(pair of faces) 得到,2个被连接的3D立方体原来有6个面,所以会产生6个盒子,一共2+6=8
2. 对于下面的矩阵,什么时候AB = BA?什么时候BC = CB? 什么时候A乘以BC等于AB乘以C?给出 p, q, r, z,1 需要满足的条件.如果 p,q,r,z和元素 1 (变成I) 是4-4快矩阵而不是数字,答案有变化吗?
A = [ p 0 q r ] B = [ 1 1 0 1 ] C = [ 0 z 0 0 ] A = \left[ \begin{array} { l l } p & 0 \\ q & r \end{array} \right] \quad B = \left[ \begin{array} { l l } 1 & 1 \\ 0 & 1 \end{array} \right] \quad C = \left[ \begin{array} { l l } 0 & z \\ 0 & 0 \end{array} \right] A = [ p q 0 r ] B = [ 1 0 1 1 ] C = [ 0 0 z 0 ] 解: 首先,A乘以BC总是等于AB乘以C,这其实就是结合律。
现在我们计算一下AB和BA:
通常 A B ≠ B A : A B = [ p p q q + r ] B A = [ p + q r q r ] 有时候 B C = C B B C = [ 0 z 0 0 ] C B = [ 0 z 0 0 ] \text{通常 }AB \ne BA:\qquad A B = \left[ \begin{array} { c c } p & p \\ q & q + r \end{array} \right] \quad B A = \left[ \begin{array} { c c } p + q & r \\ q & r \end{array} \right]
\\[6ex]
\text{有时候 }BC = CB \qquad B C = \left[ \begin{array} { l l } 0 & z \\ 0 & 0 \end{array} \right] \quad C B = \left[ \begin{array} { l l } 0 & z \\ 0 & 0 \end{array} \right] 通常 A B = B A : A B = [ p q p q + r ] B A = [ p + q q r r ] 有时候 B C = C B B C = [ 0 0 z 0 ] C B = [ 0 0 z 0 ] 上式当中,B,C只是恰好满足了交换律。B和C只是一个例外而已.当 p, q, r, Z 是4-4分块,1 变成 I,答案也是一样的
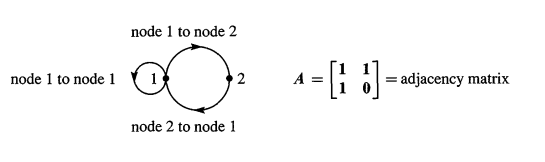
3. 一个有向图(directed graph) .以n个节点开始. n-n的邻接矩阵(adjacency matrix),当一条边从节点 i 出发到节点 j 时,a i j = 1 a_{ij} = 1 a ij = 1 a i j = 0 a_{ij} = 0 a ij = 0
A 2 A^2 A 2 (i,j) 元素是 ∑ a i k a k j = a i 1 a 1 j + … + a i n a n j \sum a_{ik}a_{kj} = a_{i1} a_{1j}+…+ a_{in} a_{nj} ∑ a ik a k j = a i 1 a 1 j + … + a in a nj i 节点到 j 节点的的两步路径?如下
[ 1 1 1 0 ] 2 = [ 2 1 1 1 ] 2步路径: [ 1 → 2 → 1 , 1 → 1 → 1 1 → 1 → 2 2 → 1 → 1 2 → 1 → 2 ] \left[ \begin{array} { l l } 1 & 1 \\ 1 & 0 \end{array} \right] ^ { 2 } = \left[ \begin{array} { l l } 2 & 1 \\ 1 & 1 \end{array} \right]
\quad \color{orange} \text{2步路径:} \quad
\left[\begin{matrix}
1\rightarrow 2 \rightarrow 1, 1 \rightarrow 1 \rightarrow 1 &
1\rightarrow 1 \rightarrow 2 \\
2\rightarrow 1 \rightarrow 1 & 2\rightarrow 1 \rightarrow 2\\
\end{matrix} \right] [ 1 1 1 0 ] 2 = [ 2 1 1 1 ] 2 步路径 : [ 1 → 2 → 1 , 1 → 1 → 1 2 → 1 → 1 1 → 1 → 2 2 → 1 → 2 ] A k A^k A k (i,j) 元素计算的就是k步路径。 计算出每一对节点的3步路径,并且和 A 3 A^3 A 3
解:如果有一条从节点 i 到节点 k ,并且有一条从节点 k 到节点 j 的路径,那么 a i k a k j a_{ik} a_{kj} a ik a k j i 到 k 的路径,或者没有从 k 到 j 的路径, a i k a k j a_{ik} a_{kj} a ik a k j a i k a k j a_{ik} a_{kj} a ik a k j i 点离开到达 j 点的2步路径之和.矩阵乘法刚好等于这个数目.
3步路径是由 A 3 = [ 3 2 2 1 ] A ^ { 3 } = \left[ \begin{array} { l l } 3 & 2 \\ 2 & 1 \end{array} \right] A 3 = [ 3 2 2 1 ]
看一下k步路径:A k A^k A k 0, 1, 1,2,3,5,8,13, ... 这些知识在<01-06 #2>.把A乘以 A k A^k A k F k + 2 = F k + 1 + F k F_{k+2} = F_{k+1} + F_k F k + 2 = F k + 1 + F k
( A ) ( A k ) = [ 1 1 1 0 ] [ F k + 1 F k F k F k − 1 ] = [ F k + 2 F k + 1 F k + 1 F k ] = A k + 1 ( A ) \left( A ^ { k } \right) = \left[ \begin{array} { l l } 1 & 1 \\ 1 & 0 \end{array} \right] \left[ \begin{array} { l l } F _ { k + 1 } & F _ { k } \\ F _ { k } & F _ { k - 1 } \end{array} \right] = \left[ \begin{array} { l l } F _ { k + 2 } & F _ { k + 1 } \\ F _ { k + 1 } & F _ { k } \end{array} \right] = A ^ { k + 1 } ( A ) ( A k ) = [ 1 1 1 0 ] [ F k + 1 F k F k F k − 1 ] = [ F k + 2 F k + 1 F k + 1 F k ] = A k + 1 A k A^k A k 1-1-2-1 的路径其实就是对应单词aaba,字母b不能出现重复是因为没因为没有从2-2的边.A k A^k A k i,j 元素计算的是长度是 k+1,首字母是第 i 个字母而尾字母是第 j 个字母的单词
innverse matrix
来自视频
现在看一个2-2的矩阵 A = [ 1 3 2 6 ] A=\left[\begin{matrix} 1 & 3 \\2 & 6 \\\end{matrix} \right] A = [ 1 2 3 6 ] A M = I AM = I A M = I I 的列都是来自以A的列的线性组合.I 的第一列是(1,0),不可能是A的列(1,2),(3,6)的线性组合,因为 (1,2),(3,6) 在同一条直线上,它们的线性组合也肯定是在这一条直线上的,而(1,0)却不是在这条直线上的.这就是不可逆的列图像了.
还有一个更重要的解释.如果存在非0向量x,使得 Ax = 0,那么矩阵没有逆.对于这个A,x是多少呢?这个x是 (3,-1).(sp:因为这样表明列不是线性独立的,存在列的非0线性组合可以得到0向量).A的列是共线的,有一些列毫无贡献.所以不可逆.结论就是,不可逆(奇异)矩阵,列的线性组合(乘以非0x)可以得到0.
把矩阵变换成 A = [ 1 3 2 7 ] A = \left[\begin{matrix} 1 & 3 \\2 & 7 \\\end{matrix} \right] A = [ 1 2 3 7 ]
[ 1 3 2 7 ] [ a c b d ] = [ 1 0 0 1 ] \left[ \begin{array} { l l } 1 & 3 \\ 2 & 7 \end{array} \right] \left[ \begin{array} { l l } a & c \\ b & d \end{array} \right] = \left[ \begin{array} { l l } 1 & 0 \\ 0 & 1 \end{array} \right] [ 1 2 3 7 ] [ a b c d ] = [ 1 0 0 1 ] A乘以(a,b)得到(1,0),乘以(c,d)得到(0,1),其实是两组 2个方程2个未知数的方程组.所以求逆矩阵和解方程组其实是一回事 .只是有多个方程组而已.A乘以A逆的第 j 列,得到 I 的第 j 列.系数矩阵A是相同的,不同的只是右侧的b.
求逆矩阵的方法就是GJ方法. 以上面的例子,消元增广矩阵 [ 1 3 1 0 2 7 0 1 ] \left[ \begin{array} { l l l l } 1 & 3 & 1 & 0 \\ 2 & 7 & 0 & 1 \end{array} \right] [ 1 2 3 7 1 0 0 1 ] [ 1 3 2 7 ] \left[\begin{matrix} 1 & 3 \\2 & 7 \\\end{matrix} \right] [ 1 2 3 7 ] I 的时候,[ 1 0 0 1 ] \left[\begin{matrix} 1 & 0 \\0 & 1 \\\end{matrix} \right] [ 1 0 0 1 ]
[ 1 3 1 0 2 7 0 1 ] ⟹ 1 : 左侧化为 U [ 1 3 1 0 0 1 − 2 1 ] ⟹ 2 : r 1 − 3 r 2 [ 1 0 − 7 − 3 0 1 − 2 − 1 ] \left[ \begin{array} { l l l l } 1 & 3 & 1 & 0 \\ 2 & 7 & 0 & 1 \end{array} \right]
\overset{1:左侧化为U}{\Longrightarrow}
\left[ \begin{array} { l l l l } 1 & 3 & 1 & 0 \\ 0 & 1 & -2 & 1 \end{array} \right]
\overset{2:r_1 - 3r_2}{\Longrightarrow}
\left[ \begin{array} { l l l l } 1 & 0 & -7 & -3 \\ 0 &1 & -2 & -1 \end{array} \right] [ 1 2 3 7 1 0 0 1 ] ⟹ 1 : 左侧化为 U [ 1 0 3 1 1 − 2 0 1 ] ⟹ 2 : r 1 − 3 r 2 [ 1 0 0 1 − 7 − 2 − 3 − 1 ] 在第1步,左边的两列已经是U了,但还可以继续化简!使得左侧变成单位矩阵,这时候右侧就是A的逆矩阵了
那么为什么 [A I] 经过GJ方法后可以化为 [ I A − 1 ] [I\quad A^{−1}] [ I A − 1 ]
E [ A , I ] = [ I , ? ] E[A,I] = [I,?] E [ A , I ] = [ I , ?] E A = I EA = I E A = I E 就是 A − 1 A^{−1} A − 1 A − 1 I = A − 1 A^{−1} I= A^{−1} A − 1 I = A − 1
方阵可以求逆矩阵,而且如果逆存在,左逆=右逆 .假设A是一个方阵,我们想要找到一个相同大小 的逆矩阵A − 1 A^{−1} A − 1 I.A做了什么,A − 1 A^{−1} A − 1 I,而 I对向量相当于是无作用的,所以 A − 1 A x = x A^{−1} Ax = x A − 1 A x = x 但是 A − 1 A^{−1} A − 1
将 A − 1 A^{−1} A − 1 Ax= b 得到 A − 1 A x = A − 1 b A^{−1} Ax = A^{−1} b A − 1 A x = A − 1 b x = A − 1 b x = A^{−1} b x = A − 1 b A − 1 A A^{−1} A A − 1 A A − 1 A^{−1} A − 1
Definition
如果对于矩阵A,存在矩阵 A − 1 A^{-1} A − 1 可逆的(inverrible)
> A − 1 A = I and A A − 1 = I > > A^{-1}A = I \quad \text{and} \quad AA^{-1} = I
> > A − 1 A = I and A A − 1 = I > 不是所有的矩阵都可逆 .对一个方矩第一个问题是:A可逆吗?我们不是一开始就计算A − 1 A^{-1} A − 1 从不需要计算出来 !下面是对于 A − 1 A^{-1} A − 1
当且仅当 消去产生了n个主元,逆矩阵存在(允许行交换),<#5.4> 证明。消去不用显式使用 A − 1 A^{-1} A − 1 矩阵A不可能有两个逆矩阵.假设 BA = I.而且 AC =I.那么B = C,这是因为:
B ( A C ) = ( B A ) C ⇒ B I = I C ⇒ B = C (2) B(AC) = (BA)C \quad \Rightarrow \quad BI = IC \quad \Rightarrow B=C \tag{2} B ( A C ) = ( B A ) C ⇒ B I = I C ⇒ B = C ( 2 ) 这就展示了,左逆B和右逆C必须是同一个矩阵
如果A是可逆的,那么Ax = b的唯一 的解就 是 x = A − 1 b 是x = A^{-1} b 是 x = A − 1 b
(重要)假设存在一个非0向量 x 满足 Ax = 0,那么A不可逆.没有矩阵,能将0转换回x!
当且仅当ad - bc 不为0,一个 [2 2] 的矩阵是可逆的
[2,2] 矩阵 : [ a b c d ] − 1 = 1 a d − b c [ d − b − c a ] (3) \text{[2,2] 矩阵} : \left[ \begin{array} { l l } a & b \\ c & d \end{array} \right] ^ { - 1 } = \frac { 1 } { a d - b c } \left[ \begin{array} { r r } d & - b \\ - c & a \end{array} \right] \tag{3} [2,2] 矩阵 : [ a c b d ] − 1 = a d − b c 1 [ d − c − b a ] ( 3 ) 数 ad - bc 是A的行列式.当一个矩阵的行列式不为0的时候 ,是可逆的(<01-05>).但我们通常先进行n个主元的测试 ,而不是行列式测试
一个对角线矩阵(diagonal matrix),在对角线上的元素都不为0的时候,是可逆的
A = [ d 1 ⋱ d n ] then A − 1 = [ 1 / d 1 ⋱ 1 / d n ] A = \left[ \begin{array} { l l l } d _ { 1 } & & \\ & \ddots \\ & & d _ { n } \end{array} \right] \quad \text { then } A ^ { - 1 } = \left[ \begin{array} { l l l } 1 / d _ { 1 } \\ & \ddots \\ & & 1 / d _ { n } \end{array} \right] A = d 1 ⋱ d n then A − 1 = 1/ d 1 ⋱ 1/ d n
第5点证明(来自习题)从下面等式可以看出来:
> [ a b c d ] [ d − b − c a ] = [ a d − b c 0 0 a d − b c ] > > \left[ \begin{array} { l l } a & b \\ c & d \end{array} \right] \left[ \begin{array} { r r } d & - b \\ - c & a \end{array} \right] = \left[ \begin{array} { c c } a d - b c & 0 \\ 0 & a d - b c \end{array} \right]
> > [ a c b d ] [ d − c − b a ] = [ a d − b c 0 0 a d − b c ] > 例1 矩阵 [ 1 2 1 2 ] \left[\begin{matrix} 1 & 2 \\1 & 2 \\\end{matrix} \right] [ 1 1 2 2 ]
对于提醒5,测试是失败的
提醒4测试也是失败的,因为当x = (2,-1),Ax = 0
对于测试1,测试是失败的,因为没有2个主元,经过消去之后第2行都是0
The Inverse of a product AB
对于两个非0的数字a,b,和a+b可能是可逆的,也可能不是.比如 a = 3 , b = − 3 a = 3,b = -3 a = 3 , b = − 3 1/3,-1/3,而和是0,不可逆.但是 a b = − 9 ab = -9 ab = − 9 -1/9,也就是1/3 * (-1/3)
对于两个矩阵A,B,情况是类似的.对于A+B的逆矩阵是很难确定的,但是只要A,B分别是可逆的(当然形状需要一样),那么AB就是可逆的.重要的一点是, A − 1 , B − 1 A^{-1},B^{-1} A − 1 , B − 1 相反顺序出现
如果A,B是可逆的,那么AB也是可逆的,AB的逆矩阵是:
( A B ) − 1 = B − 1 A − 1 (4) (AB)^{-1}= B^{-1}A^{-1} \tag{4} ( A B ) − 1 = B − 1 A − 1 ( 4 ) 为了看看为什么顺序反了,我们将AB乘以B − 1 A − 1 B^{−1} A^{−1} B − 1 A − 1
A B ( B − 1 A − 1 ) = A I A − 1 = A A − 1 = I AB(B^{−1} A^{−1}) = AIA^{-1} = AA^{-1} = I A B ( B − 1 A − 1 ) = A I A − 1 = A A − 1 = I 这其实就是展示了一个数学的基本规则:逆以相反顺序出现(Inverses come in reverse order).再多的矩阵,也是反着来的
Reverse Order: ( A B C ) − 1 = C − 1 B − 1 A − 1 (5) \text{Reverse Order: } \quad (ABC)^{-1} = C^{-1}B^{-1} A^{-1} \tag{5} Reverse Order: ( A B C ) − 1 = C − 1 B − 1 A − 1 ( 5 ) 例2 消去矩阵的逆矩阵 . 如果 E 把5倍 r1 从 r2 减去,那么 E − 1 E^{−1} E − 1
E = [ 1 0 0 − 5 1 0 0 0 1 ] and E − 1 = [ 1 0 0 5 1 0 0 0 1 ] E = \left[ \begin{array} { r r r } 1 & 0 & 0 \\ - 5 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \text { and } E ^ { - 1 } = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 5 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] E = 1 − 5 0 0 1 0 0 0 1 and E − 1 = 1 5 0 0 1 0 0 0 1 不管我们是先加然后再减( E E − 1 EE^{−1} E E − 1 E − 1 E E^{−1} E E − 1 E
例3 假设F从 r3 减去了 4r2,那么 F − 1 F^{−1} F − 1
F = [ 1 0 0 0 1 0 0 − 4 1 ] and F − 1 = [ 1 0 0 0 1 0 0 4 1 ] (6) F = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & - 4 & 1 \end{array} \right] \quad \text { and } \quad F ^ { - 1 } = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 4 & 1 \end{array} \right] \tag{6} F = 1 0 0 0 1 − 4 0 0 1 and F − 1 = 1 0 0 0 1 4 0 0 1 ( 6 ) 现在,将F乘以例1的E,得到 FE .也把 E − 1 E^{−1} E − 1 F − 1 F^{−1} F − 1 ( F E ) − 1 (FE)^{−1} ( F E ) − 1 ( F E ) − 1 = E − 1 F − 1 (FE)^{−1} = E^{−1} F^{−1} ( F E ) − 1 = E − 1 F − 1
F E = [ 1 0 0 − 5 1 0 20 − 4 1 ] 的逆矩阵是 E − 1 F − 1 = [ 1 0 0 5 1 0 0 4 1 ] F E = \left[ \begin{array} { c c c } 1 & 0 & 0 \\ - 5 & 1 & 0 \\ 20 & - 4 & 1 \end{array} \right] \quad \text { 的逆矩阵是 } \quad E ^ { - 1 } F ^ { - 1 } = \left[ \begin{array} { c c c } 1 & 0 & 0 \\ 5 & 1 & 0 \\ 0 & 4 & 1 \end{array} \right] F E = 1 − 5 20 0 1 − 4 0 0 1 的逆矩阵是 E − 1 F − 1 = 1 5 0 0 1 4 0 0 1 这真是很美丽.乘积 FE 包含了 20 这个值,但是逆矩阵并没有.E将5倍 r1 从 r2 减去.然后F将新的 r2(由E改变)的4倍从 r3 减去.在这个顺序之下,r3 察觉到了 r1 的影响.
在 E − 1 F − 1 E^{−1} F^{−1} E − 1 F − 1 F − 1 F^{−1} F − 1 r2 加到 r3,然后,E − 1 E^{−1} E − 1 r1 行1加到 r2.因为 r3 不再改变,所以没有 20.顺序 E − 1 F − 1 E^{−1} F^{−1} E − 1 F − 1 r3 不会察觉到 r1 的影响,E − 1 F − 1 E^{−1} F^{−1} E − 1 F − 1 5,4 直接放到对角线元素1下面
特殊的乘法 E − 1 F − 1 , E − 1 F − 1 G − 1 E^{−1} F^{−1},E^{−1} F^{−1}G^{-1} E − 1 F − 1 , E − 1 F − 1 G − 1 <#6>很有用,我们会再次解释一下.在这一节我们的目标是 A − 1 A^{−1} A − 1
Calculating A − 1 A^{-1} A − 1

前面提过,A − 1 A^{-1} A − 1 时候不是显式需要 的.方程 A x = b Ax = b A x = b x = A − 1 b x = A^{-1}b x = A − 1 b A − 1 A^{-1} A − 1 x .消去其实也是计算 A − 1 A^{−1} A − 1 A A − 1 = I AA^{-1}=I A A − 1 = I A − 1 A^{−1} A − 1 每一列
A乘以 A − 1 A^{−1} A − 1 x 1 x_1 x 1 I 的第1列(设是 e 1 e_1 e 1 A x 1 = e 1 = ( 1 , 0 , 0 ) Ax_1 = e_1=(1,0,0) A x 1 = e 1 = ( 1 , 0 , 0 ) A − 1 A^{-1} A − 1 x 1 , x 2 , x 3 x_1,x_2,x_3 x 1 , x 2 , x 3 I 的列:
A − 1 的3列: A A − 1 = A [ x 1 x 2 x 3 ] = [ e 1 e 2 e 3 ] = I (7) A^{-1}\text{的3列:} \quad
A A ^ { - 1 } = A \left[ \begin{array} { l l l } x _ { 1 } & x _ { 2 } & x _ { 3 } \end{array} \right] = \left[ \begin{array} { l l l } e _ { 1 } & e _ { 2 } & e _ { 3 } \end{array} \right] = I \tag{7} A − 1 的 3 列 : A A − 1 = A [ x 1 x 2 x 3 ] = [ e 1 e 2 e 3 ] = I ( 7 ) 为了求一个 [3 3]矩阵A的逆,我们需要求解三个 方程组
A x 1 = e 1 = ( 1 , 0 , 0 ) A x 2 = e 2 = ( 0 , 1 , 0 ) A x 3 = e 3 = ( 0 , 0 , 1 ) Ax_1= e_1=(1,0,0)\\
Ax_2= e_2=(0,1,0)\\
Ax_3= e_3=(0,0,1) A x 1 = e 1 = ( 1 , 0 , 0 ) A x 2 = e 2 = ( 0 , 1 , 0 ) A x 3 = e 3 = ( 0 , 0 , 1 ) GJ方法是通过同时求解 n个方程来计算 A − 1 A^{-1} A − 1 [A b] 有一个附加的列b,. 现在我们有3个附加的列 e 1 , e 2 , e 3 e_1,e_2,e_3 e 1 , e 2 , e 3 I 的列,所以增广矩阵实际上就是一个块矩阵 [A I] .我现在利用这次机会来逆转我最喜欢的矩阵K, 2在主对角线上,而-1在2的旁边:
[ K e 1 e 2 e 3 ] = [ 2 − 1 0 1 0 0 − 1 2 − 1 0 1 0 0 − 1 2 0 0 1 ] Start GJ on K → [ 2 − 1 0 1 0 0 0 3 2 − 1 1 2 1 0 0 − 1 2 0 0 1 ] 1 2 r 1 + r 2 → [ 2 − 1 0 1 0 0 0 3 2 − 1 1 2 1 0 0 0 4 3 1 3 2 3 1 ] 2 3 r 2 + r 3 \begin{aligned}
\left[ \begin{array} { r l l l } K & e _ { 1 } & e _ { 2 } & e _ { 3 } \end{array} \right] & = \left[ \begin{array} { r r r r r r } 2 & - 1 & 0 & 1 & 0 & 0 \\ - 1 & 2 & - 1 & 0 & 1 & 0 \\ 0 & - 1 & 2 & 0 & 0 & 1 \end{array} \right]
\quad \color{orange} \text{Start GJ on K}
\\[4ex] & \rightarrow
\left[ \begin{array} { r r r r r r } 2 & - 1 & 0 & 1 & 0 & 0 \\ 0 & \frac { 3 } { 2 } & - 1 & \frac { 1 } { 2 } & 1 & 0 \\ 0 & - 1 & 2 & 0 & 0 & 1 \end{array} \right]
\quad \color{orange} \frac{1}{2}r_1 + r_2
\\[4ex] & \rightarrow
\left[ \begin{array} { r r r r r r } 2 & - 1 & 0 & 1 & 0 & 0 \\ 0 & \frac { 3 } { 2 } & - 1 & \frac { 1 } { 2 } & 1 & 0 \\ 0 & 0 & \frac { 4 } { 3 } & \frac { 1 } { 3 } & \frac { 2 } { 3 } & 1 \end{array} \right]
\quad \color{orange} \frac{2}{3}r_2 + r_3
\end{aligned} [ K e 1 e 2 e 3 ] = 2 − 1 0 − 1 2 − 1 0 − 1 2 1 0 0 0 1 0 0 0 1 Start GJ on K → 2 0 0 − 1 2 3 − 1 0 − 1 2 1 2 1 0 0 1 0 0 0 1 2 1 r 1 + r 2 → 2 0 0 − 1 2 3 0 0 − 1 3 4 1 2 1 3 1 0 1 3 2 0 0 1 3 2 r 2 + r 3 我们已经在寻找 k − 1 k^{−1} k − 1 2,3/2,4/3.都在对角线上,如果是高斯,他会使用向后替换来解决.但是Jordan的贡献在于使用消去来进行化简,直到得到了简化阶梯形式(reduced echelon form) : 行被加到它上面的行,从而使得主元上面可以产生0
( Zero above third pivot ) → [ 2 − 1 0 1 0 0 0 3 2 0 3 4 3 2 3 4 0 0 4 3 1 3 2 3 1 ] 3 4 row 3 + row 2 ( Zero above second pivot ) → [ 2 0 0 3 2 1 1 2 0 3 2 0 3 4 3 2 3 4 0 0 4 3 1 3 2 3 1 ] 2 3 row 2 + row 1 \left( \begin{array} { l } \text { Zero above } \\ \text { third pivot } \end{array} \right) \rightarrow \left[ \begin{array} { r r r r r r } 2 & - 1 & 0 & 1 & 0 & 0 \\ 0 & \frac { 3 } { 2 } & 0 & \frac { 3 } { 4 } & \frac { 3 } { 2 } & \frac { 3 } { 4 } \\ 0 & 0 & \frac { 4 } { 3 } & \frac { 1 } { 3 } & \frac { 2 } { 3 } & 1 \end{array} \right] \quad
\quad \color{orange} \frac { 3 } { 4 } \text { row 3 + row 2 }
\\[10ex]
\left( \begin{array} { l } \text { Zero above } \\ \text { second pivot } \end{array} \right) \rightarrow \left[ \begin{array} { l l l l l l } 2 & 0 & 0 & \frac { 3 } { 2 } & 1 & \frac { 1 } { 2 } \\ 0 & \frac { 3 } { 2 } & 0 & \frac { 3 } { 4 } & \frac { 3 } { 2 } & \frac { 3 } { 4 } \\ 0 & 0 & \frac { 4 } { 3 } & \frac { 1 } { 3 } & \frac { 2 } { 3 } & 1 \end{array} \right]
\quad \quad \color{orange} \frac { 2 } { 3 } \text { row } 2 + \text { row } 1 ( Zero above third pivot ) → 2 0 0 − 1 2 3 0 0 0 3 4 1 4 3 3 1 0 2 3 3 2 0 4 3 1 4 3 row 3 + row 2 ( Zero above second pivot ) → 2 0 0 0 2 3 0 0 0 3 4 2 3 4 3 3 1 1 2 3 3 2 2 1 4 3 1 3 2 row 2 + row 1 最后一步,是用它的主元除以它的每一行,新的主元都是1.那么在矩阵的前半部分都是 I,因为k是可逆的,那么 [ I , K − 1 ] [I,K^{−1}] [ I , K − 1 ] K − 1 K^{−1} K − 1
divide by 2 : divide by 3 / 2 : divide by 4 / 3 : [ 1 0 0 3 4 1 2 1 4 0 1 0 1 2 1 1 2 0 0 1 1 4 1 2 3 4 ] = [ I x 1 x 2 x 3 ] = [ I K − 1 ] \begin{array}{r r r}
\text{divide by }& 2: \\
\text{divide by }& 3/2: \\
\text{divide by }& 4/3:
\end{array}
\quad
\left[ \begin{array} { c c c c c c } 1 & 0 & 0 & \frac { 3 } { 4 } & \frac { 1 } { 2 } & \frac { 1 } { 4 } \\ 0 & 1 & 0 & \frac { 1 } { 2 } & 1 & \frac { 1 } { 2 } \\ 0 & 0 & 1 & \frac { 1 } { 4 } & \frac { 1 } { 2 } & \frac { 3 } { 4 } \end{array} \right] = \left[ \begin{array} { l l l l } I & x _ { 1 } & x _ { 2 } & x _ { 3 } \end{array} \right] = \left[ \begin{array} { l l } I & K ^ { - 1 } \end{array} \right] divide by divide by divide by 2 : 3/2 : 4/3 : 1 0 0 0 1 0 0 0 1 4 3 2 1 4 1 2 1 1 2 1 4 1 2 1 4 3 = [ I x 1 x 2 x 3 ] = [ I K − 1 ]
sp:为什么可以直接一行行的除以一个数呢?从点乘来看,就是等式两边分别除以一个数.如果从AB乘法来看,A的第一行乘以整个B得到AB的第一行,所以可以整行的除
从[3 6] 的矩阵开始的 [K I],我们得到了 [ I , K − 1 ] [I,K^{−1}] [ I , K − 1 ]
Guass-Jordan: Multiply [ A , I ] by A − 1 to get [ I , A − 1 ] \text{Guass-Jordan:} \quad \text{Multiply } [A,I] \quad \text{ by }\quad A^{-1} \quad \text{ to get } \quad [I,A^{-1}] Guass-Jordan: Multiply [ A , I ] by A − 1 to get [ I , A − 1 ] 对于大矩阵,我们可能不想要计算 A − 1 A^{−1} A − 1 K − 1 K^{−1} K − 1
sp:来自wikipedia:
Sparse matrix:稀疏矩阵,大部分元素是0
Dense Matrix::密集矩阵,大部分元素是1
Band Matrix:带状矩阵,所有的非0元素都在对角线上,这里的对角线,包括主对角线和和主对角线平行的线
tridiagonal Matrix:三对角矩阵,是一个带状矩阵,非0元素只存在于主对角线,主对角线下面的第一个对角线,和主对角线上面的第一个对角线
K在主对角线是对称的,K − 1 K^{−1} K − 1
k是三对角的,只有3条非0对角线 但是 K − 1 K^{−1} K − 1
主元乘积是 2 ( 3 / 2 ) ( 4 / 3 ) = 4 2(3/2) (4/3) = 4 2 ( 3/2 ) ( 4/3 ) = 4
例4 下面是使用GJ方法求解 A = [ 2 3 4 7 ] A = \left[\begin{matrix} 2 & 3 \\4 & 7 \\\end{matrix} \right] A = [ 2 4 3 7 ]
[ A I ] = [ 2 3 1 0 4 7 0 1 ] → [ 2 3 1 0 0 1 − 2 1 ] (this is [ U L − 1 ] ) → [ 2 0 7 − 3 0 1 − 2 1 ] → [ 1 0 7 2 − 3 2 0 1 − 2 1 ] (this is [ I A − 1 ] ) \left[ \begin{array} { l l } A & I \end{array} \right]
= \left[ \begin{array} { l l l l } 2 & 3 & 1 & 0 \\ 4 & 7 & 0 & 1 \end{array} \right]
\rightarrow \left[ \begin{array} { l l l l } 2 & 3 & 1 & 0 \\ 0 & 1 & - 2 & 1 \end{array} \right]
\quad \text { (this is } \left. \left[ \begin{array} { l l } U & L ^ { - 1 } \end{array} \right] \right)
\\[4ex]
\rightarrow \left[ \begin{array} { r r r r } 2 & 0 & 7 & - 3 \\ 0 & 1 & - 2 & 1 \end{array} \right] \rightarrow \left[ \begin{array} { r r r r } 1 & 0 & \frac { 7 } { 2 } & - \frac { 3 } { 2 } \\ 0 & 1 & - 2 & 1 \end{array} \right] \quad \text { (this is } \left. \left[ \begin{array} { l l } I & A ^ { - 1 } \end{array} \right] \right) [ A I ] = [ 2 4 3 7 1 0 0 1 ] → [ 2 0 3 1 1 − 2 0 1 ] (this is [ U L − 1 ] ) → [ 2 0 0 1 7 − 2 − 3 1 ] → [ 1 0 0 1 2 7 − 2 − 2 3 1 ] (this is [ I A − 1 ] ) X = inverse(A) 的代码可以通过 rref 命令得到,也就是行最简形式.<01-03>讲解
I = eye(n); % Define the n by n identify matrix R = rref([A I]); % Eliminate on the augmented matrix [A I] X = R(:,n+ 1 :n+n); % Pick inverse of A from the last n columns of R A必须是可逆的,不然消去无法把它化简为I.(也就是R的左半部分)
GJ方法求解 A − 1 A^{-1} A − 1 n个 列求解了n个 方程组. 有必要为 A − 1 A^{−1} A − 1 A − 1 A^{−1} A − 1 Ax = b 的n倍.令人惊奇的是,对于n列这个耗费只是乘以3.能够做到如此,是因为n个等式 A x i = e i Ax_i = e_i A x i = e i A ,对于A,我们只需要进行一次的消去即可.A − 1 A^{−1} A − 1 n 3 n^3 n 3 x 需要 n 3 / 3 n^3 /3 n 3 /3 <#6>会计算这些耗费.
Singular versus Invertable
我们现在回到中心问题,什么时候矩阵是可逆的?这一节的开始我们提出了主元测试:A − 1 A^{−1} A − 1
证明:主元完整存在,A可逆
有了n个主元,消去会求解所有的 A x i = e i Ax_i = e_i A x i = e i x i x_i x i A − 1 A^{−1} A − 1 A A − 1 = I AA^{−1} = I A A − 1 = I A − 1 A^{−1} A − 1
实际上,消去只是一系列乘以 E ′ s , P ′ s E's,P's E ′ s , P ′ s D − 1 D^{−1} D − 1
> left-inverse : ( D − 1 . . . E . . . P . . . E ) A = I > (9) > \text{left-inverse}: (D^{-1} ...E...P...E)A = I \tag{9}
> > left-inverse : ( D − 1 ... E ... P ... E ) A = I > ( 9 )
D − 1 D^{−1} D − 1 矩阵E是用来在主元之上和之下产生0的
P是在需要的时候用来交换行的
Eq(9) 的左边的乘法结果 矩阵明显就是一个左逆
当有了n个主元,我们达到了 A − 1 A = I A^{−1} A=I A − 1 A = I 右逆和左逆是相等的 .这其实就是这一节开始的提醒2.所以一个正方形矩阵,当n个主元都存在的时候,总有一个双边逆(two-sided inverse).
然后再证明,如果 A C = I AC = I A C = I C A = I CA = I C A = I
证明:A可逆,主元完整存在
如果 A 没有n个主元,那么消去会得到一个全0行
因为这些消去步骤是通过一个 可逆的 M矩阵进行的,所以 MA 的其中一行全是0
如果 A C = I AC = I A C = I MAC = MI = M, MA 有全0行,乘以C后,也肯定有全0行,所以M有全0行
但是一个可逆矩阵不可能有去全0行! 所以如果 A C = I AC = I A C = I
上面的分析经过4个步骤,但是结论很简单也很重要
消去过程,其实对方阵 的可逆性做了一次完全测试.当 A 存在 n 个主元,那么 A − 1 A^{−1} A − 1 A − 1 A^{−1} A − 1
> 如果 A C = I 那么 C A = I 而且 C = A − 1 > > \text{如果} \quad AC= I \quad \text{那么} \quad CA= I \quad \text{而且} C= A^{-1}
> > 如果 A C = I 那么 C A = I 而且 C = A − 1 > 例5 如果 L 是一个主对角线是1的下三角,那么 L − 1 L^{−1} L − 1 一个三角矩阵,当且仅当对角线元素全非0的时候,才是可逆的.
下面的L在主对角线上有1's,所以 L − 1 L^{−1} L − 1 GJ 方法来构造 L − 1 L^{−1} L − 1 L 可以立刻得到逆矩阵.当 I 出现在左边的时候,L − 1 L^{−1} L − 1
G-J on triangular L: [ L , I ] = [ 1 0 0 1 0 0 3 1 0 0 1 0 4 5 1 0 0 1 ] ⇒ [ 1 0 0 1 0 0 0 1 0 − 3 1 0 0 5 1 − 4 0 1 ] r 2 − 3 r 1 , r 3 − 4 r 1 , r 3 − 5 r 2 ⇒ [ 1 0 0 1 0 0 0 1 0 − 3 1 0 0 0 1 11 − 5 1 ] = [ I , L − 1 ] \begin{aligned}
\color{orange} \text{G-J on triangular L:} \quad
[L,I] &= \left[ \begin{array} { l l l l l l } 1 & 0 & 0 & 1 & 0 & 0 \\ 3 & 1 & 0 & 0 & 1 & 0 \\ 4 & 5 & 1 & 0 & 0 & 1 \end{array} \right]
\\[6ex]
& \Rightarrow
\left[ \begin{array} { l l l l l l }
1 & 0 & 0 & 1 & 0 & 0 \\
0 & 1 & 0 & -3 & 1 & 0 \\
0 & 5 & 1 & -4 & 0 & 1 \end{array}
\right]
\color{orange} r2-3r_1,r3-4r_1,r3-5r_2
\\[6ex]
& \Rightarrow
\left[ \begin{array} { l l l l l l }
1 & 0 & 0 & 1 & 0 & 0 \\
0 & 1 & 0 & -3 & 1 & 0 \\
0 & 0 & 1 & 11 & -5 & 1
\end{array} \right]
=
\color{orange} [I,L^{-1}]
\end{aligned} G-J on triangular L: [ L , I ] = 1 3 4 0 1 5 0 0 1 1 0 0 0 1 0 0 0 1 ⇒ 1 0 0 0 1 5 0 0 1 1 − 3 − 4 0 1 0 0 0 1 r 2 − 3 r 1 , r 3 − 4 r 1 , r 3 − 5 r 2 ⇒ 1 0 0 0 1 0 0 0 1 1 − 3 11 0 1 − 5 0 0 1 = [ I , L − 1 ] 在 L 达到 I 的过程,其实也就是一系列消去矩阵 E = E 32 E 31 E 21 E =E_{32} E_{31} E_{21} E = E 32 E 31 E 21 E [ L , I ] = [ I , L − 1 ] E[L,I] = [I,L^{-1}] E [ L , I ] = [ I , L − 1 ] E 就是L − 1 L^{−1} L − 1 L − 1 L^{−1} L − 1 L − 1 L^{−1} L − 1 3 \* 5 − 4 3\*5 - 4 3 \* 5 − 4 E 21 − 1 E 31 − 1 E 32 − 1 = L E_{21}^{−1} E_{31}^{−1} E_{32}^{−1}= L E 21 − 1 E 31 − 1 E 32 − 1 = L
1. 一个三角差分矩阵(triangular difference matrix) A的逆矩阵是一个三角和矩阵(triangular sum matrix S):
[ A I ] = [ 1 0 0 1 0 0 − 1 1 0 0 1 0 0 − 1 1 0 0 1 ] → [ 1 0 0 1 0 0 0 1 0 1 1 0 0 − 1 1 0 0 1 ] → [ 1 0 0 1 0 0 0 1 0 1 1 0 0 0 1 1 1 1 ] = [ I A − 1 ] = [ I sum matrix ] \left[ \begin{array} { l l } A & I \end{array} \right] = \left[ \begin{array} { r r r | r r r } 1 & 0 & 0 & 1 & 0 & 0 \\ - 1 & 1 & 0 & 0 & 1 & 0 \\ 0 & - 1 & 1 & 0 & 0 & 1 \end{array} \right] \rightarrow \left[ \begin{array} { r r r | r r r } 1 & 0 & 0 & 1 & 0 & 0 \\ 0 & 1 & 0 & 1 & 1 & 0 \\ 0 & - 1 & 1 & 0 & 0 & 1 \end{array} \right] \\
\rightarrow \left[ \begin{array} { l l l | l l l } 1 & 0 & 0 & 1 & 0 & 0 \\ 0 & 1 & 0 & 1 & 1 & 0 \\ 0 & 0 & 1 & 1 & 1 & 1 \end{array} \right] = \left[ \begin{array} { l l } I & A ^ { - 1 } \end{array} \right] = \left[ \begin{array} { l l } I & \text { sum matrix } \end{array} \right] [ A I ] = 1 − 1 0 0 1 − 1 0 0 1 1 0 0 0 1 0 0 0 1 → 1 0 0 0 1 − 1 0 0 1 1 1 0 0 1 0 0 0 1 → 1 0 0 0 1 0 0 0 1 1 1 1 0 1 1 0 0 1 = [ I A − 1 ] = [ I sum matrix ] 如果把 a 1 3 a_13 a 1 3 Ax = 0 将会得到一个非0解 x = (1,1,1):这个新的A是不可逆的!
2. 使用GJ方法来逆下三角 三角帕斯卡矩阵 L.回忆一下,L的每一个元素都是二项式系数(<#4.6> 典型例题).如下所示,下一行是1,4,6,4,1
L = [ 1 0 0 0 1 1 0 0 1 2 1 0 1 3 3 1 ] = a b s ( pascal ( 4 , 1 ) ) L = \left[ \begin{array} { l l l l } 1 & 0 & 0 & 0 \\ 1 & 1 & 0 & 0 \\ 1 & 2 & 1 & 0 \\ 1 & 3 & 3 & 1 \end{array} \right] = a b s ( \text { pascal } ( 4,1 ) ) L = 1 1 1 1 0 1 2 3 0 0 1 3 0 0 0 1 = ab s ( pascal ( 4 , 1 )) 解: 开始对 [L,I] GJ
[ L , I ] = [ 1 0 0 0 1 0 0 0 1 1 0 0 0 1 0 0 1 2 1 0 0 0 1 0 1 3 3 1 0 0 0 1 ] → 主元1下产生0 [ 1 0 0 0 1 0 0 0 0 1 0 0 − 1 1 0 0 0 2 1 0 − 1 0 1 0 0 3 3 1 − 1 0 0 1 ] → 主元2下产生0 [ 1 0 0 0 1 0 0 0 0 1 0 0 − 1 1 0 0 0 0 1 0 1 ⃗ − 2 1 0 0 0 3 1 2 − 3 0 1 ] → 主元3下产生0 [ 1 0 0 0 1 0 0 0 0 1 0 0 − 1 1 0 0 0 0 1 0 1 − 2 1 0 0 0 0 1 − 1 3 − 3 1 ] = [ I , L − 1 ] [ L,I ] = \left[ \begin{array} { l l l l | l l l l } 1 & 0 & 0 & 0 & 1 & 0 & 0 & 0 \\ 1 & 1 & 0 & 0 & 0 & 1 & 0 & 0 \\ 1 & 2 & 1 & 0 & 0 & 0 & 1 & 0 \\ 1 & 3 & 3 & 1 & 0 & 0 & 0 & 1 \end{array} \right]
\overset{\text{主元1下产生0}}{\rightarrow}
\left[ \begin{array} { l l l l | r l l l } 1 & 0 & 0 & 0 & 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 & - 1 & 1 & 0 & 0 \\ 0 & 2 & 1 & 0 & - 1 & 0 & 1 & 0 \\ 0 & 3 & 3 & 1 & - 1 & 0 & 0 & 1 \end{array} \right]
\\[10ex]
\overset{\text{主元2下产生0}}{\rightarrow}
\left[ \begin{array} { l l l l | r r r r } 1 & 0 & 0 & 0 & 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 & - 1 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 & \vec { 1 } & - 2 & 1 & 0 \\ 0 & 0 & 3 & 1 & 2 & - 3 & 0 & 1 \end{array} \right]
\\[10ex]
\overset{\text{主元3下产生0}}{\rightarrow} \left[ \begin{array} { r r r r | r r r r } 1 & 0 & 0 & 0 & 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 & - 1 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 & 1 & - 2 & 1 & 0 \\ 0 & 0 & 0 & 1 & - 1 & 3 & - 3 & 1 \end{array} \right] = \left[ I,L ^ { - 1 } \right] [ L , I ] = 1 1 1 1 0 1 2 3 0 0 1 3 0 0 0 1 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 → 主元 1 下产生 0 1 0 0 0 0 1 2 3 0 0 1 3 0 0 0 1 1 − 1 − 1 − 1 0 1 0 0 0 0 1 0 0 0 0 1 → 主元 2 下产生 0 1 0 0 0 0 1 0 0 0 0 1 3 0 0 0 1 1 − 1 1 2 0 1 − 2 − 3 0 0 1 0 0 0 0 1 → 主元 3 下产生 0 1 0 0 0 0 1 0 0 0 0 1 0 0 0 0 1 1 − 1 1 − 1 0 1 − 2 3 0 0 1 − 3 0 0 0 1 = [ I , L − 1 ] 全部的主元都是1!所以不用把行除以主元了!L − 1 L^{−1} L − 1 L − 1 L^{−1} L − 1 交替对角线(alternating diagonals)
Elimination=Factorization:A = LU
这一节综合了视频4
很多学生都会觉得数学课程太理论化了.但是这一节不是.这一节的目的就是用最有用的方式描述GJ消去法.线性代数的很多关键概念,当你仔细的看它们的时候,实际上就是矩阵的因式分解(factorization of a matrix) .原始的矩阵A变成2个或者3个特别矩阵的乘积.第一个分解,也是实践中最重要的分解: 来自于消去,因子L和U是三角矩阵 .
消去步骤会把A变成U.我们现在会展示怎么逆这些步骤(把U变成A):可以通过一个下三角矩阵L得到,L的元素就是乘数 ℓ i j \ell_{ij} ℓ ij
从A到U: E 21 A = [ 1 0 − 3 1 ] [ 2 1 6 8 ] = [ 2 1 0 5 ] = U 从U回到A: E 21 − 1 U = [ 1 0 3 1 ] [ 2 1 0 5 ] = [ 2 1 6 8 ] = A \begin{array} { l }
\text{从A到U:} &\quad E _ { 21 } A = \left[ \begin{array} { r r } 1 & 0 \\ - 3 & 1 \end{array} \right] \left[ \begin{array} { l l } 2 & 1 \\ 6 & 8 \end{array} \right] = \left[\begin{matrix} 2 & 1 \\ 0 & 5 \end{matrix} \right] = U
\\[4ex]
\text{从U回到A:} &\quad E _ { 21 } ^ { - 1 } U = \left[ \begin{array} { l l } 1 & 0 \\ 3 & 1 \end{array} \right] \left[ \begin{array} { l l } 2 & 1 \\ 0 & 5 \end{array} \right] = \left[ \begin{array} { l l } 2 & 1 \\ 6 & 8 \end{array} \right] = A \end{array} 从 A 到 U: 从 U 回到 A: E 21 A = [ 1 − 3 0 1 ] [ 2 6 1 8 ] = [ 2 0 1 5 ] = U E 21 − 1 U = [ 1 3 0 1 ] [ 2 0 1 5 ] = [ 2 6 1 8 ] = A 第二行就是分解 LU = A.我们把 E 21 − 1 E_{21}^{−1} E 21 − 1 L是它们所有的逆的乘积
A到U的每一个步骤都乘以一个矩阵 E i j E_{ij} E ij (i,j) 位置产生了一个0.为了描述清楚过程,我们用没有行交换发生的例子说明.如果A是3-3的,那么我们将会乘以 E 21 , E 31 , E 32 E_{21},E_{31},E_{32} E 21 , E 31 , E 32 (2,1),(3,1),(3,2) 位置产生0.最终得到的是一个上三角矩阵。 现在把这些E放到另外一边,也就是它们的逆矩阵乘以U
( E 32 E 31 E 21 ) A = U 变成 A = ( E 21 − 1 E 31 − 1 E 32 − 1 ) U 也就是 A = L U (1) \left( E _ { 32 } E _ { 31 } E _ { 21 } \right) A = U \quad \text { 变成 } \quad A = \left( E _ { 21 } ^ { - 1 } E _ { 31 } ^ { - 1 } E _ { 32 } ^ { - 1 } \right) U \quad \text { 也就是 } \quad A = L U \tag{1} ( E 32 E 31 E 21 ) A = U 变成 A = ( E 21 − 1 E 31 − 1 E 32 − 1 ) U 也就是 A = LU ( 1 ) 这些逆操作是相反的 顺序.这三个逆矩阵的乘积是L.最终我们得到 A = LU.我们停在这里,开始理解
Explanation and examples
第1点: 每一个逆矩阵 E − 1 E^{−1} E − 1 非 对角线的元素都是 ℓ i j \ell{ij} ℓ ij − ℓ i j -\ell_{ij} − ℓ ij E − 1 E^{-1} E − 1
ℓ 21 = 3 , E = [ 1 0 − 3 1 ] , L = [ 1 0 3 1 ] \ell_{21} = 3,E = \left[\begin{matrix} 1 & 0 \\ -3 & 1 \end{matrix} \right]
,L = \left[\begin{matrix} 1 & 0 \\ 3 & 1 \end{matrix} \right] ℓ 21 = 3 , E = [ 1 − 3 0 1 ] , L = [ 1 3 0 1 ] 第2点: Eq(1) 展示的是一个下三角
矩阵( E i j E_{ij} E ij E i j − 1 E_{ij}^{−1} E ij − 1 逆的乘积 是L.
使用这些逆矩阵的一个原因就是我们想要分解A,而不是U .逆形式(inverse form)得到A = LU.另外的惊喜是,L很容易求得的。参见第3点
第3点: 每一个乘数 ℓ i j \ell_{ij} ℓ ij L 矩阵的 (i,j) 位置。通常矩阵乘法会打乱数字,但这里不会,这些逆矩阵乘法的顺序恰好保证了 ℓ ′ s \ell's ℓ ′ s
因为每一个 E − 1 E^{−1} E − 1
A = LU(无行交换)总结
上三角U的主对角线都是主元
下三角L的对角线都是1,而且乘数 ℓ i j \ell_{ij} ℓ ij
例1 消去把 1/2 r1 从 r2 减去,然后把 2/3 r2 从r3减去.下三角L有 ℓ 21 = 1 / 2 , ℓ 23 = 2 / 3 \ell_{21} = 1/2,\ell_{23} = 2/3 ℓ 21 = 1/2 , ℓ 23 = 2/3
A = [ 2 1 0 1 2 1 0 1 2 ] = [ 1 0 0 1 2 1 0 0 2 3 1 ] [ 2 1 0 0 3 2 1 0 0 4 3 ] = L U A = \left[ \begin{array} { l l l } 2 & 1 & 0 \\ 1 & 2 & 1 \\ 0 & 1 & 2 \end{array} \right] =
\left[ \begin{array} { l l l } 1 & 0 & 0 \\ \frac { 1 } { 2 } & 1 & 0 \\ 0 & \frac { 2 } { 3 } & 1 \end{array} \right] \left[ \begin{array} { l l l } 2 & 1 & 0 \\ 0 & \frac { 3 } { 2 } & 1 \\ 0 & 0 & \frac { 4 } { 3 } \end{array} \right] = L U A = 2 1 0 1 2 1 0 1 2 = 1 2 1 0 0 1 3 2 0 0 1 2 0 0 1 2 3 0 0 1 3 4 = LU (3,1) 位置的乘数是0,因为A的 (3,1) 元素是0,不需要继续操作,所以可以看到,L主对角线下的 (i,j) 元素就是 ℓ i j \ell_{ij} ℓ ij
例2 在例1当中,如果把A的左上角元素从2改为1.主元都变成了1.乘数现在都是1.当A是4-4的时候,也是这种模式
A = [ 1 1 0 0 1 2 1 0 0 1 2 1 0 0 1 2 ] = [ 1 1 1 0 1 1 0 0 1 1 ] [ 1 1 0 0 1 1 0 1 1 1 ] A = \left[ \begin{array} { l l l l } 1 & 1 & 0 & 0 \\ 1 & 2 & 1 & 0 \\ 0 & 1 & 2 & 1 \\ 0 & 0 & 1 & 2 \end{array} \right] = \left[ \begin{array} { l l l l } 1 & & & \\ 1 & 1 & & \\ 0 & 1 & 1 & \\ 0 & 0 & 1 & 1 \end{array} \right] \left[ \begin{array} { l l l l } 1 & 1 & 0 & 0 \\ & 1 & 1 & 0 \\ & & 1 & 1 \\ & & & 1 \end{array} \right] A = 1 1 0 0 1 2 1 0 0 1 2 1 0 0 1 2 = 1 1 0 0 1 1 0 1 1 1 1 1 1 0 1 1 0 0 1 1 这些LU的例子展示了一些重要的信息,在实践中是很重要的.假设没有行交换发生 ,我们怎么预测L,U当中的0元素呢?
当A的一行以0开始,L也是
当A的一列以0开始,U也是
当一行以0开始,我们不需要进行消去的步骤.所以有L有一个0,这可以节省计算时间.类似的,在列开始的0存活到U,但是请意识到,消去,矩阵中间的0可能会被填充。
来自视频4
我们从 [2 2] 矩阵 A = [ 2 1 8 7 ] A= \left[\begin{matrix} 2 &1 \\8 & 7 \\\end{matrix} \right] A = [ 2 8 1 7 ]
E 21 A = E 21 [ 2 1 8 7 ] = [ 1 0 − 4 1 ] [ 2 1 8 7 ] = [ 2 1 0 3 ] = U E _ { 21 }A = E_{21} \left[ \begin{array} { l l } 2 & 1 \\ 8 & 7 \end{array} \right] = \left[ \begin{array} { c c } 1 & 0 \\ - 4 & 1 \end{array} \right] \left[ \begin{array} { l l } 2 & 1 \\ 8 & 7 \end{array} \right] = \left[ \begin{array} { l l } 2 & 1 \\ 0 & 3 \end{array} \right] = U E 21 A = E 21 [ 2 8 1 7 ] = [ 1 − 4 0 1 ] [ 2 8 1 7 ] = [ 2 0 1 3 ] = U 我们想要 A=LU ,那么在上式当中,L 是什么,它和 E 的关系是什么?逆 !这是因为如果 EA = U 两边都乘以E的逆,那么就是 A = E − 1 U A = E^{−1} U A = E − 1 U L = E − 1 ! L = E^{-1}! L = E − 1 ! E − 1 E^{-1} E − 1 [ 1 0 4 1 ] \left[\begin{matrix} 1 &0 \\4 & 1 \\\end{matrix} \right] [ 1 4 0 1 ] E 21 E_{21} E 21
[ 2 1 8 7 ] ⏟ A = [ 1 0 4 1 ] ⏟ L [ 2 1 0 3 ] ⏟ U \underbrace{\left[ \begin{array} { l l } 2 & 1 \\ 8 & 7 \end{array} \right] }_A
=
\underbrace{\left[ \begin{array} { l l } 1 & 0 \\ 4 & 1 \end{array} \right] }_L
\quad
\underbrace{\left[ \begin{array} { l l } 2 & 1 \\ 0 & 3 \end{array} \right]}_U A [ 2 8 1 7 ] = L [ 1 4 0 1 ] U [ 2 0 1 3 ] 有时候我们会把主元单独列出来,也就是
[ 2 1 8 7 ] ⏟ A = [ 1 0 4 1 ] ⏟ L [ 2 0 0 3 ] ⏟ D [ − − − − ] ⏟ U \underbrace{ \left[ \begin{array} { l l } 2 & 1 \\ 8 & 7 \end{array} \right]}_A
=
\underbrace{\left[ \begin{array} { l l } 1 & 0 \\ 4 & 1 \end{array} \right]}_{L}
\underbrace{\left[ \begin{array} { l l } 2 & 0 \\ 0 & 3 \end{array} \right]}_{D}
\underbrace{\left[\begin{matrix} - & - \\- & - \\\end{matrix} \right]}_U A [ 2 8 1 7 ] = L [ 1 4 0 1 ] D [ 2 0 0 3 ] U [ − − − − ] 那么现在U 是什么呢? D U n e w = U o l d DU_{new} =U_{old} D U n e w = U o l d
U o l d U_{old} U o l d r1 是 U n e w U_{new} U n e w r1 的两倍U o l d U_{old} U o l d r2 是 U n e w U_{new} U n e w r2的3倍
那么 U n e w U_{new} U n e w [ 1 1 / 2 0 1 ] \left[\begin{matrix} 1 & 1/2 \\0 & 1 \\\end{matrix} \right] [ 1 0 1/2 1 ] LU 变成 LDU 了(D是对角矩阵 ),LDU式子更加平衡:LU都是三角矩阵,D是对角矩阵.
假设矩阵A是 [3 3] 的,那么消元就是在主元下面产生0.也就是
E 32 E 31 E 21 A = U (假设无行交换) E_{32} E_{31} E_{21} A=U \quad \text{(假设无行交换)} E 32 E 31 E 21 A = U (假设无行交换) 前面的3个E矩阵可以乘起来得到一个单独的矩阵E.但是我们想要E − 1 E^{−1} E − 1 A = LU 的 L.
E 32 E 31 E 21 A = U → A = L U E_{32} E_{31} E_{21} A=U →A=LU E 32 E 31 E 21 A = U → A = LU 逆 ,也就是A = L U → A = E 21 − 1 E 31 − 1 E 32 − 1 U A = LU →A= E_{21}^{−1} E_{31}^{−1} E_{32}^{−1} U A = LU → A = E 21 − 1 E 31 − 1 E 32 − 1 U
也许你会问,为什么我们需要逆的形式,而不是普通的 EA = U 的形式.我们举例解释一下.在 [2 2] 的时候,只会有一个E, [3 3] 的时候,就会有3个E(典型情况下).现在我们假设3-3例子当中,有
E 21 = [ 1 0 0 − 2 1 0 0 0 1 ] , E 32 = [ 1 0 0 0 1 0 0 − 5 1 ] 没有 E 31 , 这里是为了简单说明 E _ { 21 } = \left[ \begin{array} { c c c } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] , E _ { 32 } = \left[ \begin{array} { c c c } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & - 5 & 1 \end{array} \right]
\text{没有} E_{31},\text{这里是为了简单说明} E 21 = 1 − 2 0 0 1 0 0 0 1 , E 32 = 1 0 0 0 1 − 5 0 0 1 没有 E 31 , 这里是为了简单说明 现在我们进行乘法,对角线都是1,对角线之上都是0.
E 32 E 21 = [ 1 0 0 − 2 1 0 10 − 5 1 ] E _ { 32 } E _ { 21 } = \left[ \begin{array} { c c c } 1 & 0 & 0 \\ - 2 & 1 & 0 \\ 10 & - 5 & 1 \end{array} \right] E 32 E 21 = 1 − 2 10 0 1 − 5 0 0 1 这个 10 是个麻烦,不好处理.它是怎么来的呢?这是因为 r 2 − 2 \* r 1 r2 - 2\*r1 r 2 − 2 \* r 1 r 3 − 5 \* r 2 r3 - 5\*r2 r 3 − 5 \* r 2 r3 一共加上了 10*r1 ,因此出现了10.
现在我们使用逆的性质,反过来看一下:
E − 1 = E 21 − 1 E 32 − 1 E^{−1}= E_{21}^{−1} E_{32}^{−1} E − 1 = E 21 − 1 E 32 − 1 E 21 E_{21} E 21 E 32 E_{32} E 32 E 21 E_{21} E 21 r 2 − 2 \* r 1 r2-2\*r1 r 2 − 2 \* r 1
E 21 − 1 E 32 − 1 = [ 1 0 0 2 1 0 0 0 1 ] [ 1 0 0 0 1 0 0 5 1 ] = [ 1 0 0 2 1 0 0 5 1 ] = L E _ { 21 } ^ { - 1 } E _ { 32 } ^ { - 1 } = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 2 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 5 & 1 \end{array} \right]
= \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 2 & 1 & 0 \\ 0 & 5 & 1 \end{array} \right] = L E 21 − 1 E 32 − 1 = 1 2 0 0 1 0 0 0 1 1 0 0 0 1 5 0 0 1 = 1 2 0 0 1 5 0 0 1 = L 结果是令人愉快的。 E A = U EA = U E A = U A = L U A = LU A = LU
总结一下,对于A = LU,如果没有行交换,消元乘数 那个倍数,可以直接写进L中.因此,可以这样看待消元,只要消元步骤正确,可以在得到 LU 的过程中把A抛开,只要保留U,和消元乘数(在L里面),A是什么就可以不管了,因为A的信息都包含在 LU 了,因此,这是关于消元的全新认识,以矩阵形式进行消元更深刻的认识.
我们不知道一连串E的乘积E是什么,E矩阵并不令人着迷,令人着迷是把它们的逆的反顺序乘积放在另外一侧,这样可以轻松得到L.
试想一下,那些需要被前面的行减去的主元行(pivot rows)
它们是A的原始行吗?不是,消去很大可能会改变它们
它们是U的行吗? 是的,因为某行经过消去后,这个主元行再也不改变了
sp:理解一下:所谓 被前面的行减去的主元行:就是r2开始啊,如A的r2,需要被r3,r4减去。而r2,也需要被r1减去
然后,某一行经过消去之后,再也不改变了 ,然后可以被后面的行继续减去。
当计算 U 的第 3 行的时候,我们减去的是U的前面行,而不是A的 !
U r 3 = A r 3 − ℓ 31 U r 1 − ℓ 32 U r 2 (2) U_{r3} = A_{r3} - \ell _ { 31 } U_{r1} - \ell _ { 32 } U_{r2}
\tag{2} U r 3 = A r 3 − ℓ 31 U r 1 − ℓ 32 U r 2 ( 2 ) 重写上述等式,可发现,行 [ ℓ 31 , ℓ 32 , 1 ] [ \ell_{31},\ell_{32},1] [ ℓ 31 , ℓ 32 , 1 ] 1 是 ℓ 33 \ell_{33} ℓ 33
A r 3 = ℓ 31 U r 1 + ℓ 32 U r 2 + 1 U r 3 (3) A_{r3} = \ell _ { 31 } U_{r1} + \ell _ { 32 } U_{r2} + 1U_{r_3} \tag{3} A r 3 = ℓ 31 U r 1 + ℓ 32 U r 2 + 1 U r 3 ( 3 ) 这就恰好是A = LU 的第三行! L 的第3行保留着 [ ℓ 31 , ℓ 32 , 1 ] [ \ell_{31},\ell_{32},1] [ ℓ 31 , ℓ 32 , 1 ] 没有行交换发生,我们就有 A = LU。
例 4 我们看一下上述思想过程 :Ax = b 到 三角 的 Ux = c
sp:来自习题3
x + y + z = 5 x + y + z = 5 x + y + z = 5 x + 2 y + 3 z = 7 y + 2 z = 2 y + 2 z = 2 x + 3 y + 6 z = 11 2 y + 5 z = 6 z = 2 \begin{array} { l r r r } x + y + z = 5 & x + y + z = 5 & x + y + z = 5 \\ x + 2 y + 3 z = 7 & y + 2 z = 2 & y + 2 z = 2 \\ x + 3 y + 6 z = 11 & 2 y + 5 z = 6 & z = 2 \end{array} x + y + z = 5 x + 2 y + 3 z = 7 x + 3 y + 6 z = 11 x + y + z = 5 y + 2 z = 2 2 y + 5 z = 6 x + y + z = 5 y + 2 z = 2 z = 2 Ux = c 当中的 z=2 来自于 Ax = b 当中的 x+3y+6z = 11 减去 ℓ 31 = 1 \ell_{31} = 1 ℓ 31 = 1 ℓ 32 \ell_{32} ℓ 32 [1 1 1 5];[0 1 2 2];[0 0 1 2] 恢复原始A,b 的最后一行 [1 3 6 11]
Row 3 of [ A , b ] = ( ℓ 31 Row 1 + ℓ 32 Row 2 + 1 Row 3) of [ U c ] \text{Row 3} \text { of } [ A,b ] = \left( \ell _ { 31 } \text { Row } 1 + \ell _ { 32 } \text { Row } 2 + 1 \right. \text { Row 3) of } [ U \quad c ] Row 3 of [ A , b ] = ( ℓ 31 Row 1 + ℓ 32 Row 2 + 1 Row 3) of [ U c ] 在矩阵语言下,这就是被L乘,也就是 L U = A , L c = b LU = A,Lc = b LU = A , L c = b
LU分解不是对称的,因为U的对角线是主元,而L的对角线是1.这很容易调整: 把U除以包含主元的对角矩阵D .这就就产生一个新的矩阵D,对角线上是1 ,也就是 U o l d = D U n e w U_{old} = DU_{new} U o l d = D U n e w
Split U into: [ d 1 d 2 ⋱ d n ] [ 1 u 12 / d 1 u 13 / d 1 ⋅ 1 u 23 / d 2 ⋅ ⋱ ⋮ 1 ] \text {Split U into:} \quad
\left[ \begin{array} { c c c c c c } d _ { 1 } & & & \\ & d _ { 2 } & & \\ & & \ddots & \\ & & & & d _ { n } \end{array} \right] \left[ \begin{array} { c c c c } 1 & u _ { 12 } / d _ { 1 } & u _ { 13 } / d _ { 1 } & \cdot \\ & 1 & u _ { 23 } / d _ { 2 } & \cdot \\ & & \ddots & \vdots \\ & & & 1 \end{array} \right] Split U into: d 1 d 2 ⋱ d n 1 u 12 / d 1 1 u 13 / d 1 u 23 / d 2 ⋱ ⋅ ⋅ ⋮ 1 这样的话,U n e w U_{new} U n e w L 一样就变成了1.现在 LU 分解变成 LDU分解: 下三角L * 对角矩阵D * 上三角U:
The triangular facrorization can be written : A = L U or A = L D U \text{The triangular facrorization can be written :} \quad A = L U \text { or } A = L D U The triangular facrorization can be written : A = LU or A = L D U 每当你看见LDU,就可以理解为U的主对角线都是1,这是通过把 U o l d U_{old} U o l d
[ 1 0 3 1 ] [ 2 8 0 5 ] splits further into [ 1 0 3 1 ] [ 2 5 ] [ 1 4 0 1 ] (4) \left[ \begin{array} { l l } 1 & 0 \\ 3 & 1 \end{array} \right] \left[ \begin{array} { l l } 2 & 8 \\ 0 & 5 \end{array} \right] \quad \text { splits further into } \left[ \begin{array} { l l } 1 & 0 \\ 3 & 1 \end{array} \right] \left[ \begin{array} { l l } 2 & \\ & 5 \end{array} \right] \left[ \begin{array} { l l } 1 & 4 \\ 0 & 1 \end{array} \right] \tag{4} [ 1 3 0 1 ] [ 2 0 8 5 ] splits further into [ 1 3 0 1 ] [ 2 5 ] [ 1 0 4 1 ] ( 4 ) 主元2,5跑到D去了. 把行除以2,5在 U n e w U_{new} U n e w [1 4] 和 [0 1] 而且主对角线变成1.乘数3还是在L里
One Square System=Two triangular Systems
L包含了消去的乘数的记录,我们怎么利用这些记录来求解Ax = b呢?下面是步骤
分解(factor) :把 A 分解为 LU求解(solve) : 用 L 对 b 进行前进消去,然后用 U 对 x 进行向后替换(Forward elimination on b using L,then back substitution for x using U)
一开始,我们使用增广矩阵 [A b] 来求解,但是很多的计算机系统会把 A和 b 分开处理,因为,消去的信息已经包含在 L和 U 里面,利用这些信息,可以在任何需要的时候,再处理b. LAPACK User Gudies 的文档就有说明:
This situation is so common and the savings are so important that no provision has been made for solving a single system with just one subroutine
那么求解阶段是对b是如何处理的呢?
首先,对方程右边的 b ,利用L(包含了消去乘数,现在使用),进行向前消去(forward elimination) ,使得 b 变成 c,c作为新的右边向量
然后,是和以前一样,对 Ux = c 使用向后替换.那么原始的一个Ax = b的系统分解成两个三角系统:
Forward and backward: L c = b 然后求解 U x = c (5) \text{Forward and backward:} \quad L c = b \quad \text { 然后求解 } \quad U x = c \tag{5} Forward and backward: L c = b 然后求解 U x = c ( 5 ) 为了验证这是正确的,把 Ux = C 乘以L,得到 LUx = Lc ,也就是 Ax= b
例3 对 Ax = b 向前消去,结束于 Ux = c
A x = b : { u + 2 v = 5 4 u + 9 v = 21 变成 U x = c : { u + 2 v = 5 v = 1 Ax = b: \begin{cases}
u + 2 v &= 5 \\
4u+9v &= 21
\end{cases}
\quad \text { 变成 } \quad U x = c:\quad
\begin{cases}
u + 2 v &= 5 \\
v &= 1
\end{cases} A x = b : { u + 2 v 4 u + 9 v = 5 = 21 变成 U x = c : { u + 2 v v = 5 = 1 乘数是4,存在L里面,b使用这个乘数把21变为1
L c = b : [ 1 0 4 1 ] [ c ] = [ 5 21 ] ⇒ c = [ 5 1 ] 下三角系统 U x = c : [ 1 2 0 1 ] [ x ] = [ 5 1 ] ⇒ x = [ 3 1 ] 上三角系统 L c = b:\quad \left[ \begin{array} { l l } 1 & 0 \\ 4 & 1 \end{array} \right] [ c ] = \left[ \begin{array} { r } 5 \\ 21 \end{array} \right] \Rightarrow \quad
c = \left[ \begin{array} { l } 5 \\ 1 \end{array} \right]
\quad \color{orange} \text{下三角系统}
\\
U x = c :\quad \left[ \begin{array} { l l } 1 & 2 \\ 0 & 1 \end{array} \right] [ x ] = \left[ \begin{array} { l } 5 \\ 1 \end{array} \right] \Rightarrow \quad
x = \left[ \begin{array} { l } 3 \\ 1 \end{array} \right]
\quad \color{orange} \text{上三角系统} L c = b : [ 1 4 0 1 ] [ c ] = [ 5 21 ] ⇒ c = [ 5 1 ] 下三角系统 U x = c : [ 1 0 2 1 ] [ x ] = [ 5 1 ] ⇒ x = [ 3 1 ] 上三角系统
The cost of elimination
如果我们可以在PC上求解1000个方程,那么100000个呢?在科学计算当中,大系统是经常出现的.就算是三维情况下也可能经常出现百万个未知数.
消去的第一个步骤,就是在第一列,在主元下面产生一整列的0.每在一个主元下面产生一个0,需要 乘数*主元所在的行 ,再被需要消去的行减去.这需要 n 2 n^2 n 2 n 2 n^2 n 2 n 2 − n n^2 −n n 2 − n r1 并不需要改变
下一步就是在第2个主元所在的列下面产生0元素.这时候其实可以看成是整个矩阵的数目变成 n -1.那么需要的数目可以估计为 ( n − 1 ) 2 (n−1)^2 ( n − 1 ) 2
最终就是需要处理的矩阵越来越小,总的次数是
n 2 + ( n − 1 ) 2 + ⋯ + 2 2 + 1 2 = 1 3 n ( n + 1 2 ) ( n + 1 ) n ^ { 2 } + ( n - 1 ) ^ { 2 } + \cdots + 2 ^ { 2 } + 1 ^ { 2 } = \frac { 1 } { 3 } n \left( n + \frac { 1 } { 2 } \right) ( n + 1 ) n 2 + ( n − 1 ) 2 + ⋯ + 2 2 + 1 2 = 3 1 n ( n + 2 1 ) ( n + 1 ) 当n很大的时候,近似于 1 / 3 n 3 1/3 n^3 1/3 n 3 对A进行消去需要大约 1 / 3 n 3 1/3 n^3 1/3 n 3 1 / 3 n 3 1/3 n^3 1/3 n 3
那么右边的b呢?我们把 b 1 b_1 b 1 b 2 , b 3 … b n b_2,b_3…b_n b 2 , b 3 … b n n − 1 n - 1 n − 1 n − 2 n -2 n − 2
现在开始回代.计算 x n x_n x n x n − 1 x_{n−1} x n − 1 x 1 x_1 x 1 n 2 n^2 n 2
[ ( n − 1 ) + ( n − 2 ) + ⋯ + 1 ] + [ 1 + 2 + ⋯ + ( n − 1 ) + n ] = n 2 (6) [ ( n - 1 ) + ( n - 2 ) + \cdots + 1 ] + [ 1 + 2 + \cdots + ( n - 1 ) + n ] = n ^ { 2 } \tag{6} [( n − 1 ) + ( n − 2 ) + ⋯ + 1 ] + [ 1 + 2 + ⋯ + ( n − 1 ) + n ] = n 2 ( 6 ) 右边的耗费比左边的少很多:每一个右侧的b,需要 n 2 n^2 n 2 n 2 n^2 n 2
一个带状矩阵(band matrix) B,在主对角线之上和之下,分别有w条非零 对角线.在带状外围的0元素在消去后也会保留(L和U当中的0元素).把第一列置为0需要 w 2 w^2 w 2 n w 2 nw^2 n w 2
sp:这里是这样的,如下左图,图中的d就是w.是针对每个 [w-w] 的小矩形消去即可,一共有n个,所以是 n w 2 nw^2 n w 2 [w-w] 小矩阵的消去,只需要消去第一列!
这可以节省很多时间
带状矩阵: { 分解阶段: 1 3 n 3 变为 n w 2 求解阶段: n 2 变为 2 n w \text{带状矩阵:}
\begin{cases}
分解阶段:\quad \frac { 1 } { 3 } n ^ { 3 } \text { 变为 } n w ^ { 2 } \\
求解阶段:\quad n ^ { 2 } \text { 变为 } 2 n w
\end{cases} 带状矩阵: { 分解阶段: 3 1 n 3 变为 n w 2 求解阶段: n 2 变为 2 n w
sp:还可参见 <A10-01>
下面是把A分解成LU很求解 Ax = b 的代码.代码 slu 在一遇到主元位置小于容忍度 tol 的时候就停止.这些代码在web.mit.edu/18.06/www.更加专业的代码,会查看每一列,寻找最大的可用主元来交换并且继续求解下去。MATLAB的反斜杠命令 x = A \b 组合了分解和求解,来得到x
function [ L U ] = slu ( A ) % Square factonzation with no row exchanges! [n, n] = size(A); tol = I.e- 6 ; for k = 1 : n if abs(A(k, k)) < tol end % Cannot proceed without a row exchange: stop L(k, k) = 1 ; for i = k + 1 : n L(i, k) = A(i, k)/A(k, k); % Multipliers for column k are put into L for j = k + 1 : n % Elimination beyond row k and column k A(i, j) = A(i, j) - L(i, k) * A(k, j); % Matrix still called A end end for j = k : n U(k, j) = A(k, j); % row k is settled, now name it U end end function [ L U ] = slv ( A ) % Solve Ax = b using L and U from slu(A). [L, U] = slu(A); s = 0 ; % No row exchanges! for k = 1 : n % Forward elimination to solve Lc = b for j = 1 : k - 1 s = s + L(k, j) * c(j)); % Add L times earlier c(j) before c(k) end c(k) = b(k) - s; s = 0 ; % Find c(k) and reset s for next k end for k = n : - 1 : 1 % Going backwards from x(n) to x(1) for j = k + 1 : n % Back substitution t = t + U(k, j) *x(j); % U times later x(j)) end x(k) = (c(k) - t)/ U(k, k); % Divide by pivot end x = x ' ; % Transpose to column vector 求解Ax=b需要耗费多少呢?对于一个n=1000阶的随机矩阵,一个典型的时间是1秒.看 web.mit.edu/18.06 和math.mit.edu/linearalgebra 来得到在Matlab,Maple,Mathematica,CciLab,Python,R运行的时间..当n乘以2的时候,时间大概乘以8.如果需要专特代码,请看 netlib.org.
根据这个 n 3 n^3 n 3 A = LU 快很多.
对于三对角矩阵(tridiagonal matrices),假设10,000的话,我们只需要存储非0的元素,这时候求解 Ax = b 是轻而易举的事情,但是前提是代码能识别A是三对角矩阵.
高斯消去把A分解成LU(没有行交换)
下三角矩阵包含了数字 ℓ i j \ell_{ij} ℓ ij
右侧,我们求解的是Lc = b(向前),然后是Ux = c(向后替换)
分解:在左侧有 1 / 3 ( n 3 − n ) 1/3 (n^3 −n) 1/3 ( n 3 − n )
求解:有右侧,有 n 2 n^2 n 2
对于带状矩阵, 1 / 3 n 3 1/3 n^3 1/3 n 3 n w 2 nw^2 n w 2 n 2 n^2 n 2 2 w n 2wn 2 w n
1. 我们已经在 <#5> 典型例题2 用GJ方法求出了下三角帕斯卡矩阵L的逆。现在我们把 L 和 对称帕斯卡矩阵 P 以及 上三角 U 联系起来。对称的帕斯卡P,每个元素都是上边元素和左边元素的和。n-n的对称P,在matlab中可用 oascal(n) 得到。现在我们来建立令人惊奇的 lower-upper 分解 : P = LU
psacal(4) = [ 1 1 1 1 1 2 3 4 1 3 6 10 1 4 10 20 ] = [ 1 0 0 0 1 1 0 0 1 2 1 0 1 3 3 1 ] [ 1 1 1 1 0 1 2 3 0 0 1 3 0 0 0 1 ] = L U . \text{psacal(4)} = \left[ \begin{array} { c c c c } 1 & 1 & 1 & 1 \\ 1 & 2 & 3 & 4 \\ 1 & 3 & 6 & 10 \\ 1 & 4 & 10 & 20 \end{array} \right] = \left[ \begin{array} { l l l l } 1 & 0 & 0 & 0 \\ 1 & 1 & 0 & 0 \\ 1 & 2 & 1 & 0 \\ 1 & 3 & 3 & 1 \end{array} \right] \left[ \begin{array} { l l l l } 1 & 1 & 1 & 1 \\ 0 & 1 & 2 & 3 \\ 0 & 0 & 1 & 3 \\ 0 & 0 & 0 & 1 \end{array} \right] = L U . psacal(4) = 1 1 1 1 1 2 3 4 1 3 6 10 1 4 10 20 = 1 1 1 1 0 1 2 3 0 0 1 3 0 0 0 1 1 0 0 0 1 1 0 0 1 2 1 0 1 3 3 1 = LU . P分解成U的过程是
P = [ 1 1 1 1 1 2 3 4 1 3 6 10 1 4 10 20 ] → ℓ 21 , ℓ 31 , ℓ 41 = 1 [ 1 1 1 1 0 1 2 3 0 2 5 9 0 3 9 19 ] → ℓ 32 = 2 , ℓ 42 = 3 [ 1 1 1 1 0 1 2 3 0 0 1 3 0 0 3 10 ] → ℓ 43 = 3 [ 1 1 1 1 0 1 2 3 0 0 1 3 0 0 0 1 ] = U P = \left[ \begin{array} { c c c c } 1 & 1 & 1 & 1 \\ 1 & 2 & 3 & 4 \\ 1 & 3 & 6 & 10 \\ 1 & 4 & 10 & 20 \end{array} \right]
\overset{\ell_{21},\ell_{31},\ell_{41}=1}{\rightarrow }
\left[ \begin{array} { c c c c } 1 & 1 & 1 & 1 \\ 0 & 1 & 2 & 3 \\ 0 & 2 & 5 & 9 \\ 0 & 3 & 9 & 19 \end{array} \right]
\overset{\ell_{32}=2,\ell_{42}=3}{\rightarrow }
\left[ \begin{array} { c c c c } 1 & 1 & 1 & 1 \\ 0 & 1 & 2 & 3 \\ 0 & 0 & 1 & 3 \\ 0 & 0 & 3 & 10 \end{array} \right]
\overset{\ell_{43}=3}{\rightarrow }
\left[ \begin{array} { l l l l } 1 & 1 & 1 & 1 \\ 0 & 1 & 2 & 3 \\ 0 & 0 & 1 & 3 \\ 0 & 0 & 0 & 1 \end{array} \right] = U P = 1 1 1 1 1 2 3 4 1 3 6 10 1 4 10 20 → ℓ 21 , ℓ 31 , ℓ 41 = 1 1 0 0 0 1 1 2 3 1 2 5 9 1 3 9 19 → ℓ 32 = 2 , ℓ 42 = 3 1 0 0 0 1 1 0 0 1 2 1 3 1 3 3 10 → ℓ 43 = 3 1 0 0 0 1 1 0 0 1 2 1 0 1 3 3 1 = U 可以看见,乘数 ℓ i j \ell_{ij} ℓ ij
你可能希望 Matlab 的 lu(pascal(4)) 命令产生如上的L,U。但其实不会,因为 lu 命令会挑选每一列的最大的元素作为主元。所以第2列的主元从1变成3.但 Cholesky factorization 没有行交换 :U = chol(pascal(4))
帕斯卡矩阵有非常多令人惊奇的性质,我们还会遇见它的。
2. 上一题我们已经求解了P的LU,使用2个三角系统:Lc = b,Ux = c求解 Px = b = (1,0,0,0) 。对于这个b,意味着 x 是 P − 1 P^{-1} P − 1
解: Lc = b 的三角系统从上到下求解:
c 1 = 1 c 1 = + 1 c 1 + c 2 = 0 c 2 = − 1 c 1 + 2 c 2 + c 3 = 0 c 3 = + 1 c 1 + 3 c 2 + 3 c 3 + c 4 = 0 c 4 = − 1 \begin{array} { l l l } c _ { 1 } & = 1 & c _ { 1 } = + 1 \\ c _ { 1 } + c _ { 2 } & = 0 & c _ { 2 } = - 1 \\ c _ { 1 } + 2 c _ { 2 } + c _ { 3 } & = 0 & c _ { 3 } = + 1 \\ c _ { 1 } + 3 c _ { 2 } + 3 c _ { 3 } + c _ { 4 } & = 0 & c _ { 4 } = - 1 \end{array} c 1 c 1 + c 2 c 1 + 2 c 2 + c 3 c 1 + 3 c 2 + 3 c 3 + c 4 = 1 = 0 = 0 = 0 c 1 = + 1 c 2 = − 1 c 3 = + 1 c 4 = − 1 而解 x 是从下到上向后替换得到
x 1 + x 2 + x 3 + x 4 = 1 x 1 = + 4 x 2 + 2 x 3 + 3 x 4 = − 1 gives x 2 = − 6 x 3 + 3 x 4 = 1 x 3 = + 4 x 4 = − 1 x 4 = − 1 \begin{aligned} x _ { 1 } + x _ { 2 } + x _ { 3 } + x _ { 4 } & = 1 & & x _ { 1 } = + 4 \\ x _ { 2 } + 2 x _ { 3 } + 3 x _ { 4 } & = - 1 & \text { gives }\quad & x _ { 2 } = - 6 \\ x _ { 3 } + 3 x _ { 4 } & = 1 & & x _ { 3 } = + 4 \\ x _ { 4 } & = - 1 & & x _ { 4 } = - 1 \end{aligned} x 1 + x 2 + x 3 + x 4 x 2 + 2 x 3 + 3 x 4 x 3 + 3 x 4 x 4 = 1 = − 1 = 1 = − 1 gives x 1 = + 4 x 2 = − 6 x 3 = + 4 x 4 = − 1 x还有有一个模式啊,是什么呢?试试 inv(pascal(4)):
Transposes and Permutations
A的转置,用 A T A^{T} A T A T A^{T} A T
交换行和列: ( A T ) i j = A j i \text{交换行和列:} \quad (A^T)_{ij}= A_{ji} 交换行和列: ( A T ) ij = A j i 转置的规则是很直观的,A+B的转置是( A + B ) T (A+B)^T ( A + B ) T A T + B T A^T+ B^T A T + B T A − 1 A^{−1} A − 1
Sum: A+B 的转置是: A T + B T ( 1 ) Product: AB 的转置是: ( A B ) T = B T A T ( 2 ) Inverse: A − 1 的转置是: ( A − 1 ) T = ( A T ) − 1 ( 3 ) \begin{aligned}
\text{Sum: A+B 的转置是:} \qquad &A^T+ B^T \qquad \qquad (1) \\
\text{Product: AB 的转置是:} \qquad &(AB)^T = B^TA^T \qquad (2) \\
\text{Inverse:} A^{-1} \text{ 的转置是:} \qquad &(A^{-1})^T = (A^T)^{-1} \qquad (3) \\
\end{aligned} Sum : A+B 的转置是 : Product : AB 的转置是 : Inverse : A − 1 的转置是 : A T + B T ( 1 ) ( A B ) T = B T A T ( 2 ) ( A − 1 ) T = ( A T ) − 1 ( 3 ) 反顺序的 ( A B ) T = B T A T (AB)^T = B^T A^T ( A B ) T = B T A T ( A x ) T = x T A T (Ax)^T= x^T A^T ( A x ) T = x T A T Ax 组合A的列,而 x T A T x^T A^T x T A T A T A^T A T ,这其实是对相同向量组的相同的线性组合!在A的时候是列向量, A T A^T A T Ax 的转置是 x T A T x^T A^T x T A T ( A x ) T = x T A T (Ax)^T= x^T A^T ( A x ) T = x T A T ( A B ) T = B T A T (AB)^T= B^T A^T ( A B ) T = B T A T
如果 B = [ x 1 , x 2 ] B = [x_1,x_2] B = [ x 1 , x 2 ] A x 1 Ax_1 A x 1 A x 2 Ax_2 A x 2 B T A T B^T A^T B T A T
转置 A B = [ A x 1 A x 2 ⋯ ] 得到 [ x 1 T A T x 2 T A T ⋮ ] 也就是 B T A T (4) \text{转置} \quad A B = \left[ \begin{array} { l l l } A x _ { 1 } & A x _ { 2 } & \cdots \end{array} \right] \text { 得到 } \left[ \begin{array} { c } x _ { 1 } ^ { \mathrm { T } } A ^ { \mathrm { T } } \\ x _ { 2 } ^ { \mathrm { T } } A ^ { \mathrm { T } } \\ \vdots \end{array} \right] \text { 也就是 } B ^ { \mathrm { T } } A ^ { \mathrm { T } } \tag{4} 转置 A B = [ A x 1 A x 2 ⋯ ] 得到 x 1 T A T x 2 T A T ⋮ 也就是 B T A T ( 4 ) 这个规则可以扩展到多个:( A B C ) T = C T B T A T (ABC)^T= C^T B^T A^T ( A B C ) T = C T B T A T 对于分解: A = LDU, A T = U T D T L T A^T = U^TD^TL^T A T = U T D T L T D = D T D = D^T D = D T 现在把这个规则应用到 A − 1 A = I A^{−1} A=I A − 1 A = I
逆矩阵的转置: A − 1 A = I 转置为 A T ( A − 1 ) T = I (5) \text{逆矩阵的转置:}\quad A^{-1}A = I \quad \text{转置为} \quad A^T(A^{-1})^T = I \tag{5} 逆矩阵的转置 : A − 1 A = I 转置为 A T ( A − 1 ) T = I ( 5 ) 也就是说 ( A T ) − 1 = ( A − 1 ) T (A^T)^{−1}= (A^{−1})^T ( A T ) − 1 = ( A − 1 ) T A T A^T A T
The meaning of inner Product
对于点乘 x ⋅ y x \cdot y x ⋅ y
T ^T T x T y x^Ty x T y [ 1 , n ] [ n , 1 ] [1,n] [n,1] [ 1 , n ] [ n , 1 ] T ^T T 秩1 乘法或者外 乘是: x y T xy^T x y T [ n , 1 ] [ 1 , n ] [n,1] [1,n] [ n , 1 ] [ 1 , n ]
我们非常接近应用数学的核心了,但还有一点需要强调,是关于点乘和A的转置的深深联系:我们定义 A T A^T A T A T A^T A T
( A x ) T y = x T ( A T y ) Ax 和 y 的点乘 = x 和 A T y 的点乘 ( A x ) ^ { \mathrm { T } } y = x ^ { T } \left( A ^ { \mathrm { T } } y \right) \quad \text{Ax 和 y 的点乘} = x 和 A^Ty 的点乘 ( A x ) T y = x T ( A T y ) Ax 和 y 的点乘 = x 和 A T y 的点乘
sp:注意上面左右都是 数字 。
例1 看如下向量和和差分 矩阵
A = [ − 1 1 0 0 − 1 1 ] x = [ x 1 x 2 x 3 ] y = [ y 1 y 2 ] A = \left[ \begin{array} { r r r } - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right] \quad x = \left[ \begin{array} { l } x _ { 1 } \\ x _ { 2 } \\ x _ { 3 } \end{array} \right] \quad y = \left[ \begin{array} { l } y _ { 1 } \\ y _ { 2 } \end{array} \right] A = [ − 1 0 1 − 1 0 1 ] x = x 1 x 2 x 3 y = [ y 1 y 2 ] 那么有:
( A x ) T y = ( x 2 − x 1 ) y 1 + ( x 3 − x 2 ) y 2 (Ax)^Ty = (x_2 − x_1)y_1+(x_3 − x_2)y_2 ( A x ) T y = ( x 2 − x 1 ) y 1 + ( x 3 − x 2 ) y 2 A T A^T A T
A T = [ − 1 0 1 − 1 0 1 ] A ^ { \mathrm { T } } = \left[ \begin{array} { r r } - 1 & 0 \\ 1 & - 1 \\ 0 & 1 \end{array} \right] A T = − 1 1 0 0 − 1 1 验证一下
A T y = [ − y 1 y 1 − y 2 y 2 ] ⇒ x T ( A T y ) = x 1 ( − y 1 ) + x 2 ( y 1 − y 2 ) + x 3 ( y 2 ) A^Ty = \left[\begin{matrix}
-y_1 \\
y_1 - y_2 \\
y_2 \\
\end{matrix} \right]
\Rightarrow \quad
x^T (A^T y)= x_1 (−y_1 )+ x_2 (y_1−y_2 )+ x_3 (y_2 ) A T y = − y 1 y 1 − y 2 y 2 ⇒ x T ( A T y ) = x 1 ( − y 1 ) + x 2 ( y 1 − y 2 ) + x 3 ( y 2 ) 结果和期望一致.
sp:再看一下习题6,更直观的理解
例2 可以提一下微积分吗,这真的很重要,不然我不会离开线代的主题。(这就是线性代数方式下的函数 x(t) ).例1的差分矩阵的作用是一个导函数 A = d/dt(sp:参见<01-01> #4.2,那里提到过差分矩阵就像是求导一样),它的转置来自于 (dx/dt,y) = (x,dy/dt)
根据定义,点乘是 x k y k x_ky_k x k y k x(t)y(t) 的积分
( x , y ) = x T y = ∫ − ∞ ∞ x ( t ) y ( t ) d t ( x , y ) = x ^ { \mathrm { T } } y = \int _ { - \infty } ^ { \infty } x ( t ) y ( t ) d t ( x , y ) = x T y = ∫ − ∞ ∞ x ( t ) y ( t ) d t
sp:上式最左边的 (x,y) 应该表示的就是 x,y 做点乘的意思,不然说不通啊
根据转置规则 ( A x ) T y = x T ( A T y ) ( A x ) ^ { \mathrm { T } } y = x ^ { T } \left( A ^ { \mathrm { T } } y \right) ( A x ) T y = x T ( A T y )
( A x , y ) = ( x , A T y ) ⇒ ∫ − ∞ ∞ d x d t y ( t ) d t = ∫ − ∞ ∞ x ( t ) ( − d y d t ) d t (6) (Ax,y) = (x,A^Ty) \Rightarrow \quad \int _ { - \infty } ^ { \infty } \frac { d x } { d t } y ( t ) d t = \int _ { - \infty } ^ { \infty } x ( t ) \left( - \frac { d y } { d t } \right) d t \tag{6} ( A x , y ) = ( x , A T y ) ⇒ ∫ − ∞ ∞ d t d x y ( t ) d t = ∫ − ∞ ∞ x ( t ) ( − d t d y ) d t ( 6 ) 希望你看懂了上面分部积分 (sp:参见 <calculus/01-09 #1>).Eq(6)当中,对左边 x(t) 的求导,转换到对右边 y(t) 的求导,这个过程需要添加一个负号.这告诉我们,对导数的转置,是这个导数的负数(sp:乘以-1的意思)(the "transpose" ofthe derivative is minus the derivative)
导数是**反对称(anti-symmetric)**的, A = d / d t A = d/dt A = d / d t A T = − d / d t A^T = -d/dt A T = − d / d t A = A T A = A^T A = A T A T = − A A^T = - A A T = − A A T A^T A T y 1 − y 2 y_1 - y_2 y 1 − y 2 y 2 − y 1 y_2 - y_1 y 2 − y 1 y 1 − y 2 y_1-y_2 y 1 − y 2 A T A^T A T -1)
sp:总结一下这一题的思想吧,如果把差分A矩阵看成是求导,点乘的意义看成是积分 ,那么(6) 在 线代方式下是成立的. (6) 有点像是微积分的分部积分.大概意思就是如此.
但这其实有点不对经,分部积分公式是
> ∫ − ∞ ∞ d x d t y ( t ) d t = x ( t ) y ( t ) ∣ − ∞ ∞ − ∫ − ∞ ∞ x ( t ) d y d t d t > > \int _ { - \infty } ^ { \infty } \frac { d x } { d t } y ( t ) d t = \left. x ( t ) y ( t ) \right| _ { - \infty } ^ { \infty } - \int _ { - \infty } ^ { \infty } x ( t ) \frac { d y } { d t } d t
> > ∫ − ∞ ∞ d t d x y ( t ) d t = x ( t ) y ( t ) ∣ − ∞ ∞ − ∫ − ∞ ∞ x ( t ) d t d y d t >
如果是这种模式的话,那么(6) 最右边少了一个部分.所以上面说是 线代方式下 . 这里应该只是强调转置操作有更多的意义.在 stackexchange 上也有这个讨论
Symmetric Matrices
在我看来,对称矩阵是最重要的矩阵!
Definition
对称矩阵是 A T = A A^T = A A T = A a j i = a i j a_{ji} = a_{ij} a j i = a ij
对称矩阵的逆矩阵还是对称矩阵 ,这是因为
( A − 1 ) T = ( A T ) − 1 = A − 1 (A^{−1})^T= (A^T)^{−1}= A^{−1} ( A − 1 ) T = ( A T ) − 1 = A − 1 所以 A − 1 A^{−1} A − 1
Sysmetric Products R T R R^T R R T R R R T RR^T R R T L D L T LDL^T L D L T
下面,我们通过**==任何==矩阵 R , R T R,R^T R , R T 任何 矩阵R,矩形也可, R T R^T R T R R R R T R R^TR R T R 对称==方阵== ,这是因为:
( R T R ) T = R T ( R T ) T = R T R . (7) (R^TR)^T = R^T(R^T)^T = R^TR \tag{7}. ( R T R ) T = R T ( R T ) T = R T R . ( 7 ) Eq(7) 证明了 R T R R^T R R T R R T R R^T R R T R R T R R^T R R T R (i,j) 元素是 R T R^T R T 行i (R的列i ) 乘以R的列j.而 (j,i) 位置的元素也是R的 列j 和 列i 的点乘,所以 R T R R^T R R T R
∗ ∗ R R T ∗ ∗ **RR^T** ∗ ∗ R R T ∗ ∗ ∗ ∗ R T R ∗ ∗ **R^TR** ∗ ∗ R T R ∗ ∗ m-n 矩阵
R T R R^T R R T R [n n]R R T RR^T R R T [m-m]
就算 m=n , R T R R^T R R T R R R T RR^T R R T R R T RR^T R R T R T R R^T R R T R 主对角线的元素都是正值的 (参见例4).在经验当中,**大多数从矩形矩阵R开始的科学问题,基本上都是以 R T R , R R T R^TR,RR^T R T R , R R T
例3 设 R = [ − 1 1 0 0 − 1 1 ] R = \left[ \begin{array} { r r r } - 1 & 1 & 0 \\ 0 & - 1 & 1 \end{array} \right] R = [ − 1 0 1 − 1 0 1 ]
R R T = [ 2 − 1 − 1 2 ] R T R = [ 1 − 1 0 − 1 2 − 1 0 − 1 1 ] R R ^ { T } = \left[ \begin{array} { r r } 2 & - 1 \\ - 1 & 2 \end{array} \right] \quad R ^ { \mathrm { T } } R = \left[ \begin{array} { r r r } 1 & - 1 & 0 \\ - 1 & 2 & - 1 \\ 0 & - 1 & 1 \end{array} \right] R R T = [ 2 − 1 − 1 2 ] R T R = 1 − 1 0 − 1 2 − 1 0 − 1 1 都是对称矩阵.而且对角线的主元都是正值,因为对角线的元素来自于列和自身的点乘 .
Sysmmetric matrices in elimination
A T = A A^T=A A T = A 对称存在于3矩阵乘法 A = LDU .记住由主元构成的对角矩阵 D 的元素可以被除,从而让L,U的对角线的值都是1
[ 1 2 2 7 ] = [ 1 0 2 1 ] [ 1 2 0 3 ] LU没有捕捉到A的对称性 = [ 1 0 2 1 ] [ 1 0 0 3 ] [ 1 2 0 1 ] LDU捕捉到了A的对称性,U就是 L T ! \begin{aligned}
\left[ \begin{array} { l l } 1 & 2 \\ 2 & 7 \end{array} \right]
& = \left[ \begin{array} { l l } 1 & 0 \\ 2 & 1 \end{array} \right]
\left[ \begin{array} { l l } 1 & 2 \\ 0 & 3 \end{array} \right]
\color{orange} \text{LU没有捕捉到A的对称性}
\\
& =
\left[ \begin{array} { l l } 1 & 0 \\ 2 & 1 \end{array} \right] \left[ \begin{array} { l l } 1 & 0 \\ 0 & 3 \end{array} \right]
\left[ \begin{array} { l l } 1 & 2 \\ 0 & 1 \end{array} \right]
\color{orange} \text{LDU捕捉到了A的对称性,U就是} L^T!
\end{aligned} [ 1 2 2 7 ] = [ 1 2 0 1 ] [ 1 0 2 3 ] LU 没有捕捉到 A 的对称性 = [ 1 2 0 1 ] [ 1 0 0 3 ] [ 1 0 2 1 ] LDU 捕捉到了 A 的对称性 ,U 就是 L T ! 当A是对称的, A = LDU 就可以变成 A = L D L T A = LDL^T A = L D L T 最终U(主对角线是1)变成 L T L^T L T
NOTE
如果 A = A T A = A^T A = A T L T L^T L T A = L D L T A = LDL^T A = L D L T
注意,L D L T LDL^T L D L T L T T D T L T = L D L T L^{TT} D^T L^T= LDL^T L T T D T L T = L D L T n 3 / 3 n^3/3 n 3 /3 n 3 / 6 n^3/6 n 3 /6 L , D L,D L , D L T L^T L T
Permutation matrices
转置在置换矩阵当中有特殊的作用.P 矩阵的每一行一列都只有一个1.那么 P T P^T P T P 1 P 2 P_1 P_2 P 1 P 2 I 的行,就可以得到所有的置换矩阵.
最简单的置换矩阵就是I(没有行交换). 第二简单的就是 P i j P_{ij} P ij I 的 行i 和 行 j. 对I 进行所有可能的行交换,我们就得到的所有的置换矩阵:
Defintion
一个置换矩阵 P ,就是 I 的行以任意顺序分布
例4 3-3的矩阵有6个置换矩阵
I = [ 1 1 1 ] P 21 = [ 1 1 1 ] P 31 = [ 1 1 1 ] P 32 = [ 1 1 1 ] P 21 P 32 = [ 1 1 1 ] P 32 P 21 = [ 1 1 1 ] I = \left[ \begin{array} { c c c } 1 & & \\ & 1 & \\ & & 1 \end{array} \right] \quad
P _ { 21 } = \left[ \begin{array} { c c c } & 1 & \\ 1 & & \\ & & 1 \end{array} \right] \quad
P _ { 31 } = \left[ \begin{array} { c c c } & & 1 \\ & 1 & \\ 1 \end{array} \right] \quad
P _ { 32 } = \left[ \begin{array} { c c c } 1 & & \\ & & 1 \\ & 1 & \end{array} \right] \quad
\\[6ex]
P _ { 21 } P _ { 32 } = \left[ \begin{array} { c c c } & & 1 \\ 1 & & \\ & 1 & \end{array} \right]
P _ { 32 } P _ { 21 } = \left[ \begin{array} { c c c } & 1 & \\ & & 1 \\ 1 & & \end{array} \right] I = 1 1 1 P 21 = 1 1 1 P 31 = 1 1 1 P 32 = 1 1 1 P 21 P 32 = 1 1 1 P 32 P 21 = 1 1 1 n阶矩阵就有 n! 个置换矩阵.其实就是n的阶乘啊,所以叫置换
重要 ,P − 1 P^{−1} P − 1
前面4个矩阵的逆矩阵就是本身,一次行交换的置换矩阵的逆矩阵就是本身,而且 P T = P ⇒ P 2 = I P^T = P \Rightarrow P^2 = I P T = P ⇒ P 2 = I
后面2个矩阵互为逆矩阵.2次行交换的 P 32 P 21 P_{32} P_{21} P 32 P 21 I ,顺序需要调转,所以它的逆矩阵是 P 21 P 32 P_{21} P_{32} P 21 P 32
更重要 : P − 1 P^{−1} P − 1 P T P^T P T P P T PP^T P P T 1,总能遇到 P T P^T P T 1.其他也是如此,所以 P P T = I PP^T=I P P T = I
The PA = LU Factorization with row exchange
我们以前讨论的都是没有行交换的,也就是 . . . E i j . . . E 21 A = U ...E_{ij}...E_{21}A = U ... E ij ... E 21 A = U E i j E_{ij} E ij E i j − 1 E_{ij}^{-1} E ij − 1 ( A = E 21 − 1... E i j − 1 . . . ) U (A = E_{21}^-1...E_{ij}^{-1}...)U ( A = E 21 − 1... E ij − 1 ... ) U A = L U A = LU A = LU
这是很棒的分解,但是有时候不起作用啊,因为需要行交换产生主元.这种情况下,A = LU的形式是 A = ( E − 1 … P − 1 … E − 1 … P − 1 … ) U A = (E^{−1}…P^{−1}…E^{−1}…P^{−1}…)U A = ( E − 1 … P − 1 … E − 1 … P − 1 … ) U P i j P_{ij} P ij P i j P_{ij} P ij
sp:因为 P i j P_{ij} P ij
这些,置换矩阵 P i j P_{ij} P ij P,这样的话就可以给任何一个可逆矩阵A分解,这才是我们想要的.
那么现在的问题就是如何收集这些 P i j P_{ij} P ij
在消去之前就进行所有的行交换.
行交换可以提前进行,矩阵乘积 P, 把 A 的行放置到合适的位置,所以对于 PA 不再需要再进行行交换,那么 P A = L U PA= LU P A = LU P A = L U PA = LU P A = LU
或者在消去完成 之后,在所有 的 E i j E_{ij} E ij 后 进行行交换. 在消去完成后,主元的顺序很奇怪, P 1 P_1 P 1 U 1 U_1 U 1 P 1 P_1 P 1 A = L 1 P 1 U 1 A = L_1P_1U_1 A = L 1 P 1 U 1
sp:首先要知道,其实只要矩阵可逆,就可以消去,不然根本没有完整的主元..所以上面的方式2的意思是,先完全进行消去,但这样以后,U 1 U_1 U 1 P 1 P_1 P 1 U 1 U_1 U 1
P E A = U 1 → A = E − 1 P − 1 U 1 PEA = U_1 \rightarrow A= E^{-1}P^{-1} U_1 P E A = U 1 → A = E − 1 P − 1 U 1 U 1 U_1 U 1 E − 1 E^{-1} E − 1 L 1 L_1 L 1 P − 1 P^{-1} P − 1 A = L 1 P 1 U 1 A = L_1P_1U_1 A = L 1 P 1 U 1
但方式1才是常用的
对于下面的矩阵A,r1,r2交换之后,就可以不断消去了,是方式1.
[ 0 1 1 1 2 1 2 7 9 ] ⏟ A → [ 1 2 1 0 1 1 2 7 9 ] ⏟ P A → [ 1 2 1 0 1 1 0 3 7 ] ⏟ ℓ 31 = 2 → [ 1 2 1 0 1 1 0 0 4 ] ⏟ ℓ 32 = 3 \underbrace{\left[ \begin{array} { l l l } 0 & 1 & 1 \\ 1 & 2 & 1 \\ 2 & 7 & 9 \end{array} \right]}_A \rightarrow
\underbrace{\left[ \begin{array} { l l l } 1 & 2 & 1 \\ 0 & 1 & 1 \\ 2 & 7 & 9 \end{array} \right]}_{PA}
\rightarrow
\underbrace{\left[ \begin{array} { l l l } 1 & 2 & 1 \\ 0 & 1 & 1 \\ 0 & 3 & 7 \end{array} \right] }_{\ell_{31} = 2}
\rightarrow
\underbrace{\left[ \begin{array} { l l l } 1 & 2 & 1 \\ 0 & 1 & 1 \\ 0 & 0 & 4 \end{array} \right]}_{\ell{32 = 3}} A 0 1 2 1 2 7 1 1 9 → P A 1 0 2 2 1 7 1 1 9 → ℓ 31 = 2 1 0 0 2 1 3 1 1 7 → ℓ 32 = 3 1 0 0 2 1 0 1 1 4 如下是P和PA,PA各行的顺序都很好,从而像以前一样分解为LU
P = [ 0 1 0 1 0 0 0 0 1 ] P A = [ 1 0 0 0 1 0 2 3 1 ] [ 1 2 1 0 1 1 0 0 4 ] = L U (8) \boldsymbol { P } = \left[ \begin{array} { l l l } 0 & 1 & 0 \\ \ 1 & 0 & 0 \\ 0 & 0 & 1 \end{array} \right] \quad P A = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 2 & 3 & 1 \end{array} \right] \left[ \begin{array} { l l l } 1 & 2 & 1 \\ 0 & 1 & 1 \\ 0 & 0 & 4 \end{array} \right] = L U
\tag{8} P = 0 1 0 1 0 0 0 0 1 P A = 1 0 2 0 1 3 0 0 1 1 0 0 2 1 0 1 1 4 = LU ( 8 ) 从A开始我们最终得到了U,唯一的要求就是A的可逆性
NOTE
如果A是可逆的,那么一个置换的P矩阵,将会把A的所有行,都放置到合适的位置,从而 P A = L U PA= LU P A = LU
在 Matlab, A([r k],:) = A([k r],:) 是交行 k 和之下 行 r 的方式.然后 LU 代码更新 L,P 和 P 的正负性.下面是 [L,U,P] = lu(A) 代码的一部分(sp:下面代码没有研究)
A([r k],:) = A([k r],:); % 交换A的行k,行 r L(r k], 1 :k- 1 )=L(k r], 1 :k- 1 ); % P(r k],:) =P([k r],:); % 交换P的行k,行 r sign =-sign sign的正负性会告诉我们行交换的奇偶性,负数就表示是奇数次行交换.在开始的时候,P 是I,sign = +1. sign 最终的值就是P的行列式,而且不取决于行交换的顺序
对于PA,我们最终得到了熟悉的LU.在时间当中,lu(A) 通常不使用第一个可用的主元.因为虽然在数学上我们接受很小的主元,主要不是0即可,但在实践当中,由计算机查找一整列寻找最大的可用主元,是更好的.(<01-09 #1> 会解释,为什么这种 partial pivoting 技巧可以降低舍去误差(roundoff error)).所以P最终会包含一些不是代数需要的行交换,但最终还是 P A = L U PA = LU P A = LU
建议是,知道原理,然后让计算机去实际的计算.A = LU的计算,手动做的话,已经很复杂了. 代码.在 <A10-01.md>,代码
splu(A) 分解 PA = LU,如果第k列找不到主元,就会停止,因为这表示A不可逆splv(A) 对任何可逆的A求解 Ax = b.
1. 对 A 应用P,破坏了A的对称性
P = [ 0 1 0 0 0 1 1 0 0 ] A = [ 1 4 5 4 2 6 5 6 3 ] P A = [ 4 2 6 5 6 3 1 4 5 ] P = \left[ \begin{array} { l l l } 0 & 1 & 0 \\ 0 & 0 & 1 \\ 1 & 0 & 0 \end{array} \right] \quad A = \left[ \begin{array} { l l l } 1 & 4 & 5 \\ 4 & 2 & 6 \\ 5 & 6 & 3 \end{array} \right] \quad P A = \left[ \begin{array} { l l l } 4 & 2 & 6 \\ 5 & 6 & 3 \\ 1 & 4 & 5 \end{array} \right] P = 0 0 1 1 0 0 0 1 0 A = 1 4 5 4 2 6 5 6 3 P A = 4 5 1 2 6 4 6 3 5 什么矩阵Q,当作用到 PA 的列 上的时候,也就是 PAQ,可以恢复A的对称性? (A的主对角线必须要是1,2,3,但可能不是这个顺序).再证明,Q = P T Q = P^T Q = P T P A Q = P A P T PAQ = PAP^T P A Q = P A P T
解:为了恢复对称性,需要把1,2,3放回对角线去。那么
PA 的 C2 需要放到 C1
PA 的 C3 需要放到 C2
PA 的 C1 需要放到 C3
这样,对角线元素变成 2 3 1,可以推出:
P A = [ 4 2 6 5 6 3 1 4 5 ] Q = [ 0 0 1 1 0 0 0 1 0 ] P A Q = [ 2 6 4 6 3 5 4 5 1 ] 是对称的 P A = \left[ \begin{array} { l l l } 4 & 2 & 6 \\ 5 & 6 & 3 \\ 1 & 4 & 5 \end{array} \right] \quad Q = \left[ \begin{array} { l l l } 0 & 0 & 1 \\ 1 & 0 & 0 \\ 0 & 1 & 0 \end{array} \right] \quad P A Q = \left[ \begin{array} { l l l } 2 & 6 & 4 \\ 6 & 3 & 5 \\ 4 & 5 & 1 \end{array} \right] \text{是对称的} P A = 4 5 1 2 6 4 6 3 5 Q = 0 1 0 0 0 1 1 0 0 P A Q = 2 6 4 6 3 5 4 5 1 是对称的 可以看出:Q = P T Q = P^T Q = P T Q = P T Q = P^T Q = P T 因为 P A P T PAP^T P A P T 。Q其实也是 Q − 1 Q^{-1} Q − 1
如果D是对角矩阵,那么 P D P T PDP^T P D P T 。当左边的P移动 r1到r3,右边的 P T P^T P T (1,1) 元素可以发现,它刚开始移动到 (3,1) ,然后移动到 (3,3)
2. 对例1的A求分解 A = L D L T A = LDL^T A = L D L T P Q = L U PQ = LU P Q = LU
解: 首先我们对AJ进行消去得到U
A = [ 1 4 5 4 2 6 5 6 3 ] → ℓ 21 = 4 , ℓ 31 = 5 [ 1 4 5 0 − 14 − 14 0 − 14 − 22 ] → ℓ 32 = 1 [ 1 4 5 0 − 14 − 14 0 0 − 8 ] = U A = \left[ \begin{array} { l l l } 1 & 4 & 5 \\ 4 & 2 & 6 \\ 5 & 6 & 3 \end{array} \right]
\overset{\ell_{21} = 4,\ell_{31}= 5}{\rightarrow}
\left[ \begin{array} { c c c } 1 & 4 & 5 \\ 0 & - 14 & - 14 \\ 0 & - 14 & - 22 \end{array} \right]
\overset{\ell_{32} = 1}{\rightarrow}
\left[ \begin{array} { c c c } 1 & 4 & 5 \\ 0 & - 14 & - 14 \\ 0 & 0 & - 8 \end{array} \right] = U A = 1 4 5 4 2 6 5 6 3 → ℓ 21 = 4 , ℓ 31 = 5 1 0 0 4 − 14 − 14 5 − 14 − 22 → ℓ 32 = 1 1 0 0 4 − 14 0 5 − 14 − 8 = U 现在将U的行分别除以U所在的主元,得到 LDU分解:
A = L D L T = [ 1 0 0 4 1 0 5 1 1 ] [ 1 − 14 − 8 ] [ 1 4 5 0 1 1 0 0 1 ] A = L D L ^ { T } = \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 4 & 1 & 0 \\ 5 & 1 & 1 \end{array} \right] \left[ \begin{array} { l l l } 1 & & \\ & - 14 & \\ & & - 8 \end{array} \right] \left[ \begin{array} { l l l } 1 & 4 & 5 \\ 0 & 1 & 1 \\ 0 & 0 & 1 \end{array} \right] A = L D L T = 1 4 5 0 1 1 0 0 1 1 − 14 − 8 1 0 0 4 1 0 5 1 1 A是可逆的,因为有3个主元。它的逆矩阵是 ( L T ) − 1 D − 1 L − 1 (L^T)^{-1} D^{-1} L^{-1} ( L T ) − 1 D − 1 L − 1
任何置换矩阵 Q 都是可逆的,我们做一下下去,需要2次行交换:
Q = [ 0 0 1 1 0 0 0 1 0 ] rows ⟶ 1 ↔ 2 [ 1 0 0 0 0 1 0 1 0 ] rows ⟶ 2 ↔ 3 [ 1 0 0 0 1 0 0 0 1 ] = U = I Q = \left[ \begin{array} { l l l } 0 & 0 & 1 \\ 1 & 0 & 0 \\ 0 & 1 & 0 \end{array} \right] \quad \begin{array} { l } \text { rows } \\ \longrightarrow \\ 1 \leftrightarrow 2 \end{array} \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 0 & 1 \\ 0 & 1 & 0 \end{array} \right] \quad \begin{array} { c } \text { rows } \\ \longrightarrow \\ 2 \leftrightarrow 3 \end{array} \left[ \begin{array} { l l l } 1 & 0 & 0 \\ 0 & 1 & 0 \\ 0 & 0 & 1 \end{array} \right] = U = I Q = 0 1 0 0 0 1 1 0 0 rows ⟶ 1 ↔ 2 1 0 0 0 0 1 0 1 0 rows ⟶ 2 ↔ 3 1 0 0 0 1 0 0 0 1 = U = I 所以,上面只需要行交换就可以完成消去,所以 E = L = I E = L= I E = L = I I.哪么
P Q = I ⇒ Q − 1 Q = I PQ = I \Rightarrow Q^{-1} Q = I P Q = I ⇒ Q − 1 Q = I 从这里就可以发现,置换矩阵A的消去其实就是再次以相反顺序交换行,最后的分解都是 P A = I PA = I P A = I
3. 一个[m-n] 的矩形 的A,和 m-m 的 I,组成如下的 saddle-point matrix,是对称的!
S = [ I A A T 0 ] = S T 是 [m+n,m+n] 的方阵 (来自最小二乘) S = \left[ \begin{array} { c c } I & A \\ A ^ { \mathrm { T } } & 0 \end{array} \right] = S ^ { \mathrm { T } } \text { 是 [m+n,m+n] 的方阵} \quad \color{orange} \text{(来自最小二乘)} S = [ I A T A 0 ] = S T 是 [m+n,m+n] 的方阵 ( 来自最小二乘 ) 对S应用块消去(block elimination),得到块分解(block factorization) : S = L D L T S = LDL^T S = L D L T
S 可逆 ⇔ A T A 可逆 ⇔ 只要 x ≠ 0 , A x ≠ 0 S 可逆 \quad \Leftrightarrow \quad A^TA 可逆 \quad \Leftrightarrow \quad 只要x\ne 0,Ax \ne 0 S 可逆 ⇔ A T A 可逆 ⇔ 只要 x = 0 , A x = 0 解:第一个块 主元是I,第一行乘以A T A^T A T
S = [ I A A T 0 ] r 2 − r 1 \* A T ⇒ [ I A 0 − A T A ] = U S = \left[ \begin{array} { c c } I & A \\ A ^ { \mathrm { T } } & 0 \end{array} \right] \quad r_2 - r_1\*A^T \quad
\Rightarrow \left[ \begin{array} { c c } I & A \\ 0 & - A ^ { \mathrm { T } } A \end{array} \right] = U S = [ I A T A 0 ] r 2 − r 1 \* A T ⇒ [ I 0 A − A T A ] = U 那么,块 主元矩阵 D 包含了 I 和 − A T A -A^TA − A T A L , L T L,L^T L , L T A T A^T A T
Block factorization: S = L D L T = [ I 0 A T I ] [ I 0 0 − A T A ] [ I A 0 I ] \text{Block factorization:} \quad
S = L D L ^ { \mathrm { T } } = \left[ \begin{array} { l l } I & 0 \\ A ^ { \mathrm { T } } & I \end{array} \right] \left[ \begin{array} { c c } I & 0 \\ 0 & - A ^ { \mathrm { T } } A \end{array} \right] \left[ \begin{array} { l l } I & A \\ 0 & I \end{array} \right] Block factorization: S = L D L T = [ I A T 0 I ] [ I 0 0 − A T A ] [ I 0 A I ] L , L T L,L^T L , L T ( A T A ) − 1 (A^TA)^{-1} ( A T A ) − 1 <01-04 #2> 会回答关于A T A A^TA A T A
A T A A^TA A T A 那么Ax = 0 当且仅当 x= 0.不然的话 A x = 0 Ax= 0 A x = 0 A T A x = 0 A^TAx = 0 A T A x = 0